

高空作业机器人
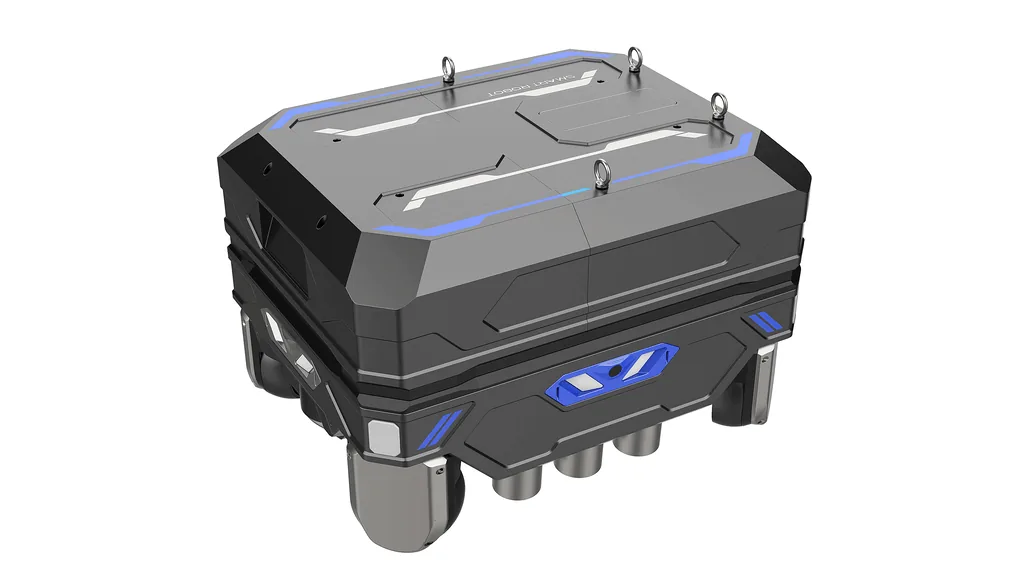
打磨作业机器人
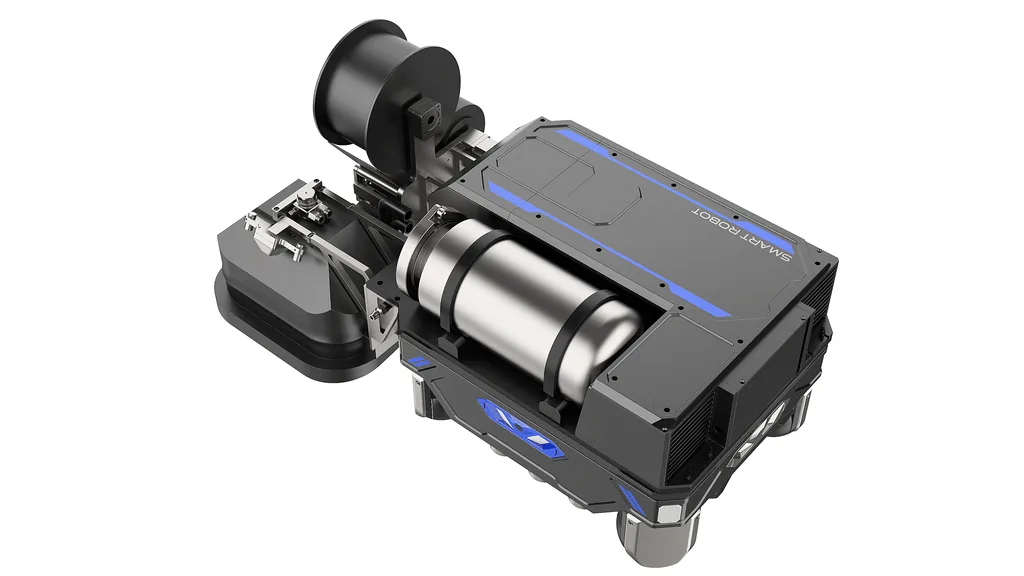
喷涂作业机器人
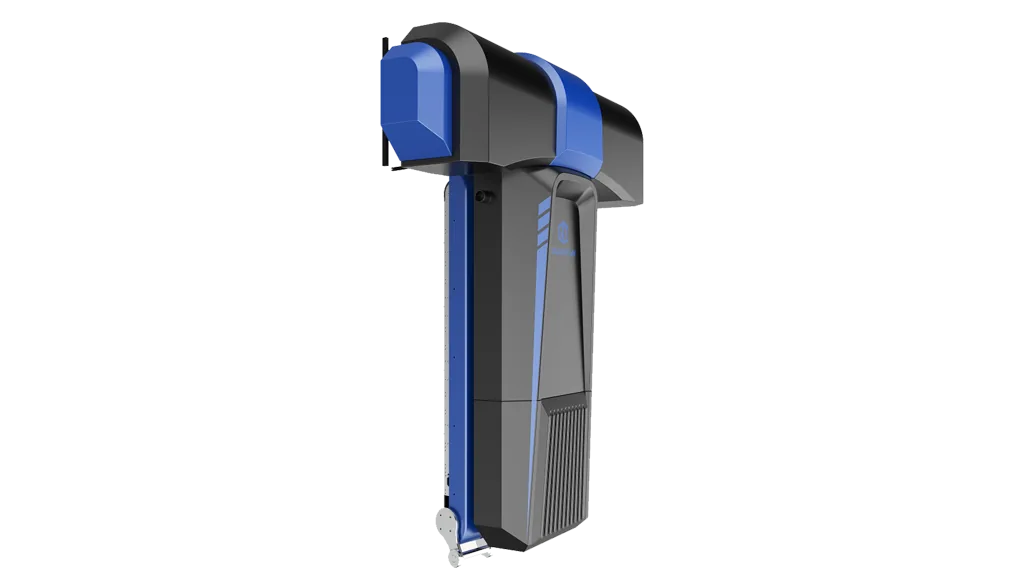
清洗作业机器人
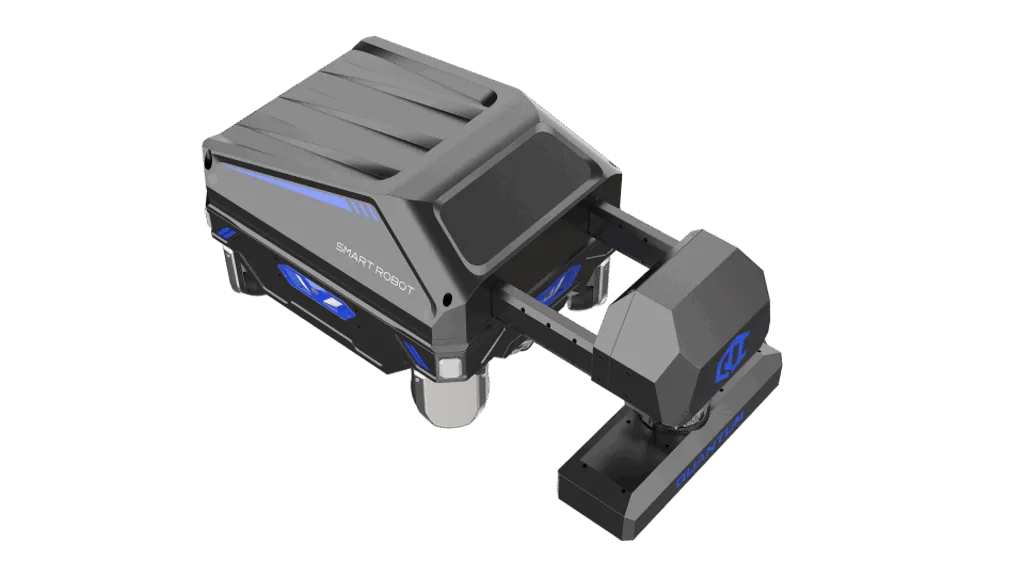
探伤作业机器人
智能巡检机器人
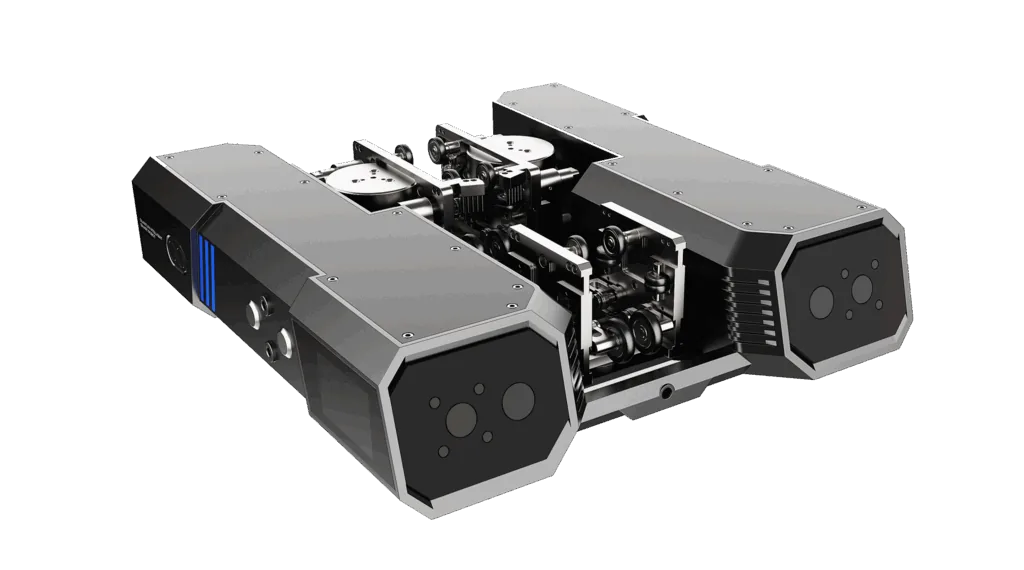
MAPad巡检机器人
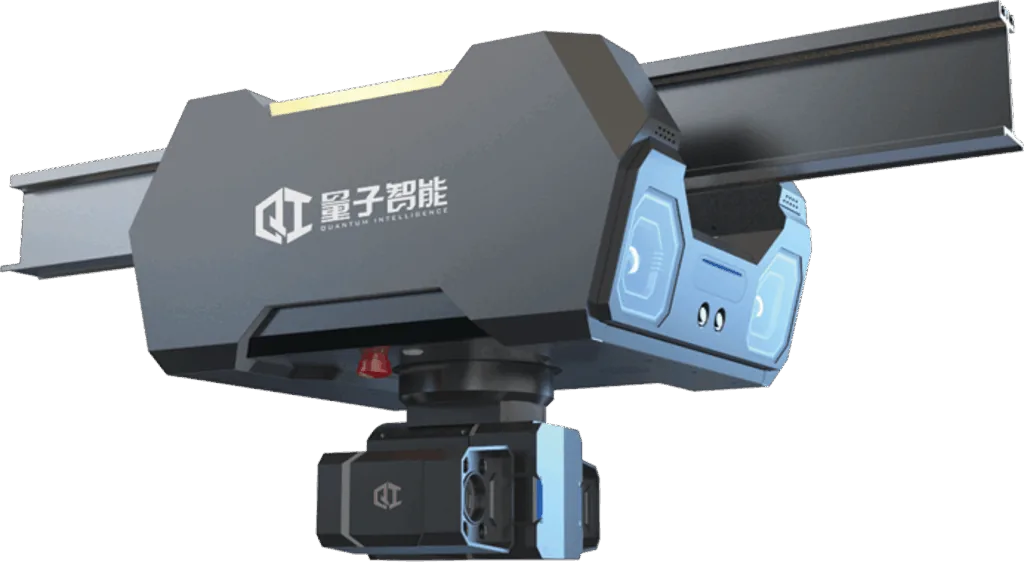
轨道式防爆巡检机器人
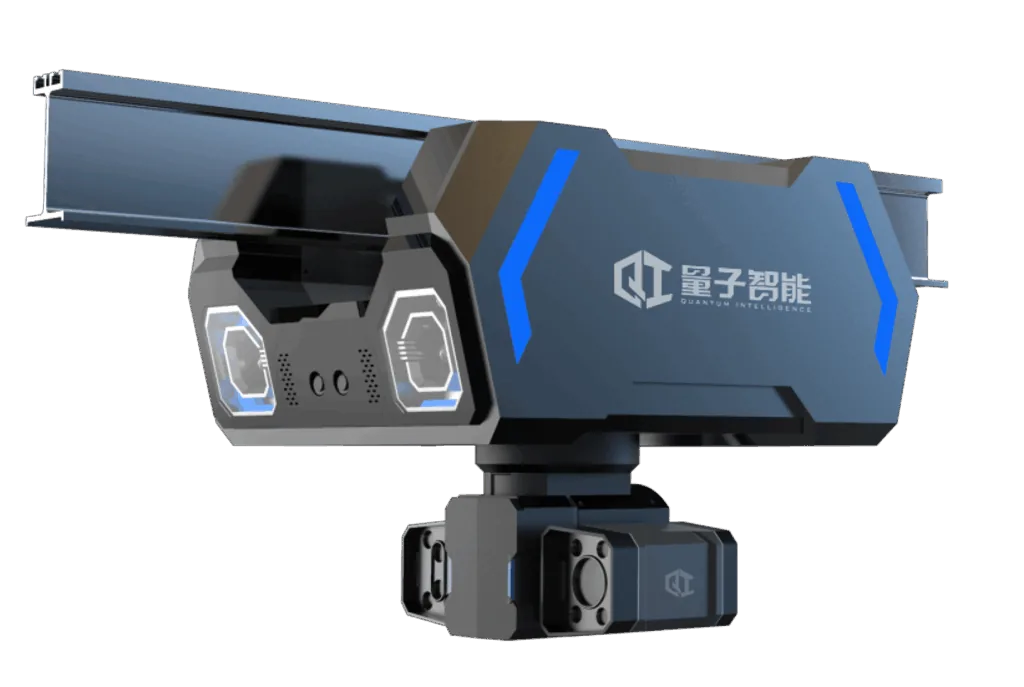
轨道式巡检机器人
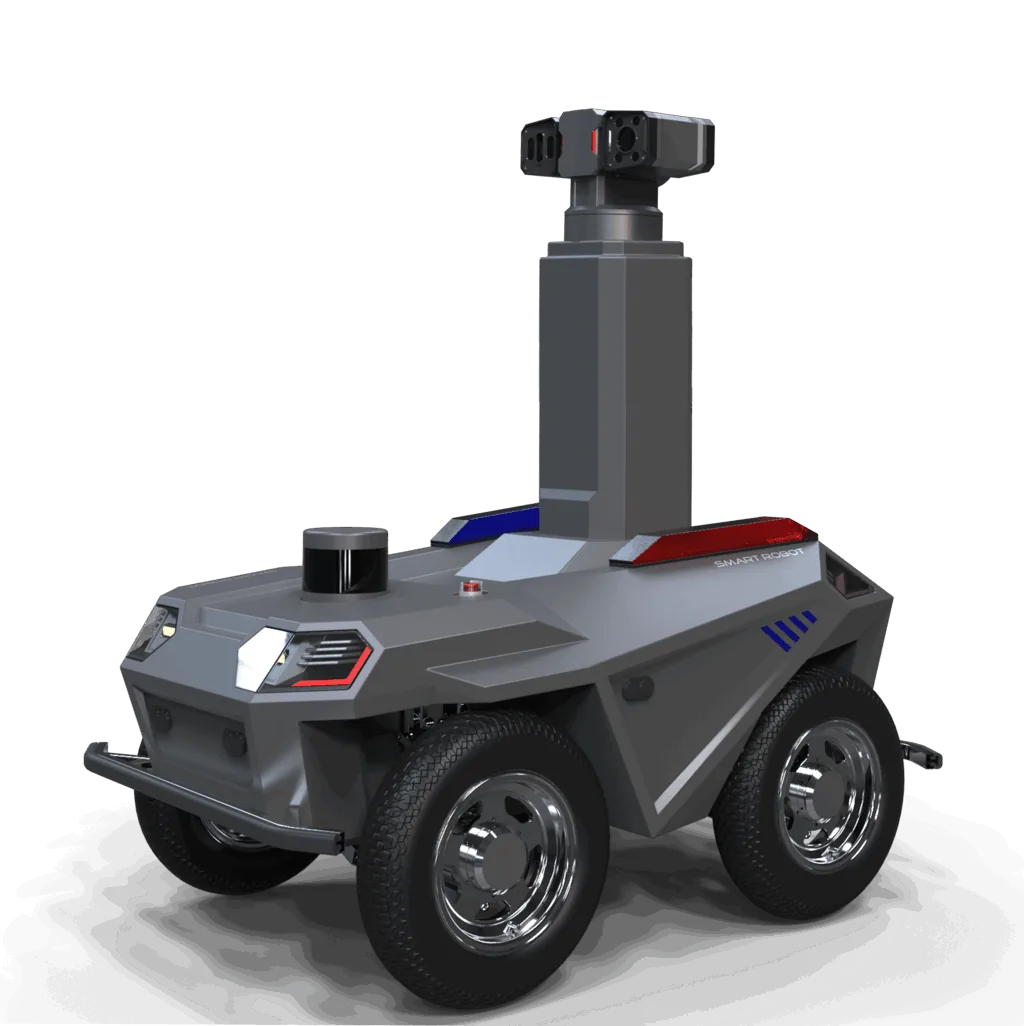
轮式防爆巡检机器人
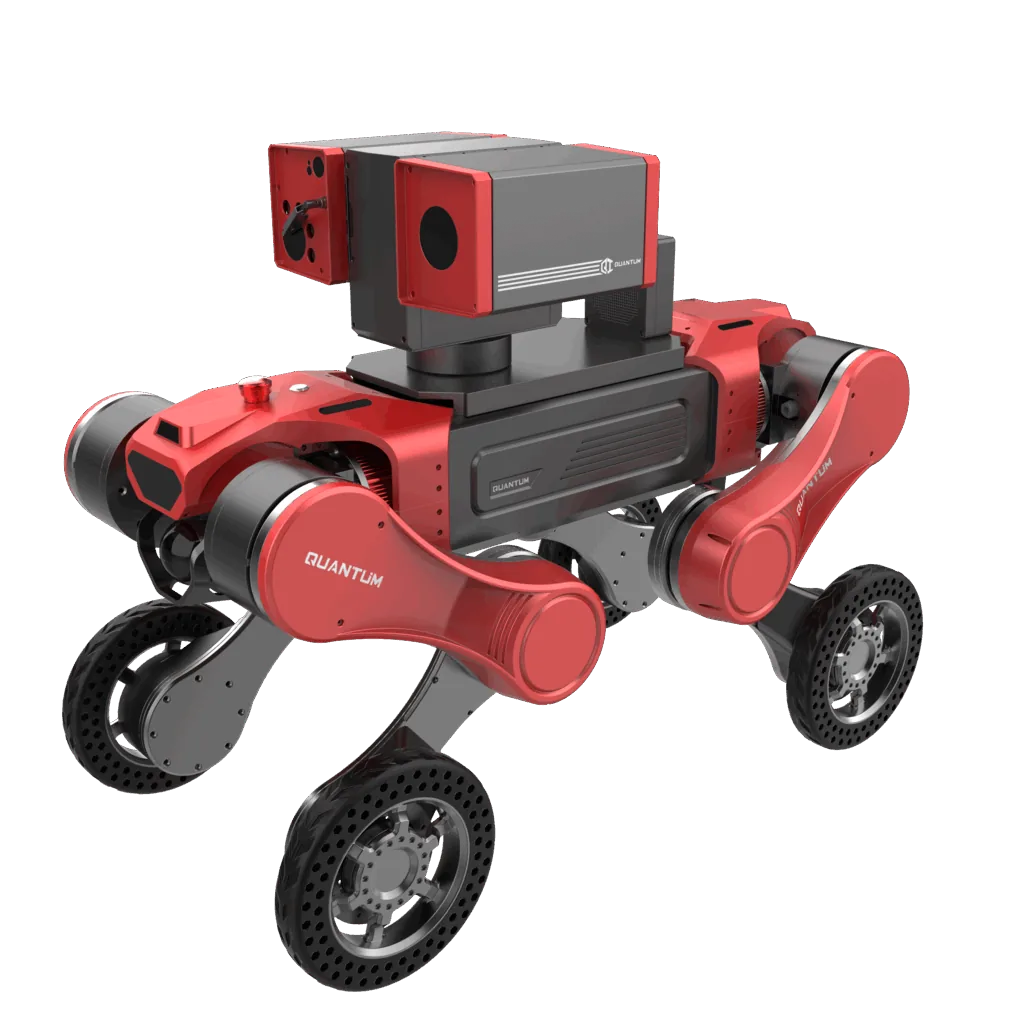
防爆四轮足巡检机器人
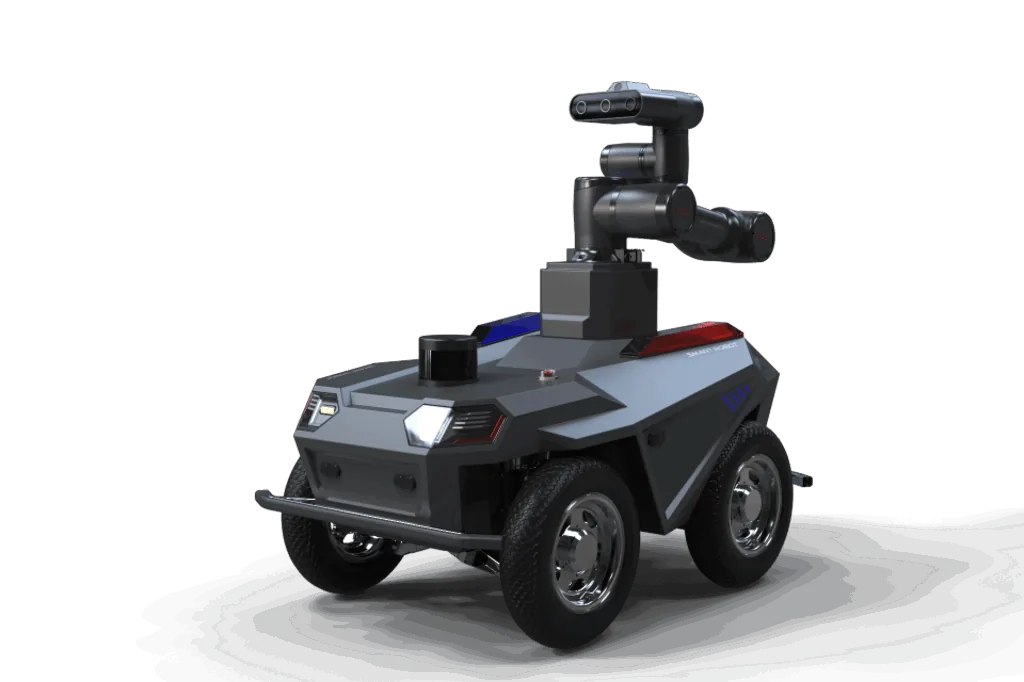
轮式复合巡检机器人
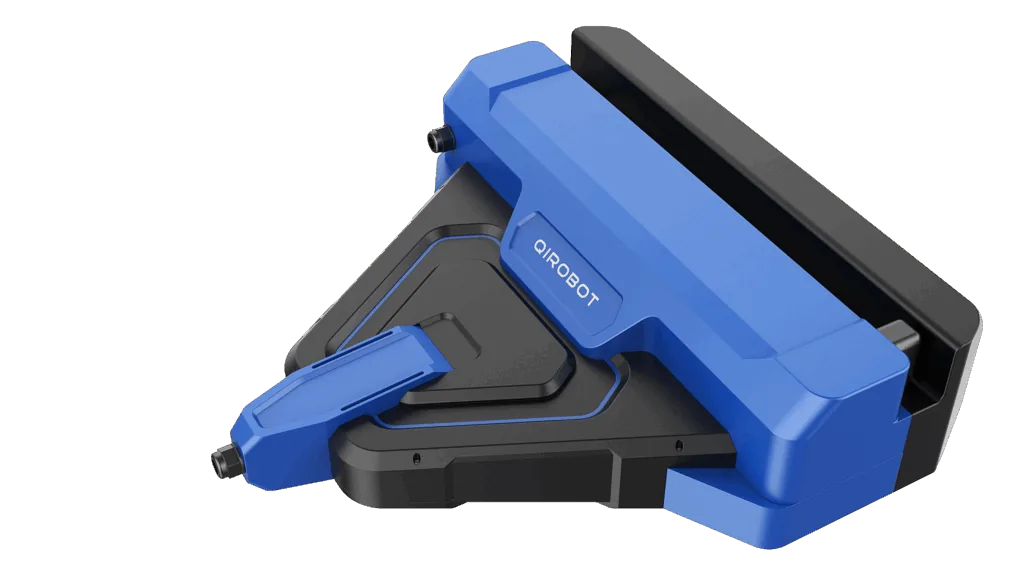
撕裂巡检机器人
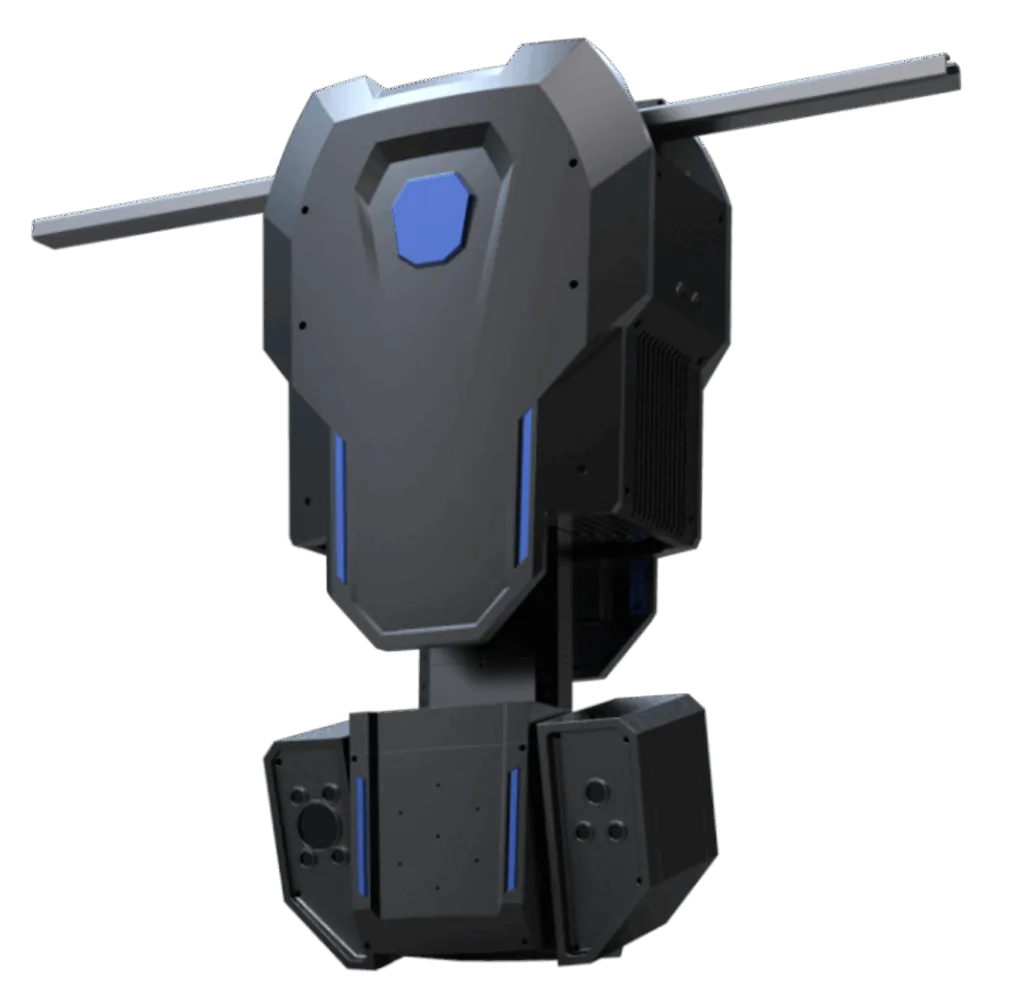
下探臂巡检机器人
AI + Robotics
危险环境智能作业机器人及场景解决方案提供商
Provider of Intelligent Operation Robots and Scene Solutions for Hazardous Environments
当机器人学会“临场应变”丨从预设程序到自主决策的跨越
当机器人学会“临场应变”丨从预设程序到自主决策的跨越
确定性之困
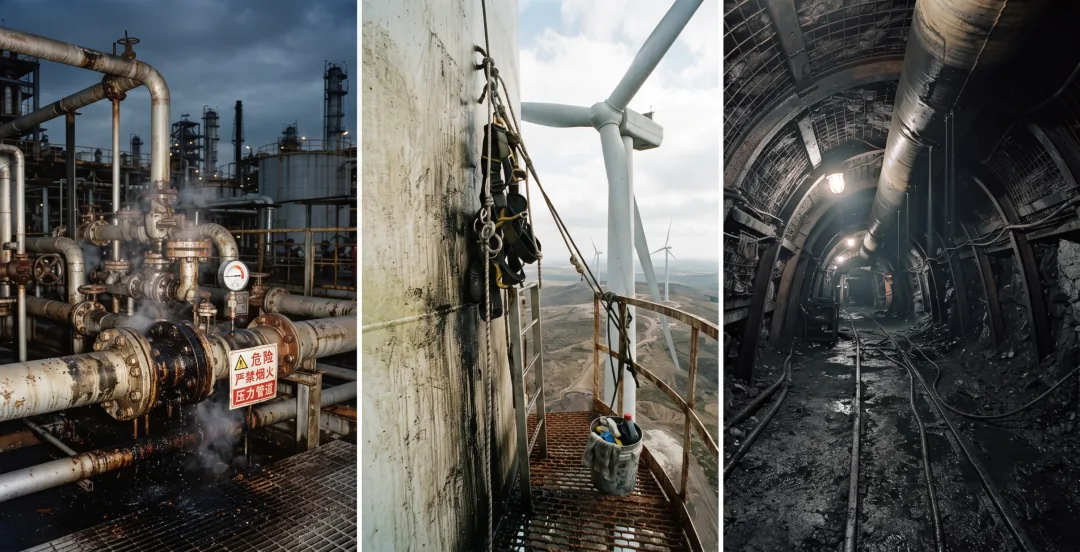
工业自动化用半个世纪证明了一件事:在封闭、稳定、可预测的环境中,预设程序可以做到极致。但也暴露了一个天花板——真实工业现场从来不是封闭的。
一次阀门泄漏、一场突降暴雨、一个施工遗留的障碍物,就足以让精心编写的程序瞬间失效。自动化解决的是“已知”,而工业安全的真正挑战,藏在“未知”里。
从执行到判断
具身智能带来的不是更快的执行,而是更根本的一次跃迁:机器第一次具备了“在不确定中做判断”的能力。
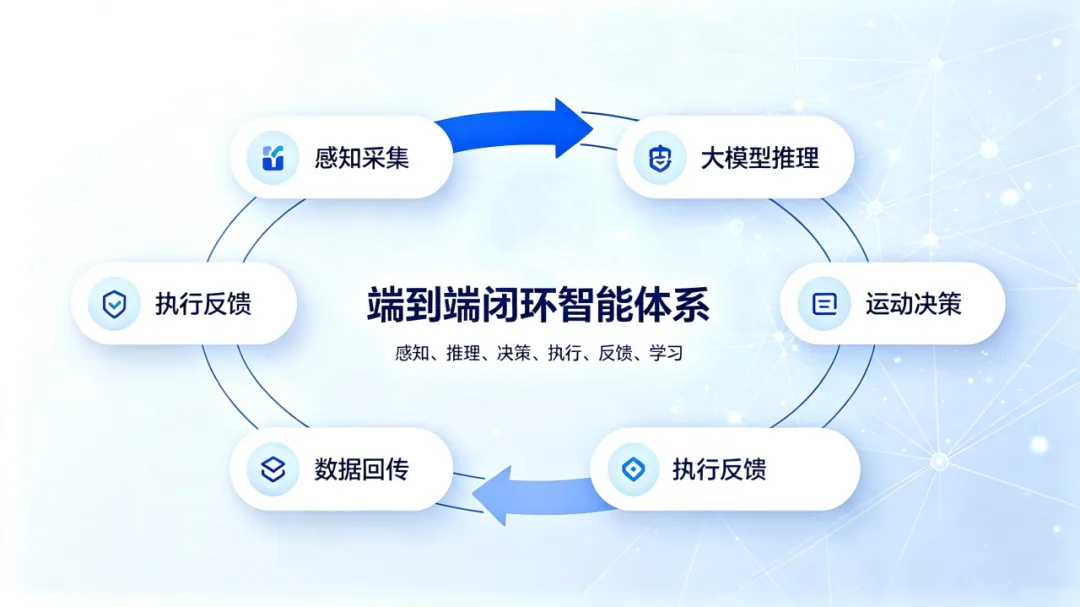
感知层实时采集环境数据,决策层在毫秒级完成态势评估,行动层动态生成最优路径——这三个环节形成闭环,不再依赖人的预设,而是依赖机器自身的推理。
这不是自动化的升级,这是从自动化到自主化的范式转换。
临场即战场
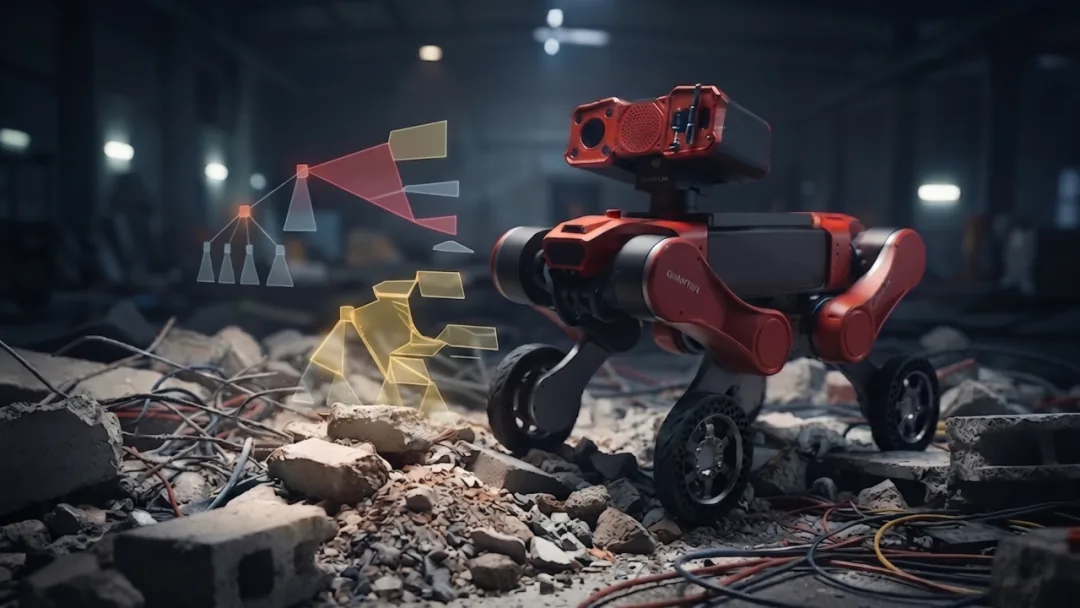
在高危工业场景中,“临场”二字意味着不可排练、不可复盘、不可试错。
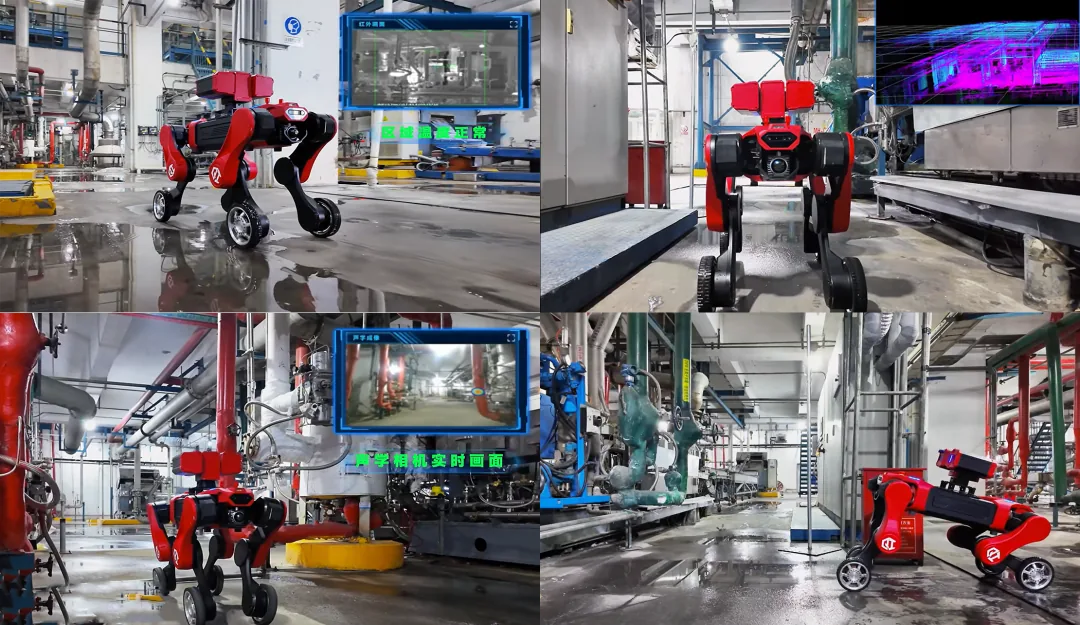
量子智能防爆四轮足在石化装置区执行巡检任务时,面对的是介质泄漏、设备缺陷以及各类突发的异常工况。
机器人无法等待远程指令,必须在几十毫秒内自主做出判断——绕过还是暂停、继续还是撤离——每一个决策都关乎安全红线。
这不是“执行得好不好”的问题,而是“能不能在没有人的时候顶上去”的问题。
从工具到伙伴
当一个机器人完成了“感知→判断→行动”的完整闭环,它的角色就发生了根本性位移:不再是人的延伸,而是人的替代——替代的不是肌肉,而是在危险面前必须做出的判断本身。
人退到安全区,判断力留在现场。这才是具身智能对高危产业的真正价值:它不仅交付效率,更交付一种“人不必在场”的信心。
范式已至
从预设程序到自主决策,从确定性环境到不确定现场,从人机协同到机器独立值守——这不是某一项技术的突破,而是整个工业运维逻辑的底层重构。
具身智能正在将“危险环境无人化”从口号推向标准配置。当机器人学会了临场应变,它学会的其实不只是应变,而是在最危险的地方,替人做最难的判断。
 ·珠海市泰和量子智能有限公司
·西安量子智能科技有限公司
·西安泰和量子智能科技有限公司
·南京量子智能科技有限公司
·山东玄同量子智能有限公司
·深圳市量子智能科技有限公司
·北京新能源事业部
·甘肃金昌办事处
 微信公众号
 微信视频号
请给我们留言
Copyright @ 2025 . All rights reserved. 量子智能