

告别传统自动化丨具身智能实现柔性作业
告别传统自动化丨具身智能实现柔性作业
传统工业机器人高效、稳定,却始终难以真正走进杂乱、动态、非标的真实工业现场。核心原因是自动化的固有局限 —— 它只能在标准化环境里执行固定程序。
当行业迈向深度智能化,一个问题随之而来:具身智能,究竟为工业自动化带来了什么本质改变?
答案是:实现真正的工业柔性作业。
传统工业机器人是工业自动化的重要基石,在标准化、重复性作业场景中,极大替代了人工劳动,提升了生产效率。
其核心逻辑为预设程序驱动:固定路线、固定点位、固定动作,在环境稳定、场景规整、工况标准的条件下,能够稳定、高效、精准完成作业任务。
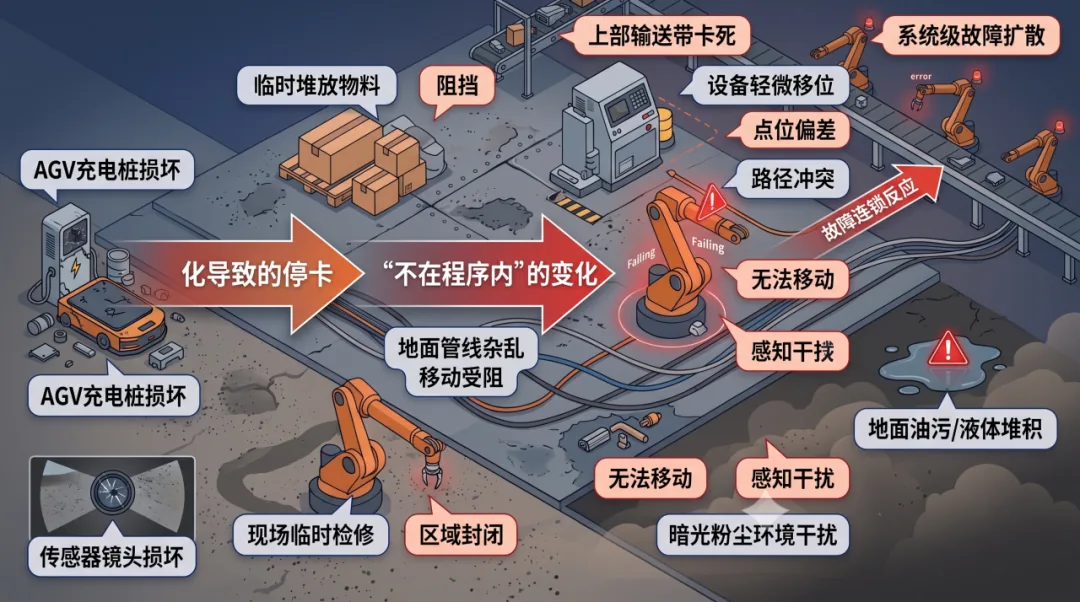
但真实的工业厂区,工况始终处于动态变化之中:巡检路径临时堆放物料、设备轻微移位、现场管线交错杂乱、阶段性设备检修、暗光粉尘等复杂环境干扰……
面对这些超出预设程序的细微场景变动,传统自动化设备缺乏自主感知和决策能力,容易出现卡顿、报错、停机等问题。
若要恢复作业,往往需要工程师重新编程、规划路径、调试参数,耗时耗力。
这种“环境适配机器”的模式,仅适用于简单固定的标准化场景,难以应对复杂多变的工业实景,也成为工业智能化进一步升级的重要瓶颈。
具身智能带来的最大突破,就是彻底改写机器人的工作逻辑。
我们可以清晰对比两代自动化的核心差异:
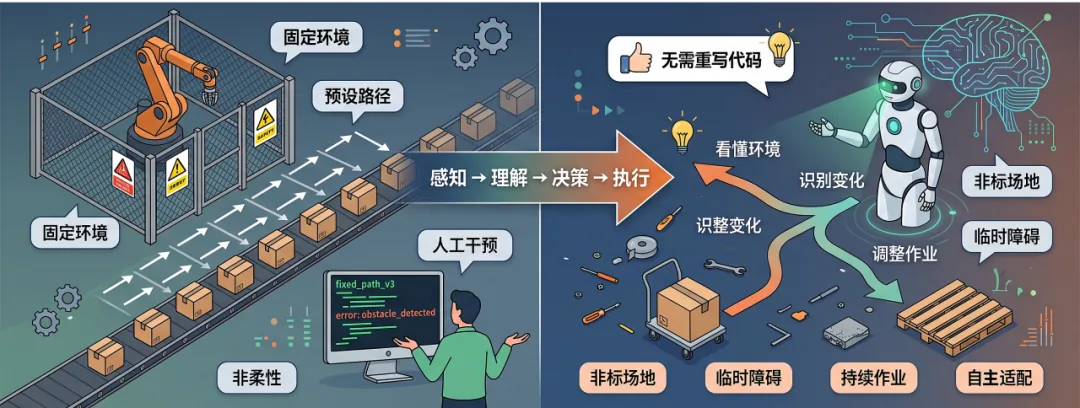
传统自动化:依托固定程序执行作业,依赖标准化场地与固定工况,环境需要适配设备。
工业柔性作业:让机器人不再依赖预设代码,而是像人一样自主感知、临场判断、动态调整,在复杂多变工况下持续稳定作业。
当前,具身智能技术仍处在快速落地阶段,不少方案在实验室理想环境中表现优异,但在真实工业复杂工况下,往往面临适配性、稳定性与工程化落地的多重挑战。
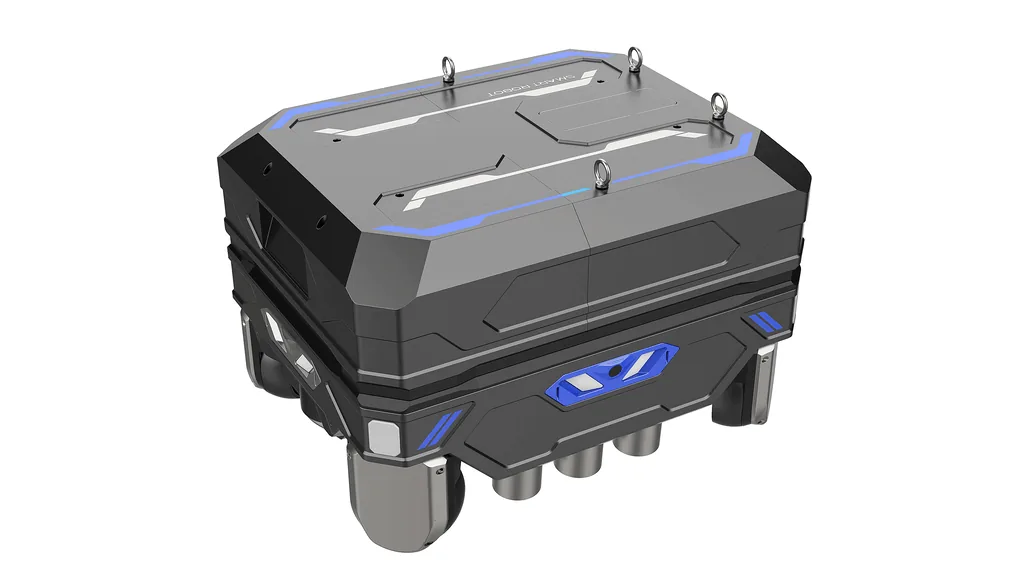
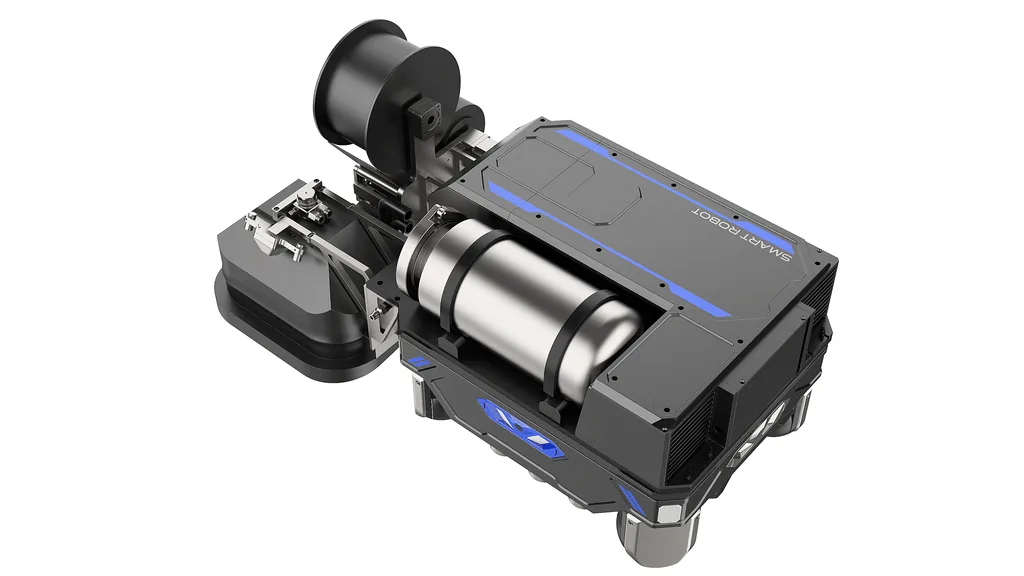
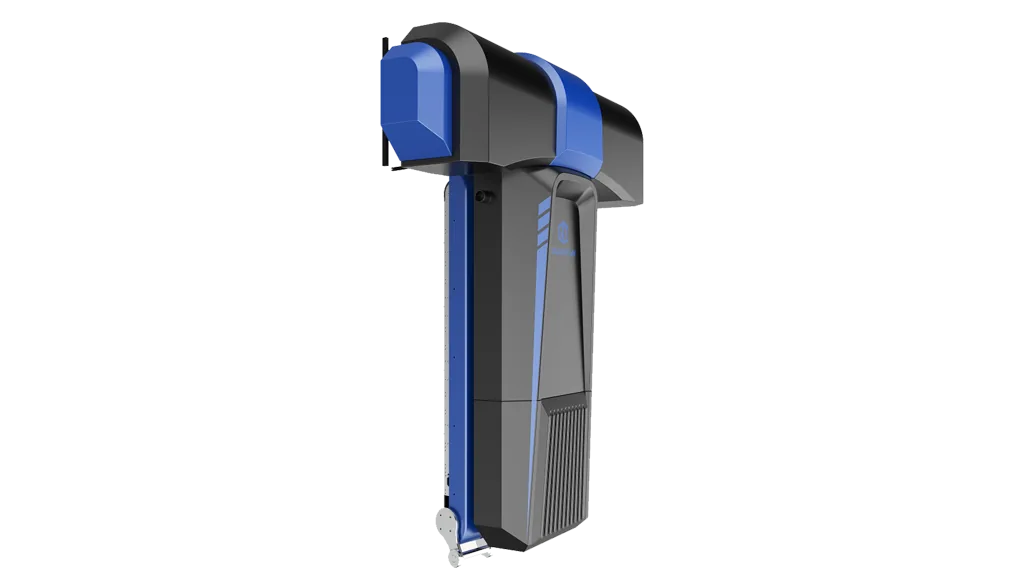
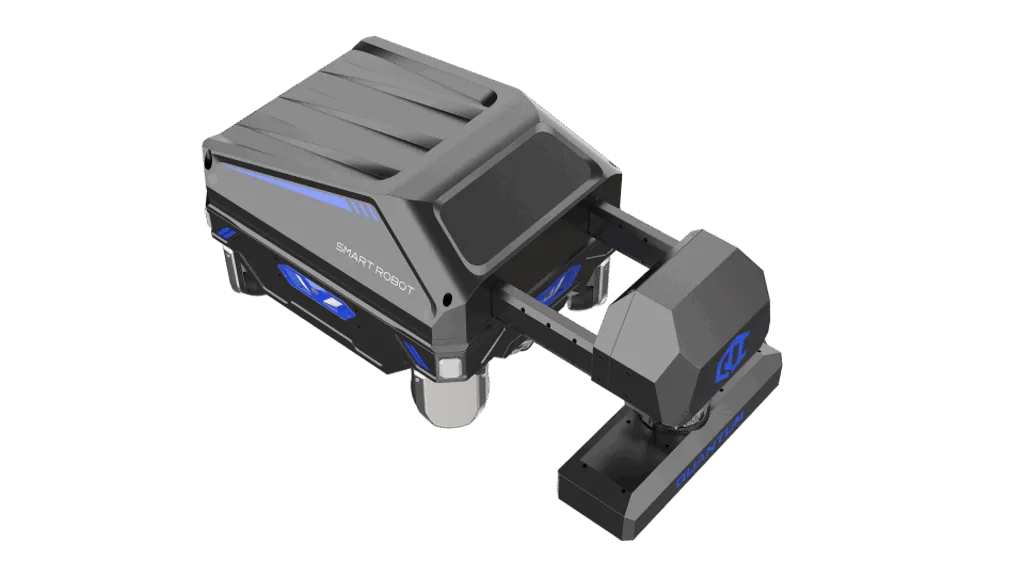
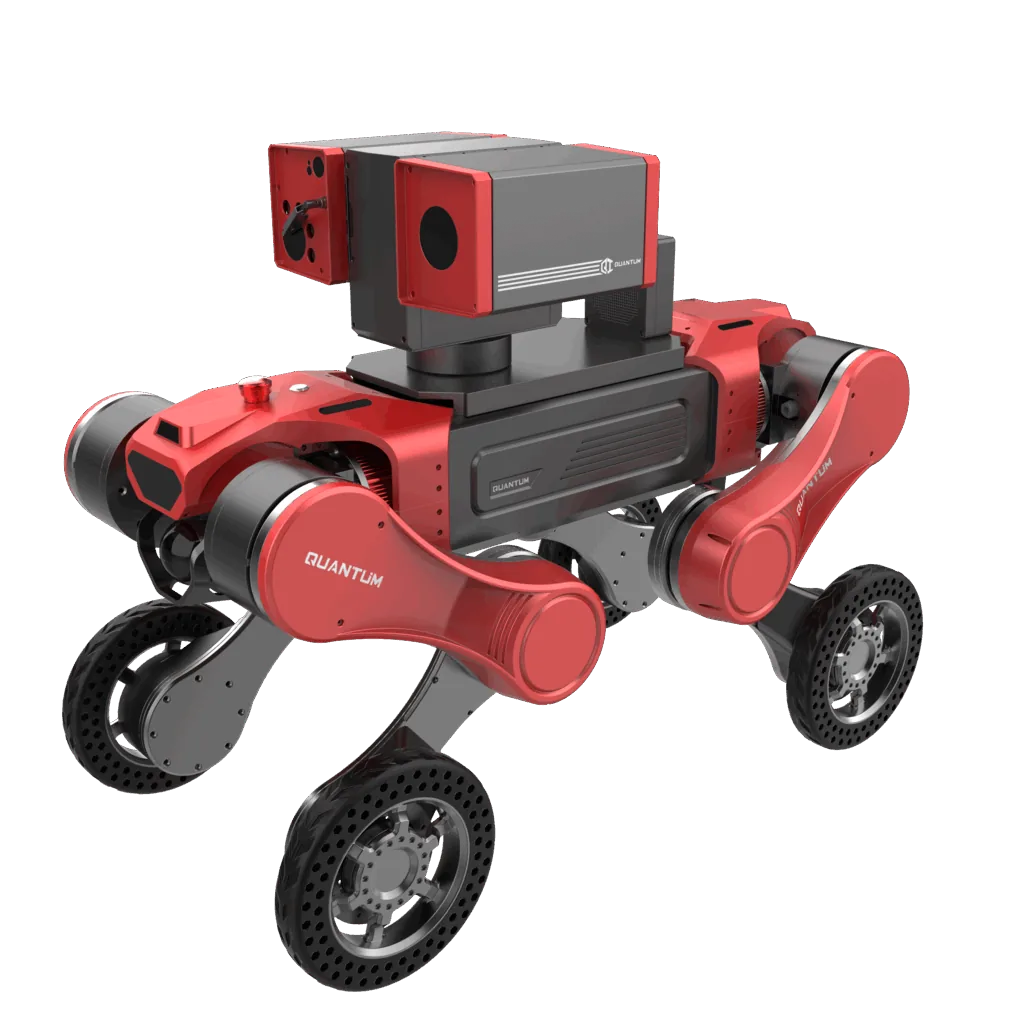
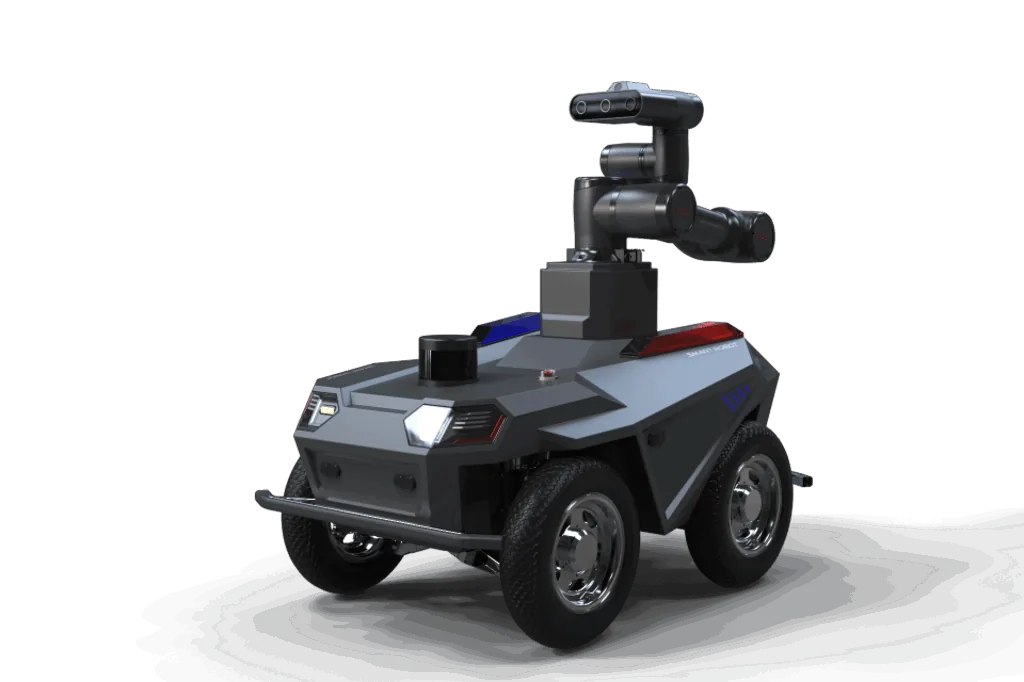
量子智能深耕工业需求,针对传统机器人适配差、调试难、应变弱的行业痛点,深度打磨落地级具身智能能力,让机器人真正适配多变、恶劣、非标的工业现场。
🔹 遇障自主绕行,无需人工干预
巡检路线临时受阻、突发杂物遮挡,机器人可实时感知环境变化,自动重新规划最优路径,全程不中断巡检任务,无需工程师现场改程序。
🔹 适配非标杂乱工况,不局限标准化场地
无需规整路面、无需标准化厂区。面对厂区碎石、管线交错、高低落差、狭窄通道等复杂地形,依旧稳定通行、持续巡检,完美适配石化、矿山、电力、风电等高危复杂场景。
🔹 无感适配现场变动,作业连续不中断
设备移位、厂区局部改造、临时施工、点位微调等日常工况变化,机器人均可自主适配,不会停机报错,保障全天候巡检连续性。
纵观工业自动化的发展迭代,行业有着清晰的进化路径:
自动化上半场,核心价值是替代人工重复性、机械式劳动,解决标准化作业的效率问题;
智能化下半场,核心目标是替代人工应对复杂、未知、动态的工业场景,解决非标工况的适配难题。
未来,量子智能将持续以具身智能为核心技术底座,将工业柔性作业能力深度落地工厂、矿山、风电、石化等核心场景,以可落地、高稳定、可规模化的工业级智能机器人,为工业安全生产、产业智能化升级筑牢核心支撑。
 ·珠海市泰和量子智能有限公司
·西安量子智能科技有限公司
·西安泰和量子智能科技有限公司
·南京量子智能科技有限公司
·山东玄同量子智能有限公司
·深圳市量子智能科技有限公司
·北京新能源事业部
·甘肃金昌办事处
 微信公众号
 微信视频号