

AI视觉识别赋能矿山安全
AI视觉识别赋能矿山安全
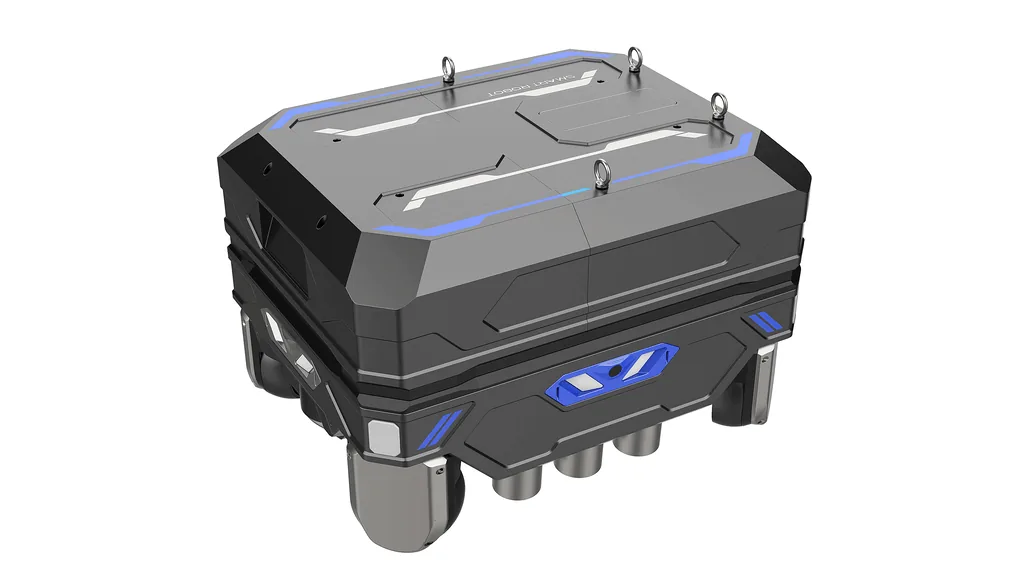
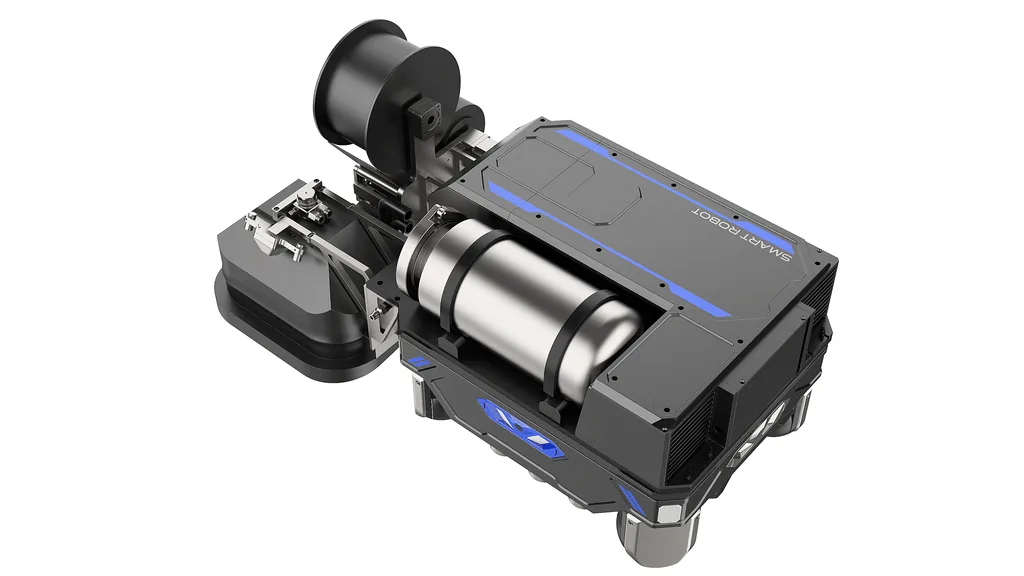
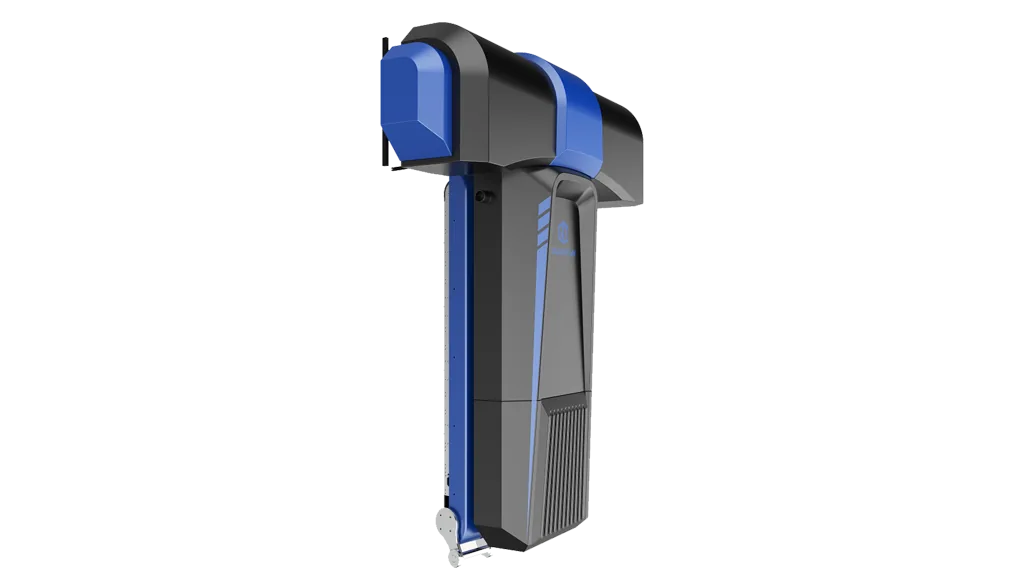
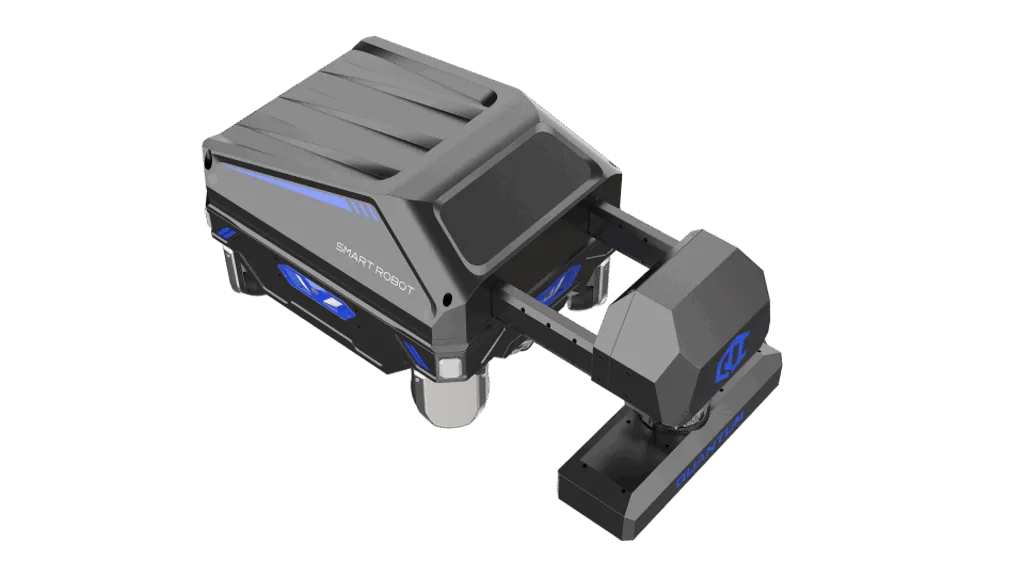
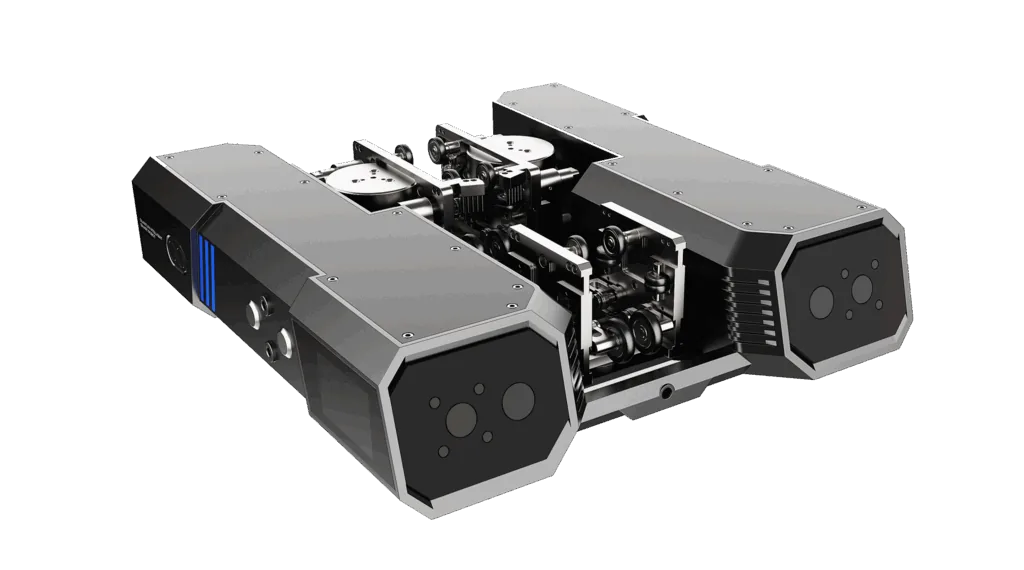
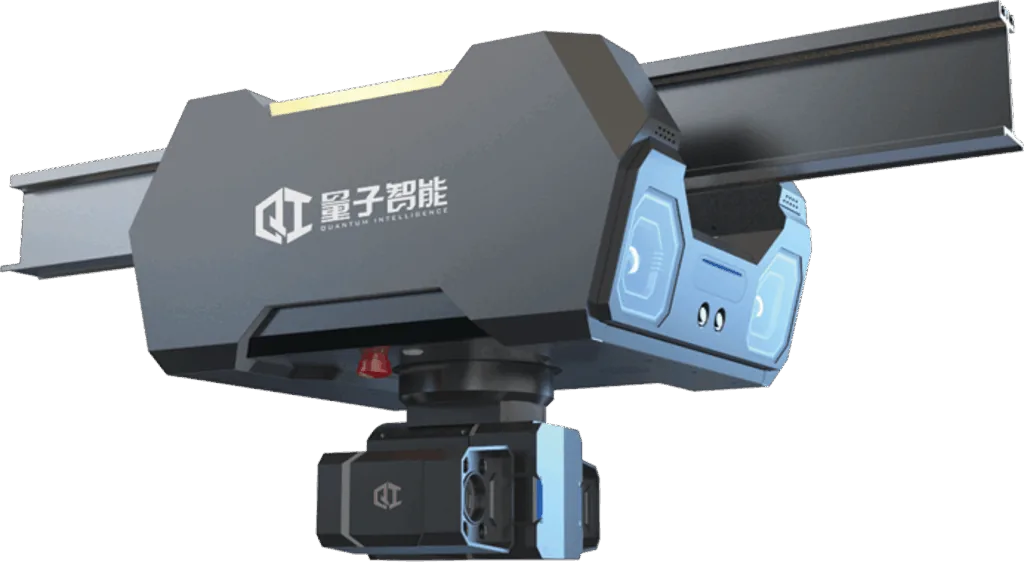
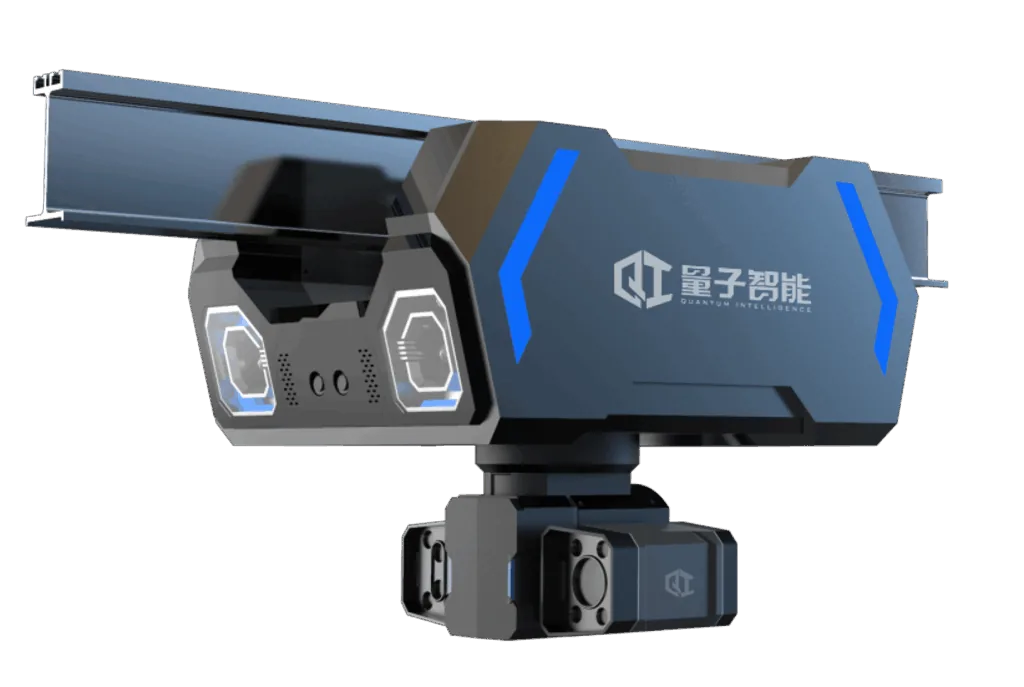
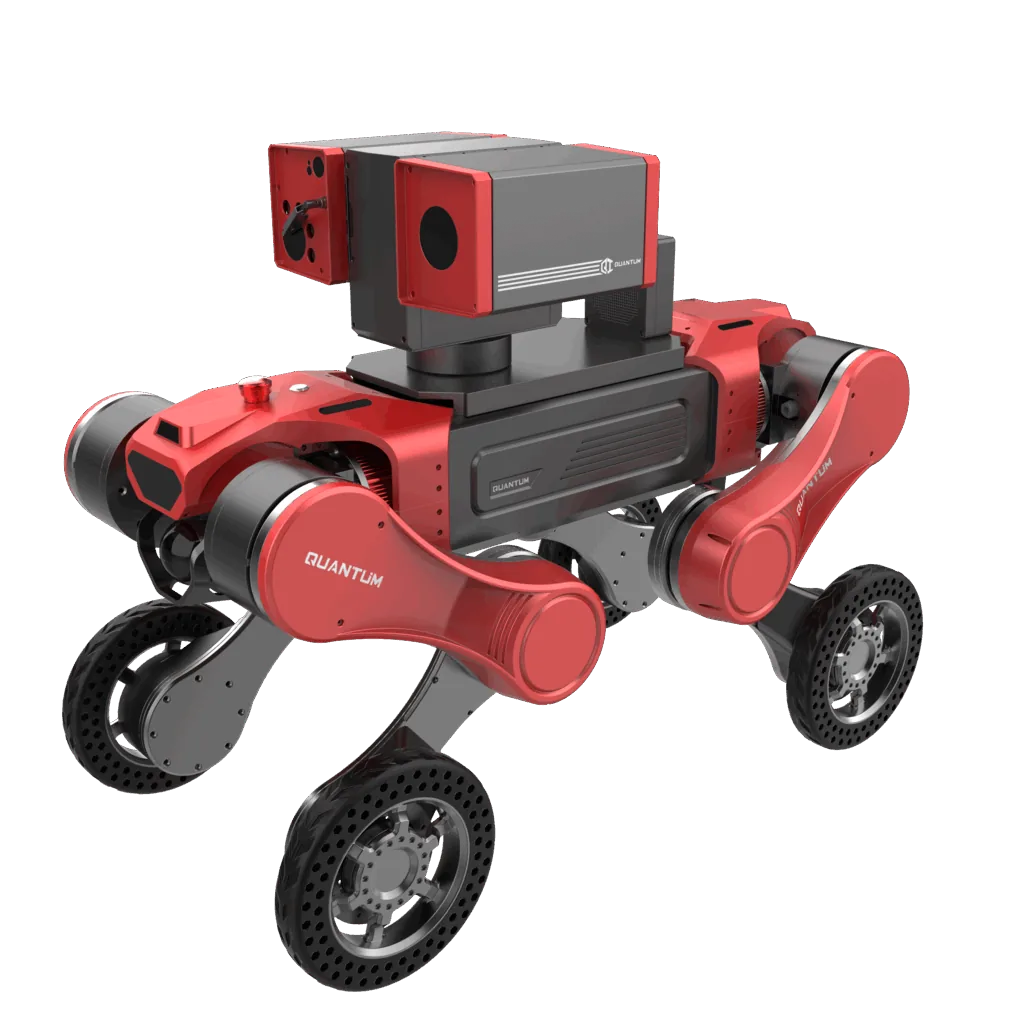
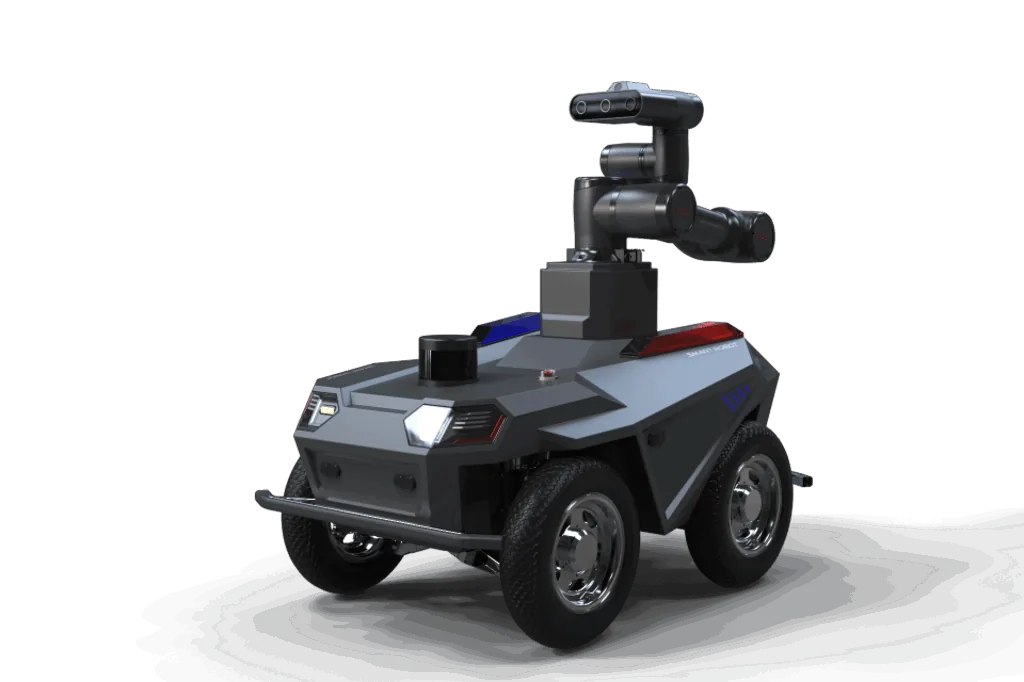
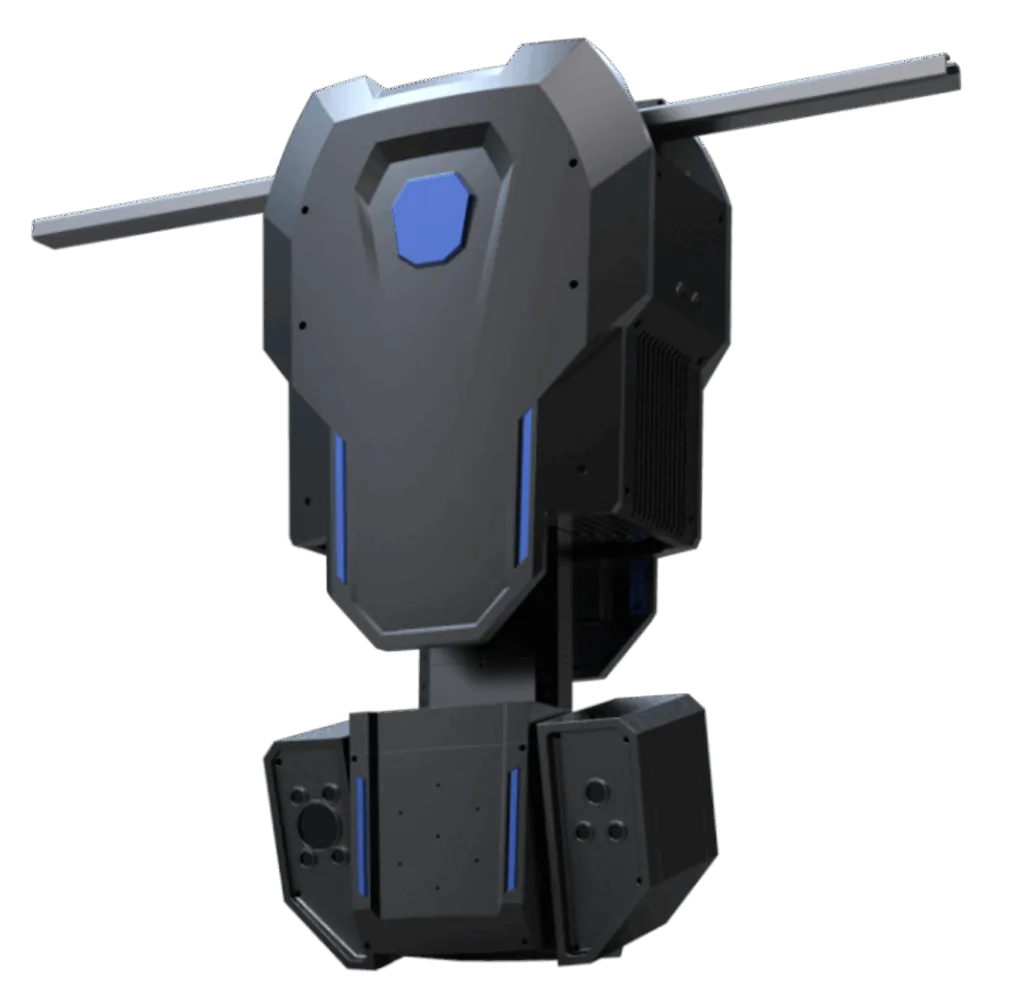
在矿山生产场景中,皮带输送系统作为物料运输的核心载体,其运行状态直接影响生产安全与效率。传统人工巡检模式存在盲区覆盖不足、响应滞后等问题,而基于AI视觉识别技术的量子智能轨道式巡检机器人,正成为行业变革的关键力量。机器人通过搭载多光谱摄像头、红外热像仪及边缘计算设备,构建起全天候、多维度的智能监测体系,实现了矿山皮带廊场景的数字化升级。
1. 皮带输送智能监测
皮带撒料、堵料识别的主要作用是确保输送系统的安全和稳定运行。通过图像识别技术,自动识别皮带转载点堆矿问题。这种技术可以通过摄像头拍摄现场图像,利用AI算法异常检测能力,检测堆矿异常问题,并将识别结果自动推送PLC和AI识别监测系统,支撑系统或人工判决是否停机。
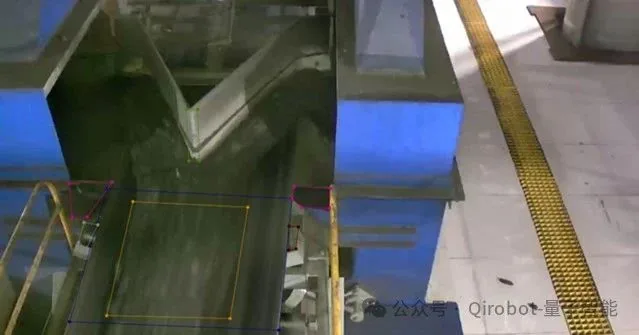
皮带机跑偏是皮带输送机运行过程中常见的问题之一,在皮带机启动停止、负载变化、环境因素、长时间运行等场景都会增加跑偏风险,不仅会影响生产效率,还可能损坏设备、造成物料浪费甚至引发安全事故。维护消除设备突发故障导致的非计划停机损耗。
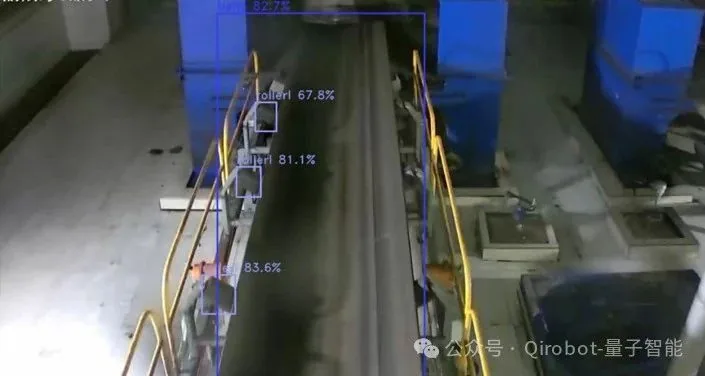
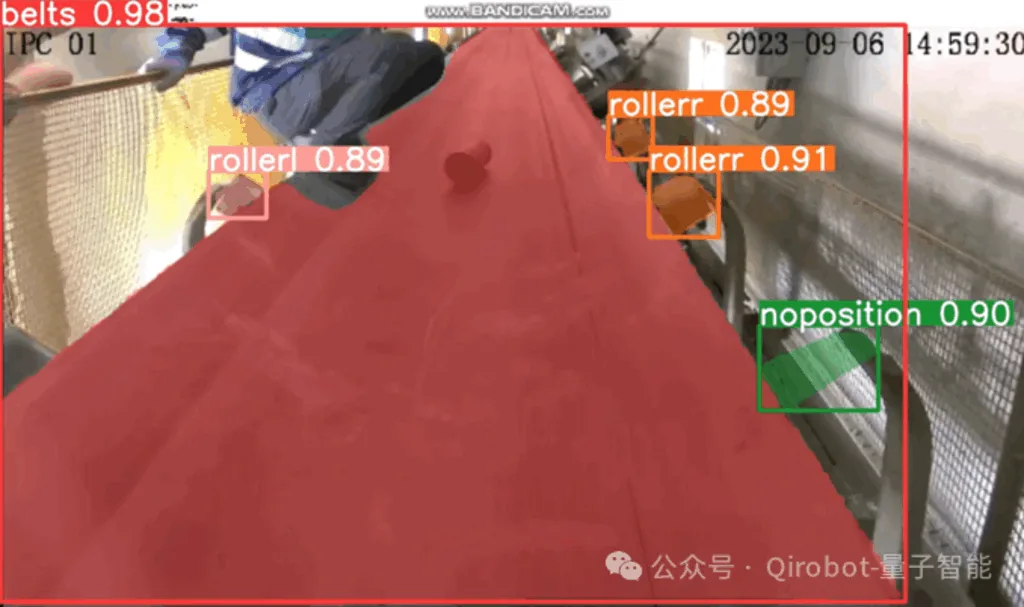
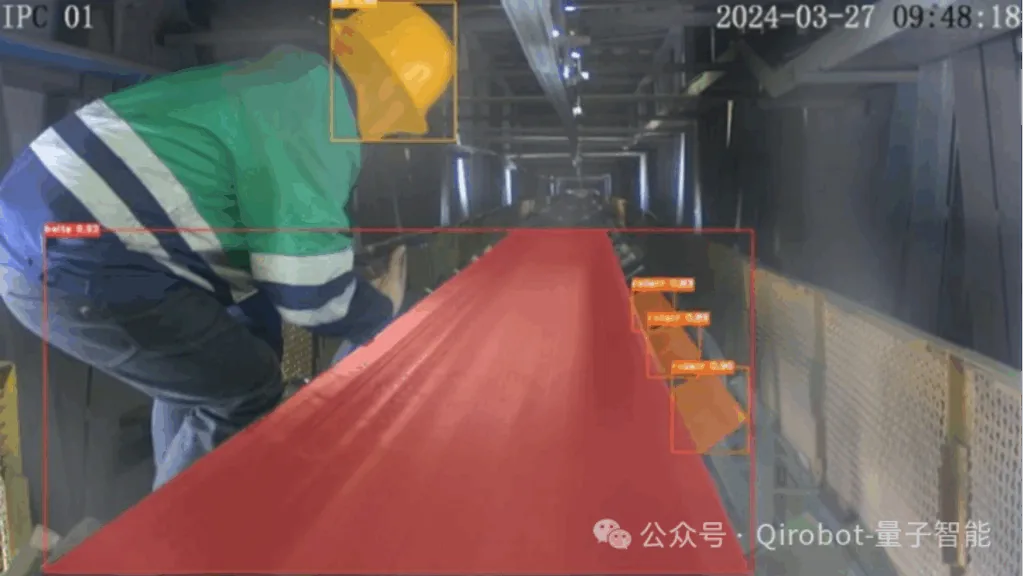
皮带托辊掉落识别的主要作用是确保输送系统的安全和稳定运行。通过及时发现并处理托辊掉落的情况,可以避免因为掉落托辊导致的故障和事故,提高输送系统的可靠性和运行效率。此外,托辊掉落识别还可以帮助及时发现输送系统中的异常情况,为设备维护和故障排除提供参考依据,减少停机时间和维护成本。
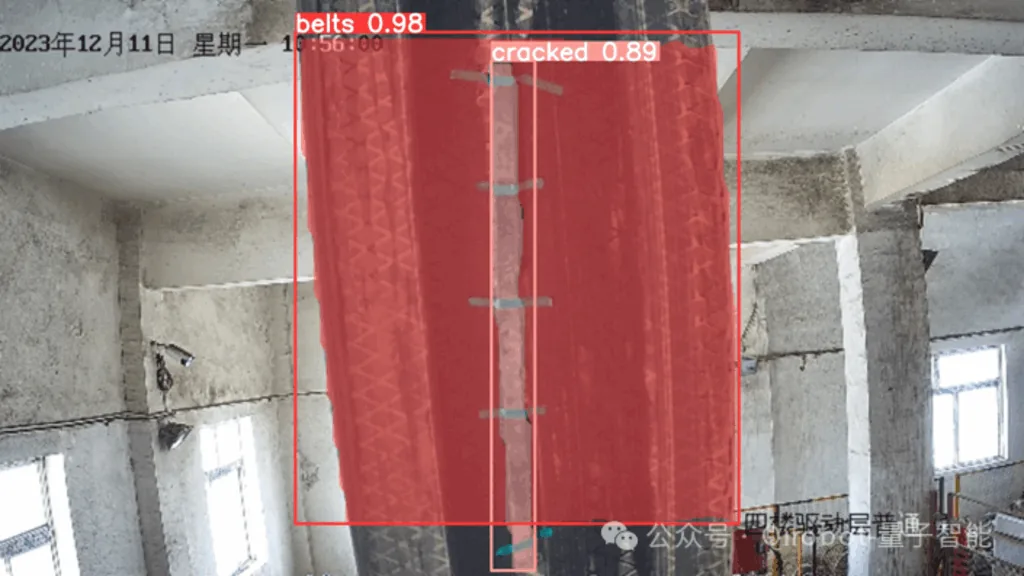
皮带边缘破损及带面破损监测,在皮带空载运行时,机器人可对皮带边缘破损和皮带带面破损进行巡检。
安全防护智能体系
火焰烟雾识别:机器人核心功能是通过视觉AI技术实现对环境的安全监测。该机器人配备了高分辨率摄像头和红外热成像仪,能够全天候不间断地采集周围环境的图像和视频数据。机器人利用深度学习算法,通过分析火焰的形态特征(如火焰轮廓、闪烁频率)和热辐射特征,准确识别明火的存在。对于烟雾检测,机器人则通过分析视频流中的像素变化、运动轨迹和颜色特征,结合烟雾特有的扩散模式进行识别。
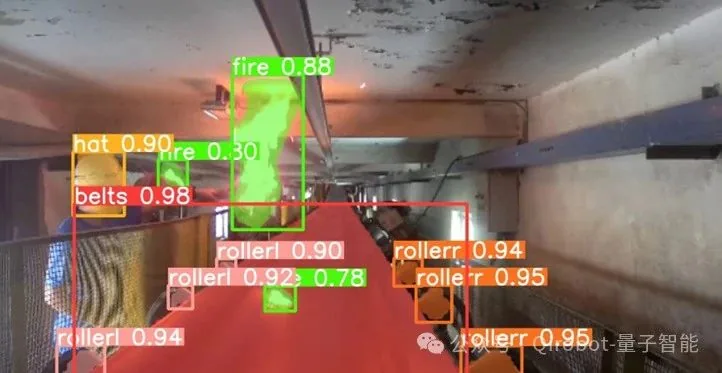
劳动防护用品检测:识别作业现场人员未按规定佩戴安全帽情况,减少作业人员头部伤害事故发生的可能性,提高工作场所的安全性和稳定性。企业可以通过本算法进行安全监控和预警系统建设,基于上报的告警事件发出警报,警告现场人员立即停止违规行为。
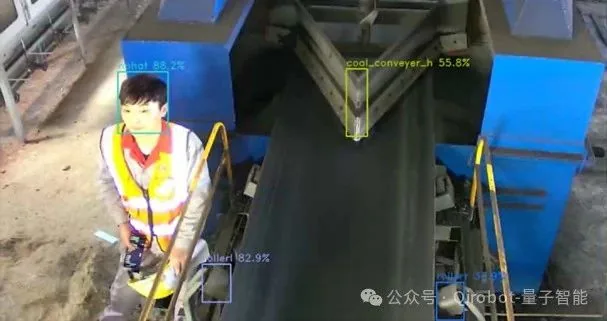
人员行为分析:机器人搭载先进的AI算法,具备强大的智能分析能力,能够对现场人员的行为进行实时监测与分析。通过对人员移动轨迹的精准跟踪,机器人可以有效掌握人员在作业区域内的活动情况。同时,AI算法还可对重点区域和危险区域进行全天候监控,当检测到有人员未经授权闯入禁区时,系统会立即触发智能识别机制,并通过声光报警、平台推送等方式及时通知管理人员,确保安全隐患得到快速响应和处理。
(1)安全智能:实现危险区域无人化巡检,设备异常提前预警,保障人员安全;
(2)智能管理:前端信息采集、系统连接、后台进行操作管理;
(3)技术创新:保持技术先进性和平台高可靠性、运行管理方便、可扩展性能强;
(4)标准设计:各类信息端口和子系统模块接口标准化、模块化、便于将来系统扩展;
(5)结构可靠:平台采用模块化结构,所建系统设备、软件均为成熟技术,智能机器人具有多重防护,保障设备正常运行;
(6)管理决策:量子智能系统平台实现大数据处理,针对巡检数据,智能分析,实现设备故障提前预警,为设备检修提供可靠决策依据,统一指挥,整合不同行业资源,实现数据共享。
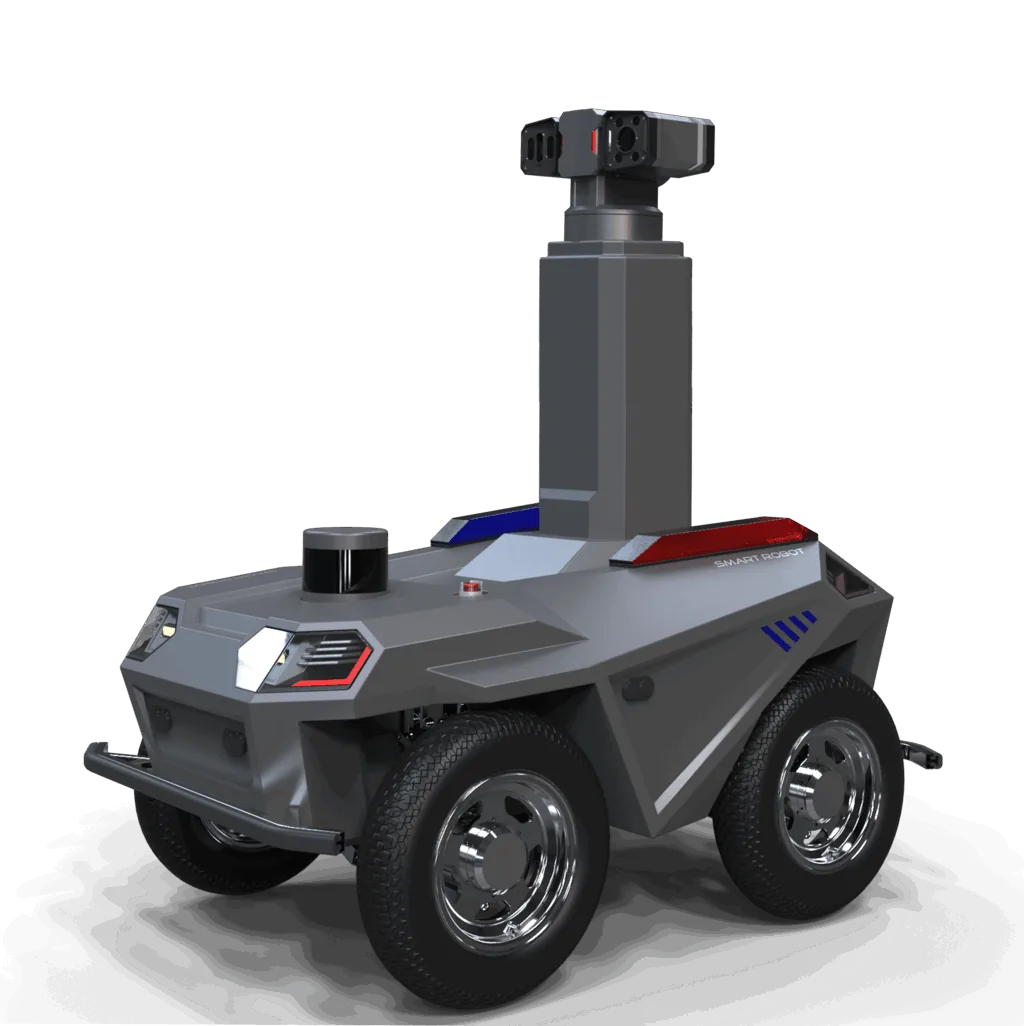
随着人工智能、物联网、5G通信、边缘计算、大数据分析和机器人技术的迅猛发展,物理世界的数据获取、智能分析和可视化呈现等关键技术瓶颈已得到有效突破。在这一技术背景下,通过将人工智能深度学习算法与传统视频监控功能深度融合,量子智能创新性地提出了智能巡检机器人结合精准现场视频识别的全新巡检模式。这一模式不仅能够替代人工完成高危、复杂环境下的巡检任务,还具有显著提升作业效率、降低人力成本、提高检测精度等多重优势,展现出极高的实用价值和广阔的应用前景。基于机器人与智能识别技术相结合的无人化定点巡检新模式,能够实现全方位、多维度的数据采集与智能分析。
未来巡检机器人将采用更先进的视觉算法(如基于Transformer的多模态模型),结合迁移学习技术,实现皮带损伤、异物等复杂缺陷的精准识别。
巡检机器人将形成“感知-决策-执行-优化”的闭环体系,并与数字孪生平台深度融合,实现矿山全生命周期管理。随着具身智能技术的突破,机器人将具备自主修复与应急处理能力,最终推动矿山作业从“无人化”向“自主化”跃迁。这一进程不仅重塑矿山生产模式,量子智能将为中国智能装备全球化竞争提供核心技术支撑。
 ·珠海市泰和量子智能有限公司
·西安量子智能科技有限公司
·西安泰和量子智能科技有限公司
·南京量子智能科技有限公司
·山东玄同量子智能有限公司
·深圳市量子智能科技有限公司
·北京新能源事业部
·甘肃金昌办事处
 微信公众号
 微信视频号