

具身智能:跳出屏幕的下一代AI
具身智能:跳出屏幕的下一代AI
在上两篇科普中,我们已经清晰地讲解了什么是具身智能,也详细区分了具身智能、人形机器人与传统机器人三者的差异。
但很多读者依然会问:豆包、元宝、小爱同学,也是 AI,和我们厂区的防爆巡检机器人,同样是人工智能,到底有什么根本不一样?
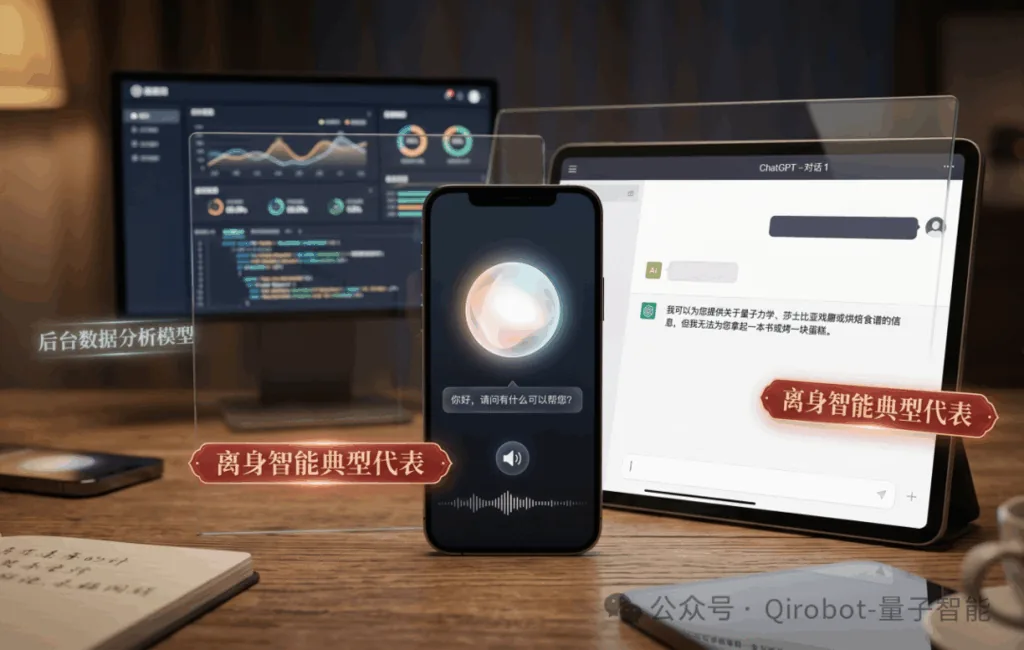
核心定义:离身智能,即没有实体身体的AI。只存在于屏幕、数据世界,无法接触物理现实,只能通过文字、语音和人类交互,不能动手、不能感知真实环境;
我们日常使用的豆包、元宝、图像识别软件、后台数据分析模型,都属于典型离身智能。这类AI只有“大脑算法”,没有实体,无法接触、感知、改变真实物理世界。
一句话总结:离身智能,会说不会做,懂理论不懂实践,始终局限在虚拟屏幕之中。
五大维度深度对比:
离身智能:无实体机身,仅存在云端、屏幕、服务器等虚拟世界,无法接触物理环境
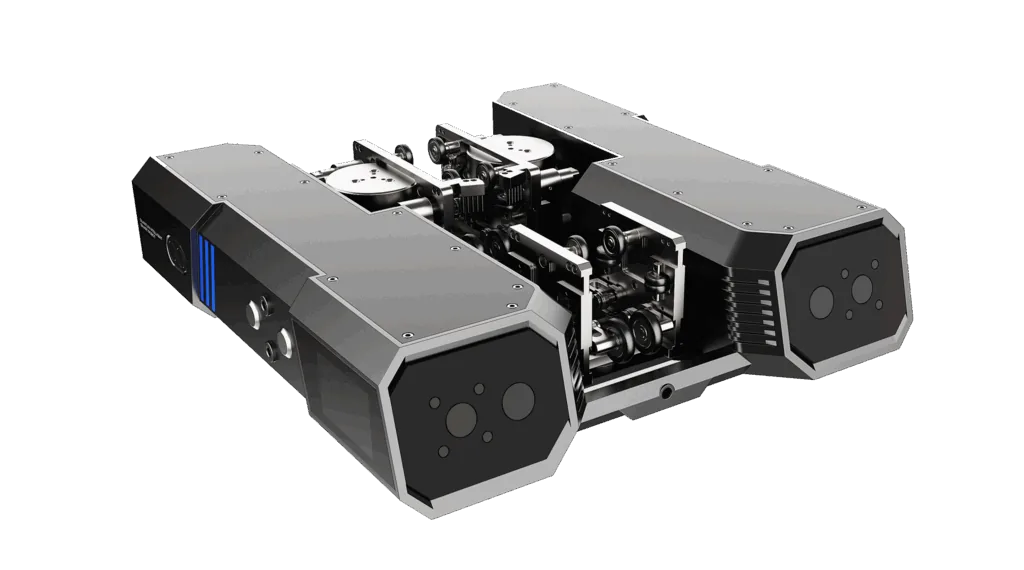
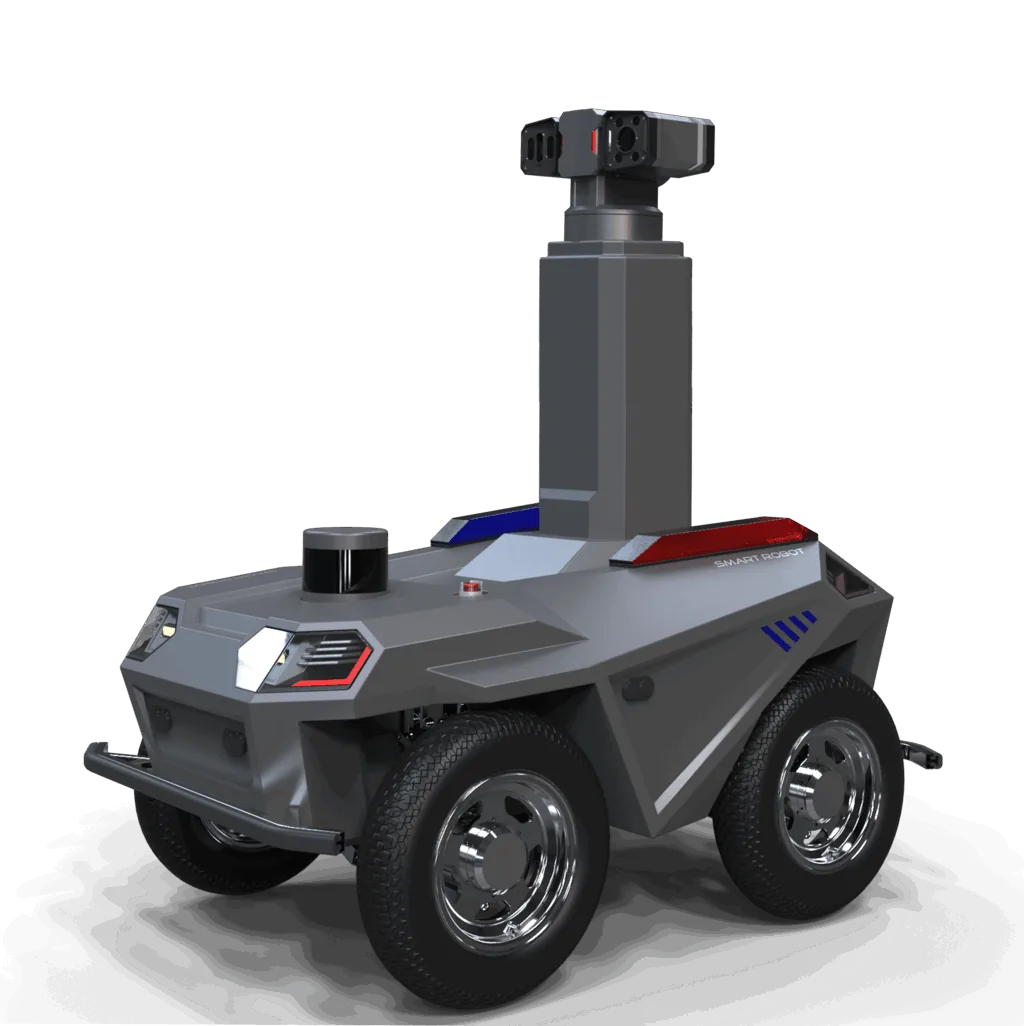
具身智能:有完整物理机身、移动底盘、执行作业机构,真实存在于物理空间
离身智能:感知数字数据、文字图片,不感知真实物理环境
具身智能:实时感知温度、气体、障碍物、设备运行状态、现场工况等物理信息
离身智能:输出信息、回答交互、数据分析为主,擅长动脑思考
具身智能:可自主移动巡检、隐患检测、自主避障、现场作业,擅长动脑+动手一体化
离身智能:基于固定模型与静态数据训练,无法应对现实突发变化
具身智能:形成“感知—决策—执行”实时闭环,可随环境变化自主调整策略,具备动态自适应能力
离身智能:主要服务办公、咨询、娱乐等虚拟线上场景,不直接解决工业、特种场景的实际痛点
具身智能:聚焦现实高危作业场景,直击人工巡检安全痛点,替代人工进入危险区域作业,创造实打实的产业落地价值
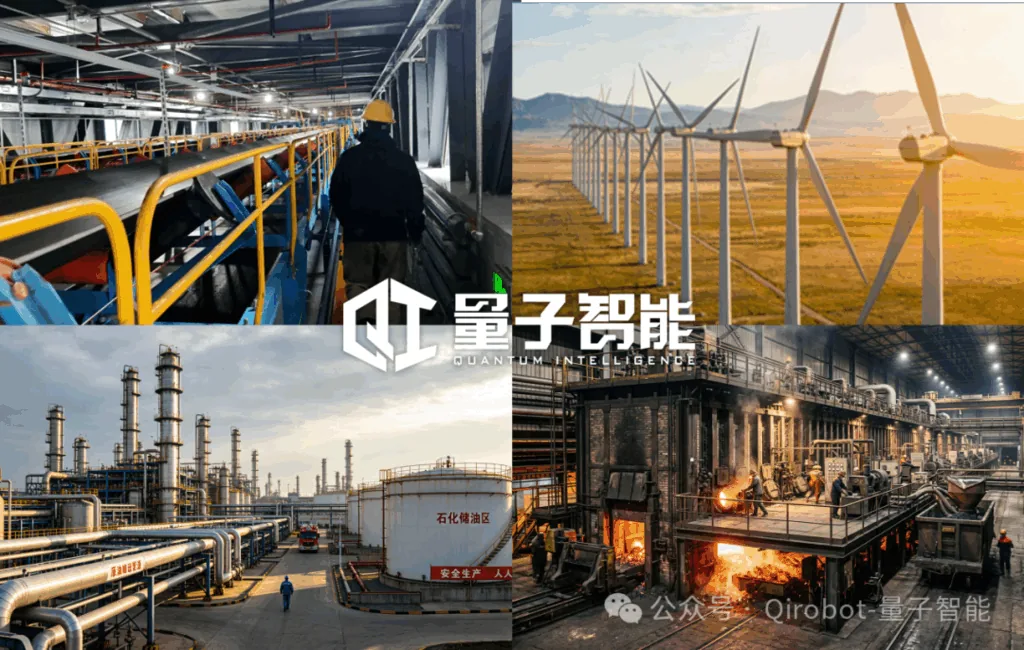
当下,具身智能的应用案例早已遍布多个领域,覆盖高危、繁重、极端等人工难以适配的场景,每一个案例都彰显着“躬身实践”的核心价值:
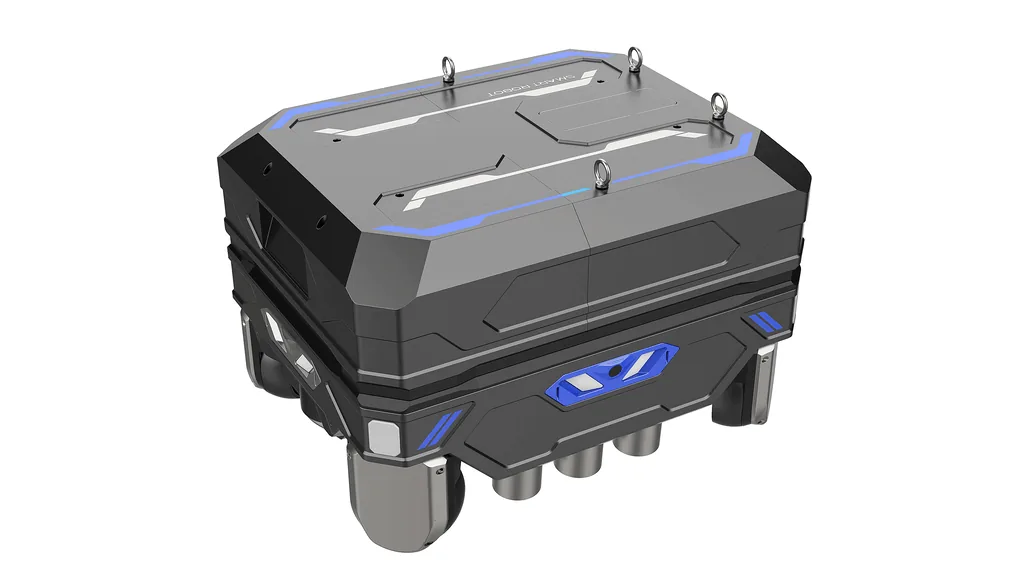
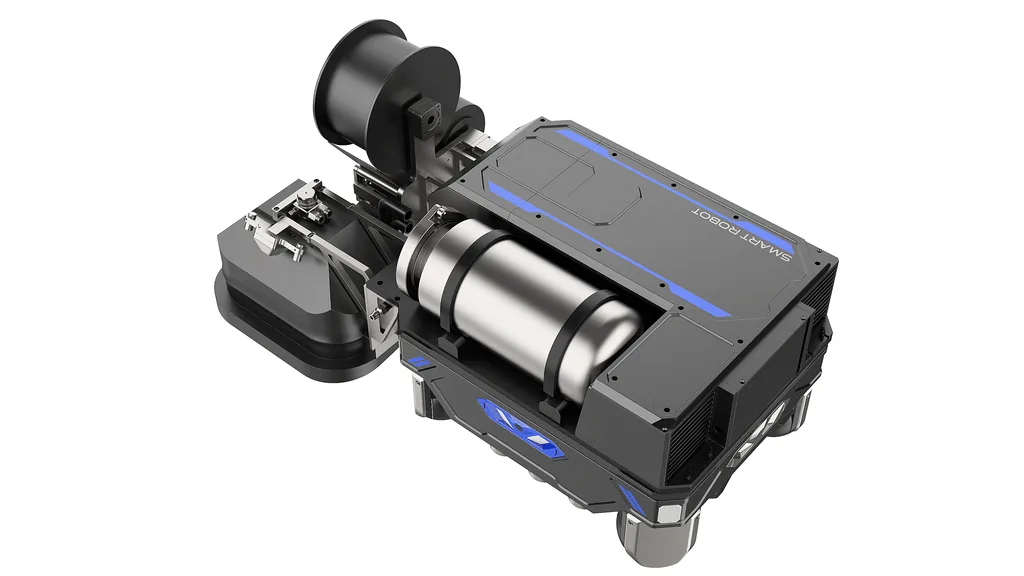
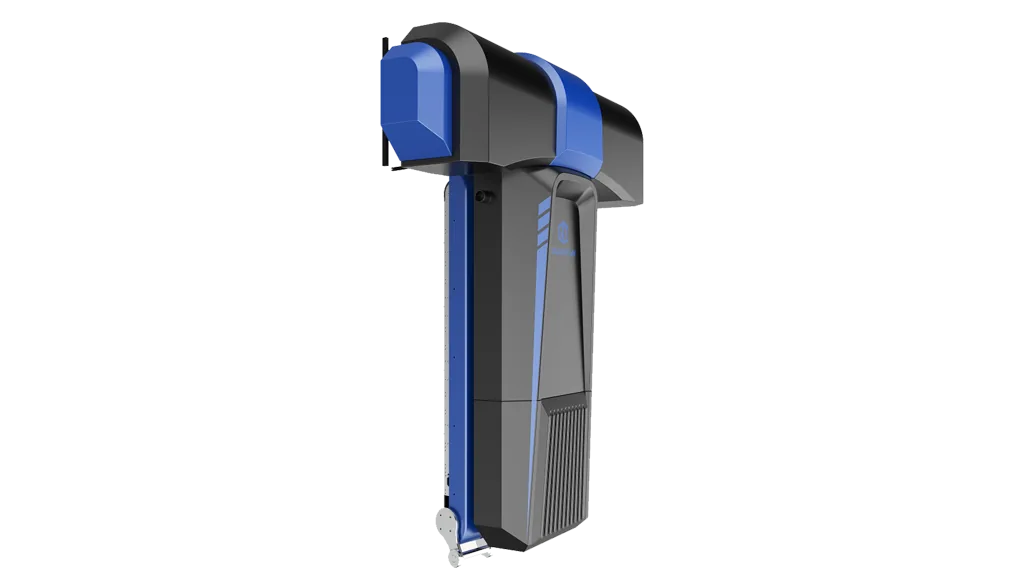
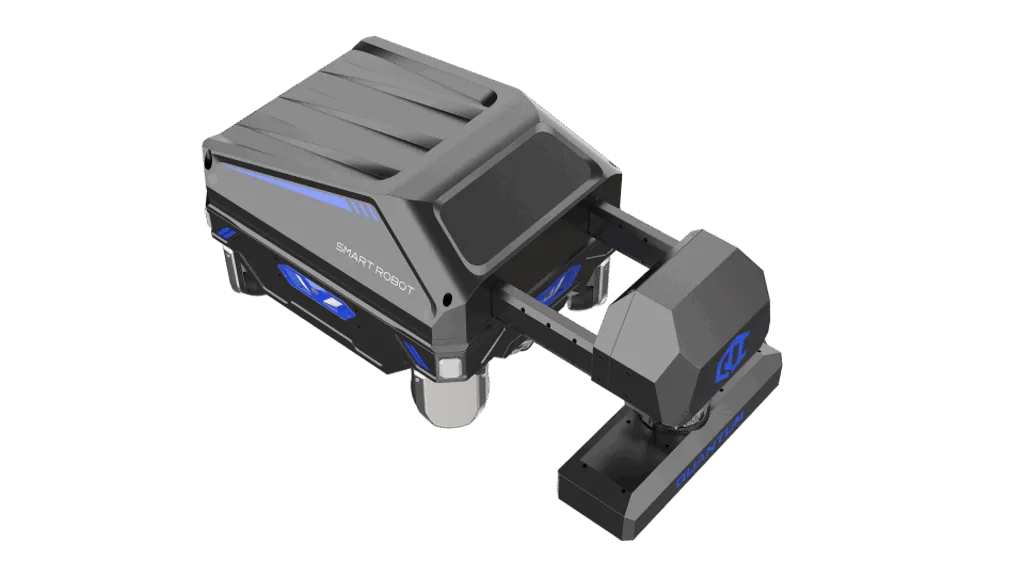
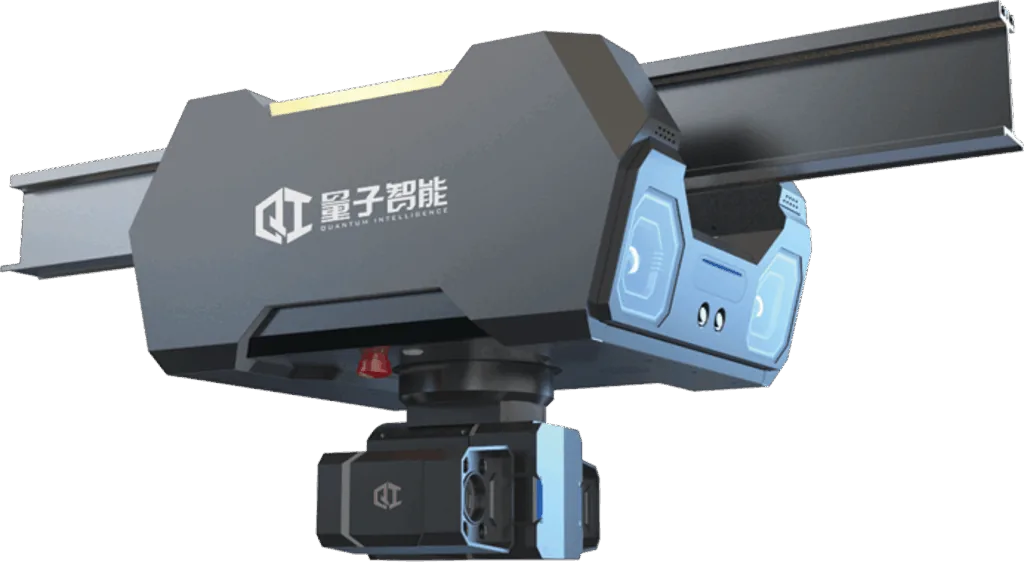
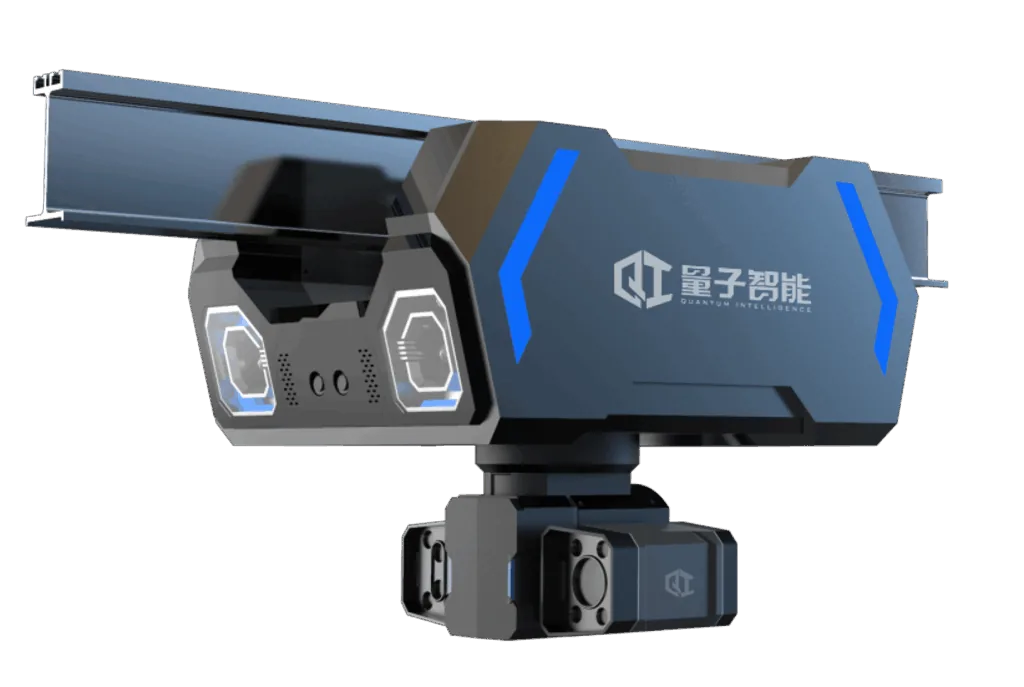
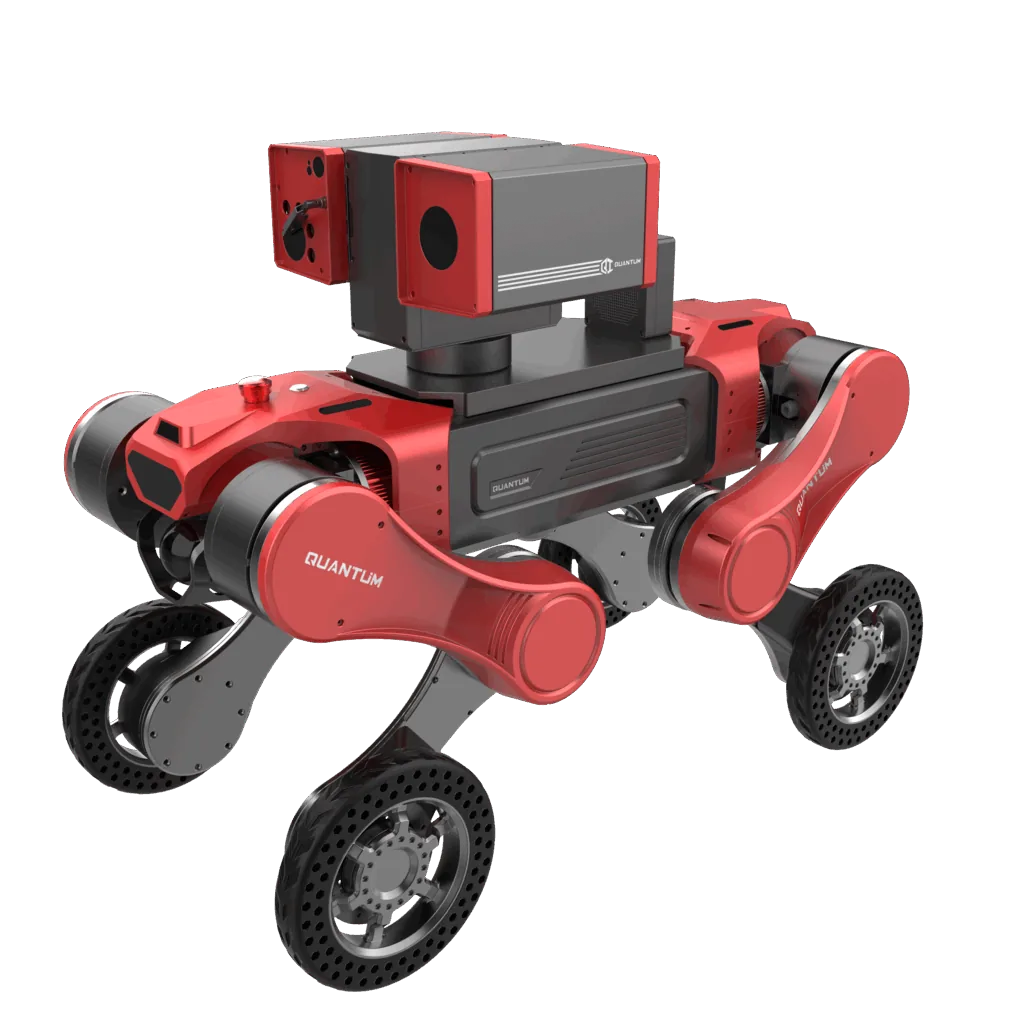
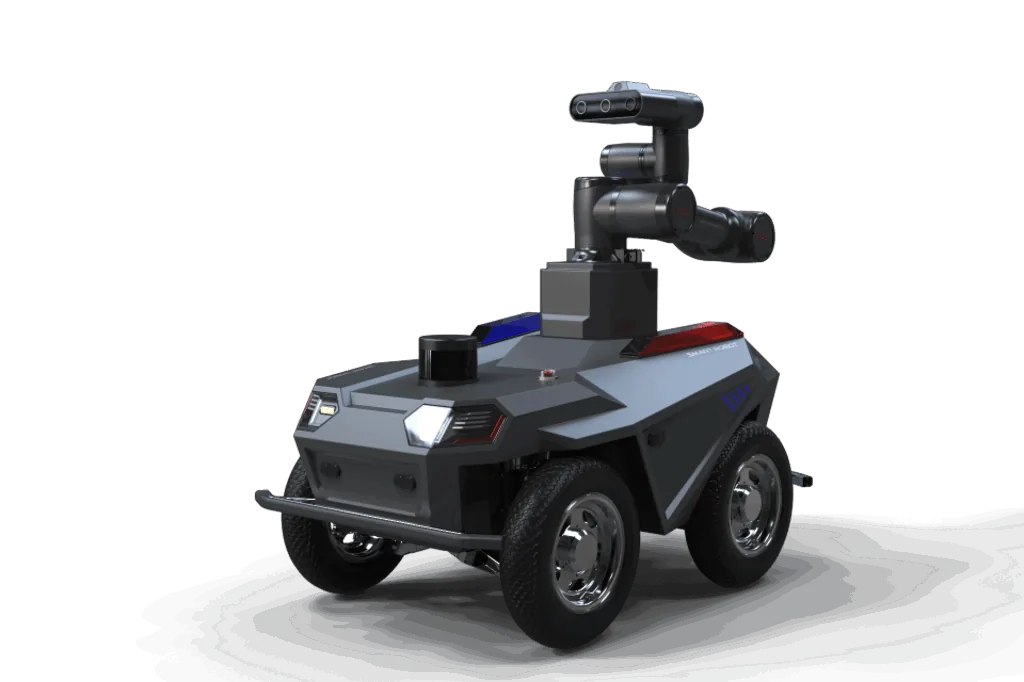
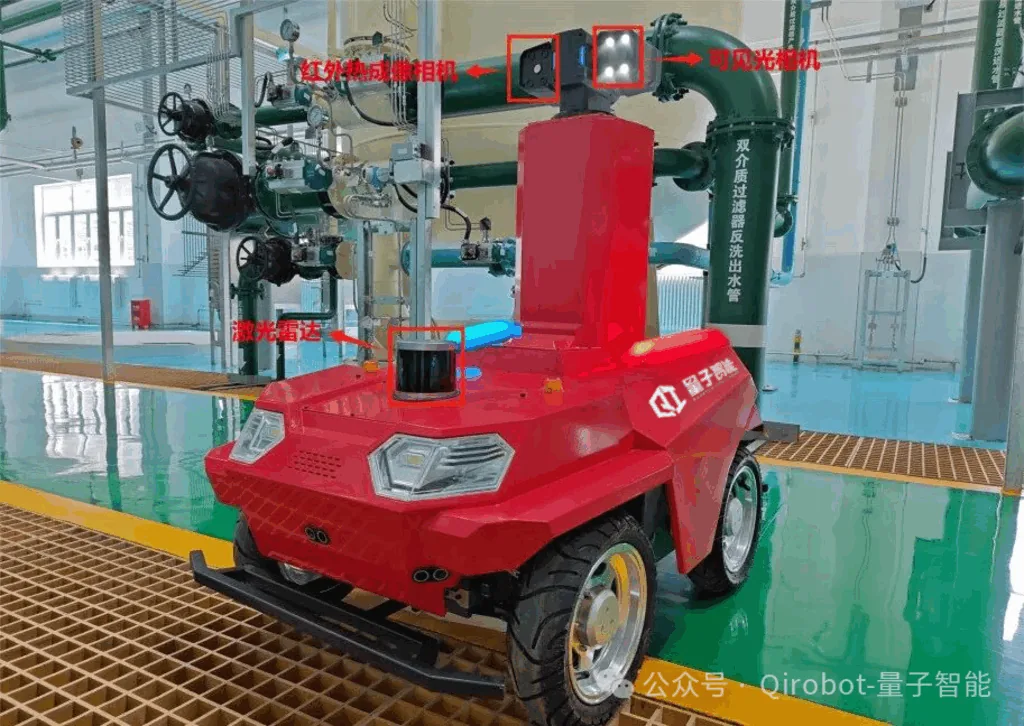
在冶炼领域,量子智能轮式防爆巡检机器人深入竖炉高温有毒核心区,凭借 Ex IICT4Gb 防爆等级与多传感器融合能力,自主导航穿越多层厂房,实时监测炉体温度、管道泄漏、仪表异常,全天不间断值守,彻底规避人工高温中毒风险。
离身智能完成了AI第一步:让AI拥有强大大脑,能够思考、理解、表达。但离身智能有天生瓶颈:再聪慧的大脑,没有身体,也永远无法改变现实世界。
无论是设备巡检、隐患排查、高空作业、防爆运维,还是工业生产、应急救援,所有真实世界的产业需求,都需要AI走出屏幕、走进现场、动手实践。
离身智能,是坐在屏幕里、纸上谈兵的AI大脑;
具身智能,是走出屏幕外、躬身实干的完整智能体。
人形机器人是具身智能的未来形态,而防爆、风电等特种巡检机器人,则是当下最成熟、最具价值的落地形态。
未来,量子智能将持续深耕高危特种具身智能领域,持续推动人工智能从虚拟数字世界走向真实物理世界。让更多有身体、会感知、会思考、能实践的具身智能机器人,替代人工进入易燃易爆、有毒有害的高危场景,真正实现人工智能从纸上谈兵到躬身实践的全面进化。
 ·珠海市泰和量子智能有限公司
·西安量子智能科技有限公司
·西安泰和量子智能科技有限公司
·南京量子智能科技有限公司
·山东玄同量子智能有限公司
·深圳市量子智能科技有限公司
·北京新能源事业部
·甘肃金昌办事处
 微信公众号
 微信视频号