

什么是具身智能?AI从“纸上谈兵”到“躬身实践”的跨越
什么是具身智能?AI从“纸上谈兵”到“躬身实践”的跨越
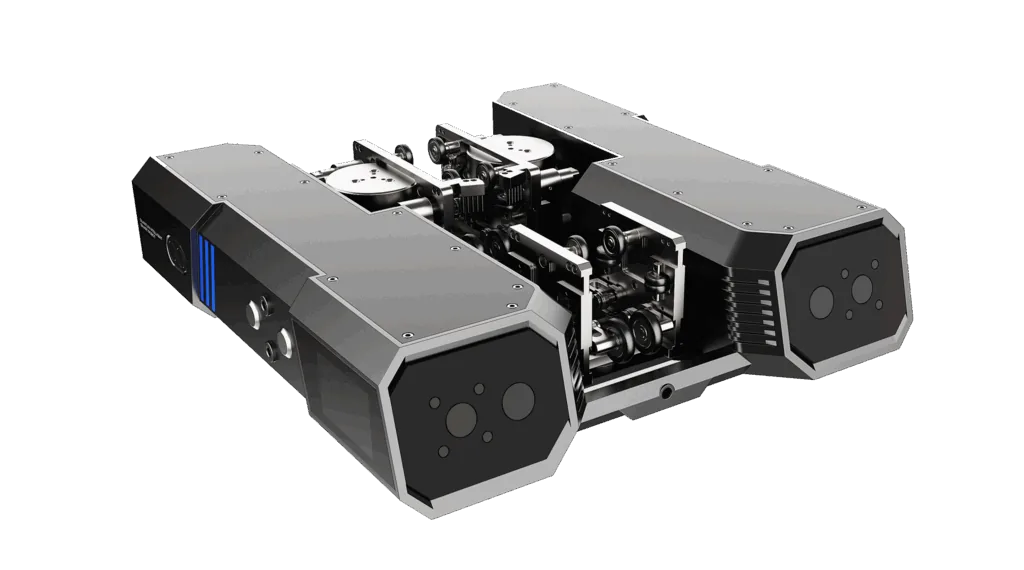
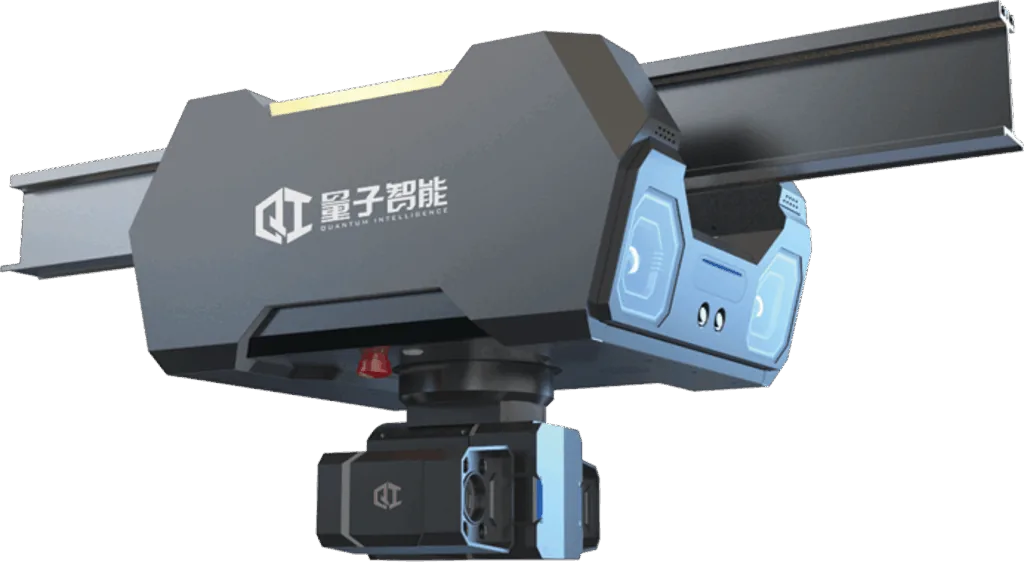
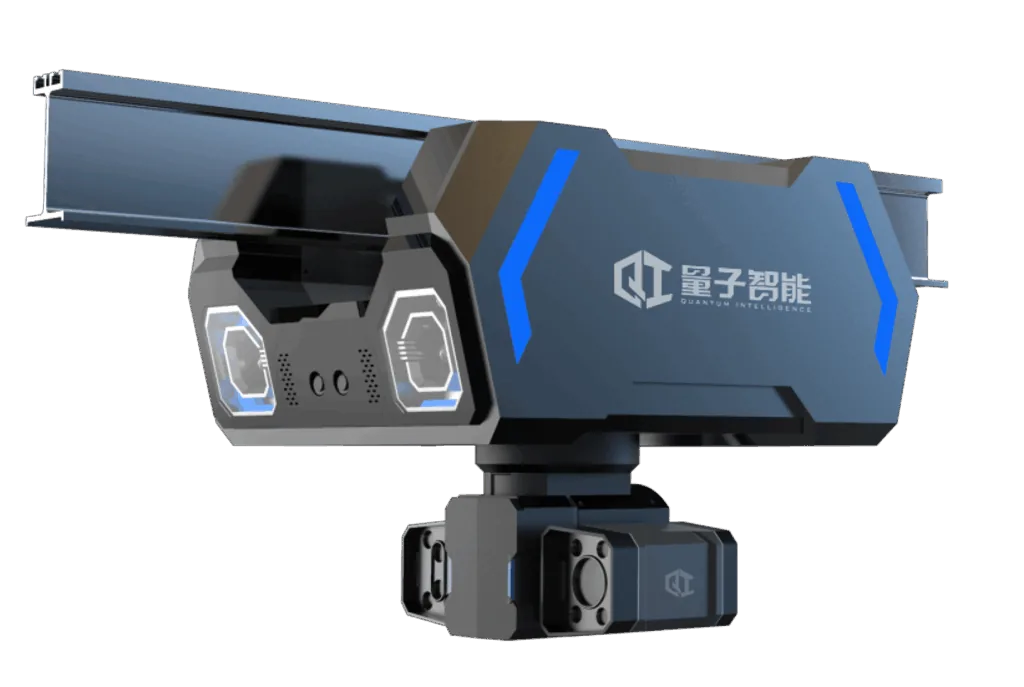
危险环境巡检机器人,高空作业机器人等,这些能够“感知、思考、行动”的智能体,背后核心技术就是具身智能。
它不同于仅存在于屏幕后的ChatGPT,也区别于机械重复指令的传统机器人,而是带着“身体”走进物理世界,在交互中学习、在实践中适应,是AI从虚拟走向现实的关键。
PART 01 认识具身智能
通俗理解,具身智能,就是“有身体、会实践”的AI。我们熟悉的语音助手、图像识别等AI,都属于“离身智能”——无物理实体,仅处理数字符号,无法感知真实世界的物理属性。
具身智能(EmbodiedArtificial Intelligence,简称EAI ),核心是给AI配备物理“身体”,使其能通过身体与物理环境持续交互,进而获得智能、完成任务。简单说,离身智能是“懂理论不会实操”,具身智能是“能实操会应变”,核心优势的是“动手实践”。
从专业定义来看,具身智能是基于物理身体进行感知和行动的智能系统,通过与环境交互获取信息、决策行动,实现智能行为与适应性,打破软件算法与物理实体的壁垒。
PART 02 关键特征
具身智能必须有物理形态(人形、轮式机器人等),其“身体”配备传感器,如同人类的感官,可捕捉视觉、听觉、触觉等多模态信息,感知物体属性、环境状态和自身位置。物理载体是其学习和行动的基础。
具身智能的核心是“感知→决策→行动→再感知”的交互闭环,不像传统AI依赖静态数据“死记硬背”,而是像婴儿学步,通过实时交互试错积累经验、调整策略。比如学习抓握水杯,会通过传感器反馈,不断调整力度和角度直至成功。
传统工业机器人只能按预设程序操作,遇变化便无法工作;而具身智能具备强泛化和进化能力,能自主适应场景变化,比如既能抓水杯也能抓碗,遇障碍物可自主绕路,核心源于交互积累的物理常识和经验。
PART 03 与传统AI的核心区别
核心是处理信息,依赖静态数据,无物理实体,擅长“纸上谈兵”(识别图片、生成文本等),学的是“是什么”,不会实操。
核心是实践行动,依赖交互数据,有物理载体,擅长“躬身实践”(抓物、搬运等),学的是“怎么做”,能适应真实环境。
PART 04 发展前景
随着技术逐步成熟,具身智能正加速渗透全行业,形成“结构化场景率先落地、开放式场景逐步突破”的布局,成为产业升级的重要动力。
工业领域将成为人形机器人规模化应用的首要阵地。依托相对结构化的作业环境,具身智能可实现精密装配、智能搬运、柔性检测等岗位的高效替代,有效缓解制造业劳动力缺口,推动生产模式向柔性化、智能化转型。
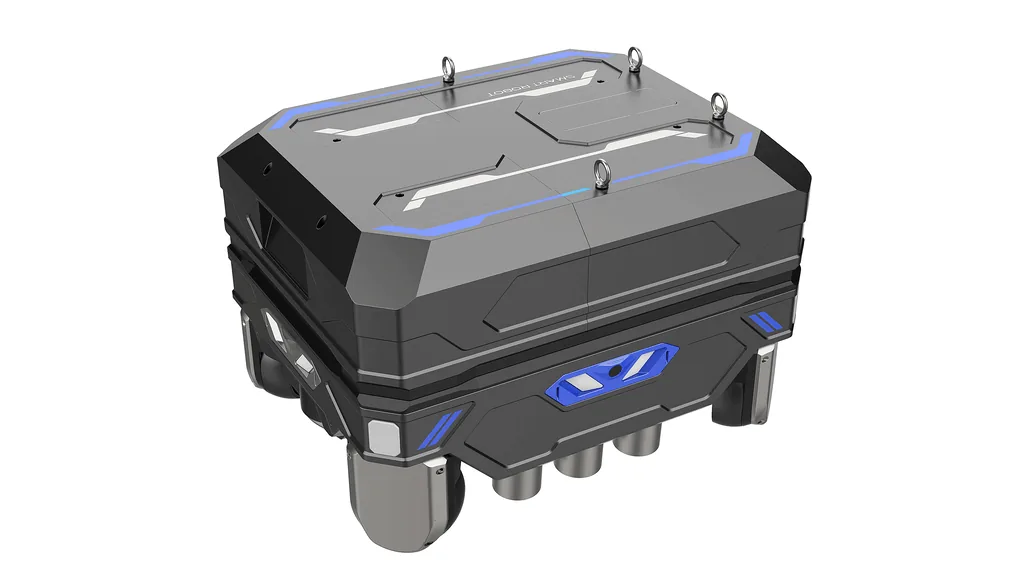
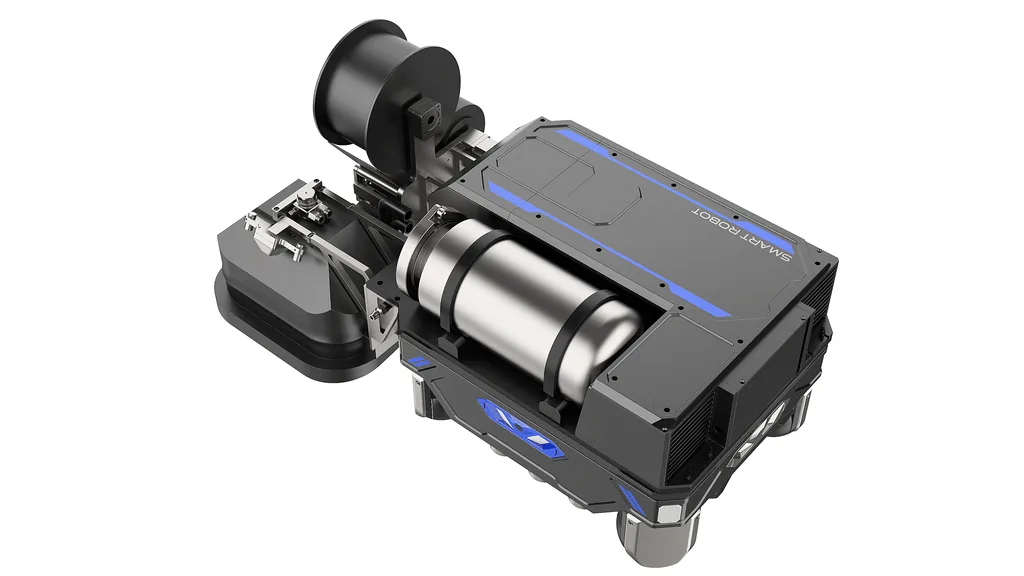
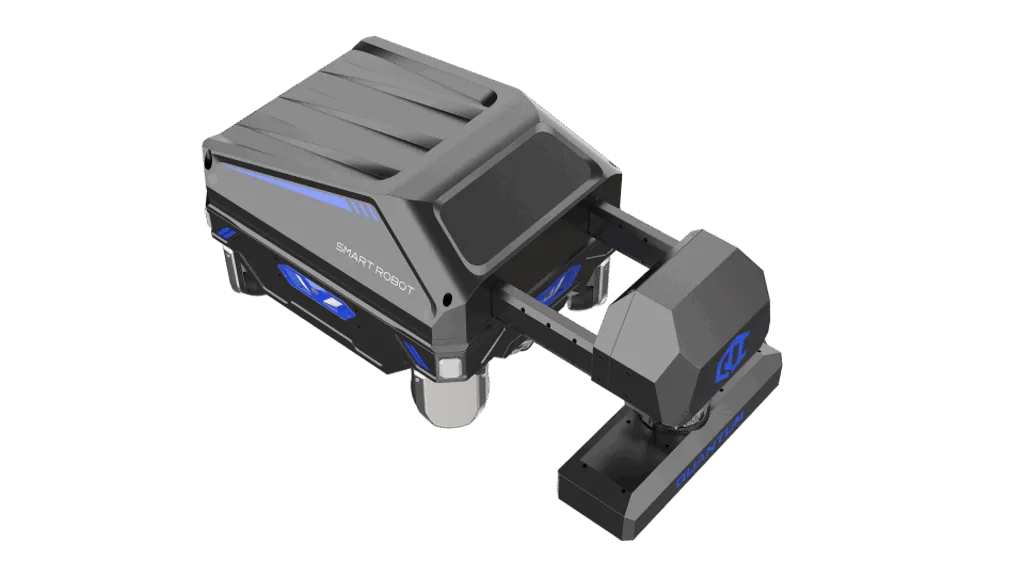
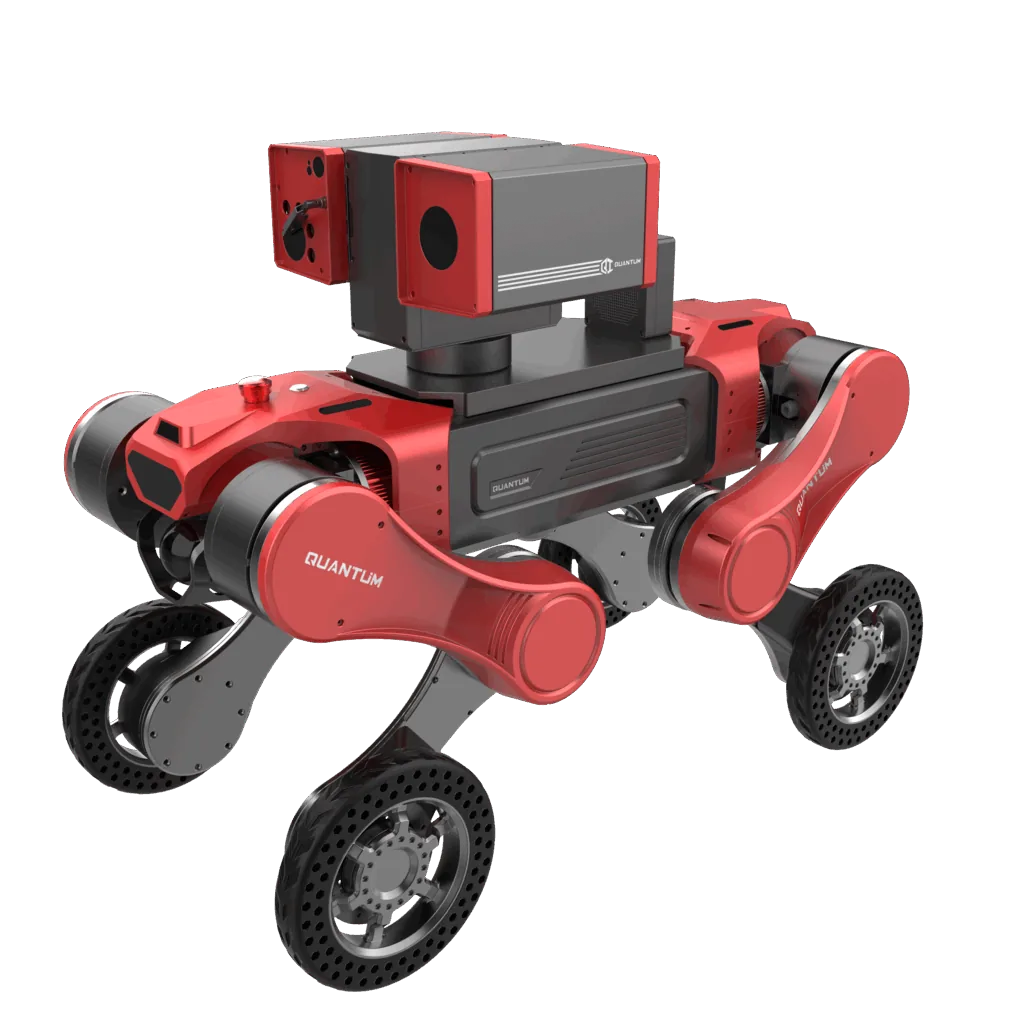
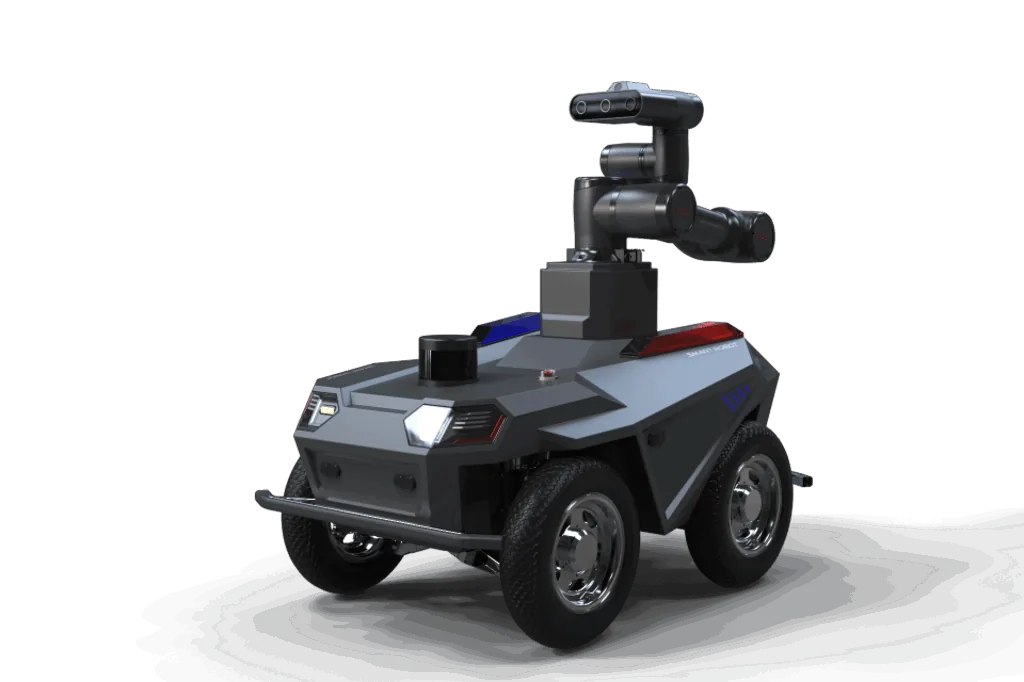
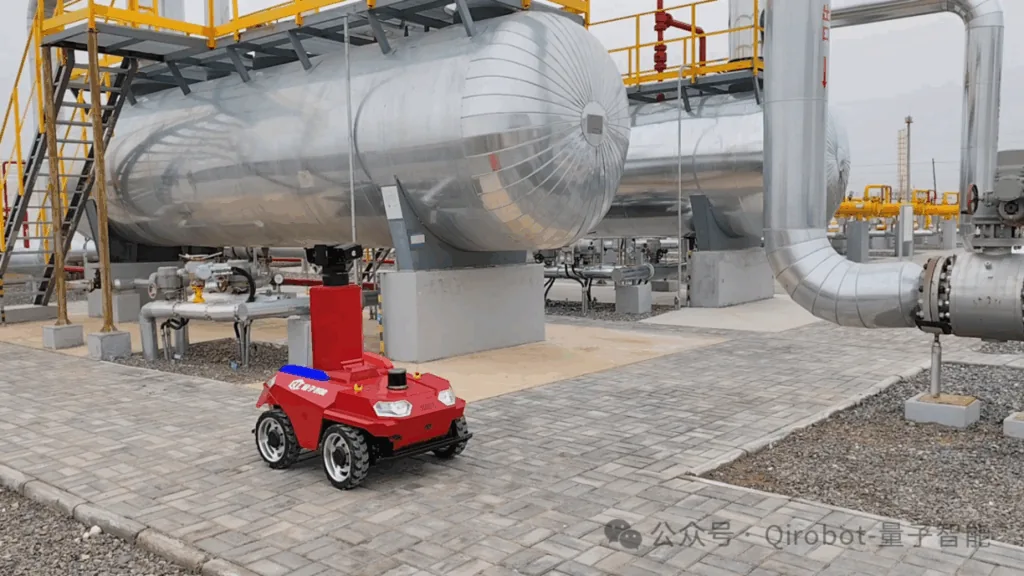
特种领域则将成为具身智能的重要应用场景。在风电塔筒、矿山冶炼、石油化工、电力、船舶等高危场景中,四轮足机器人、特种巡检机器人等将实现常态化应用,凭借高精度感知与自主决策能力,大幅提升作业安全性与效率,成为人类探索未知的“好帮手”。
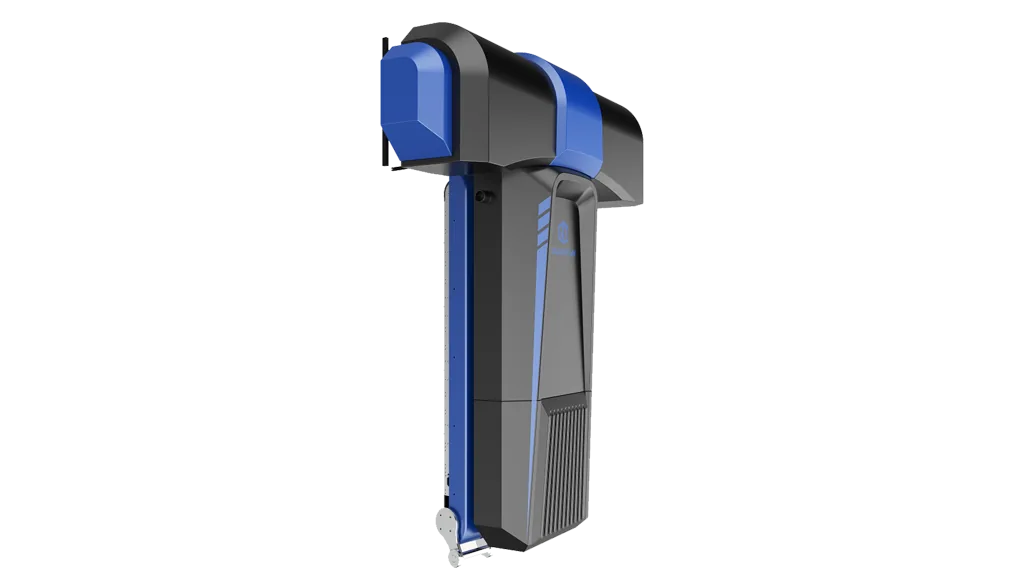
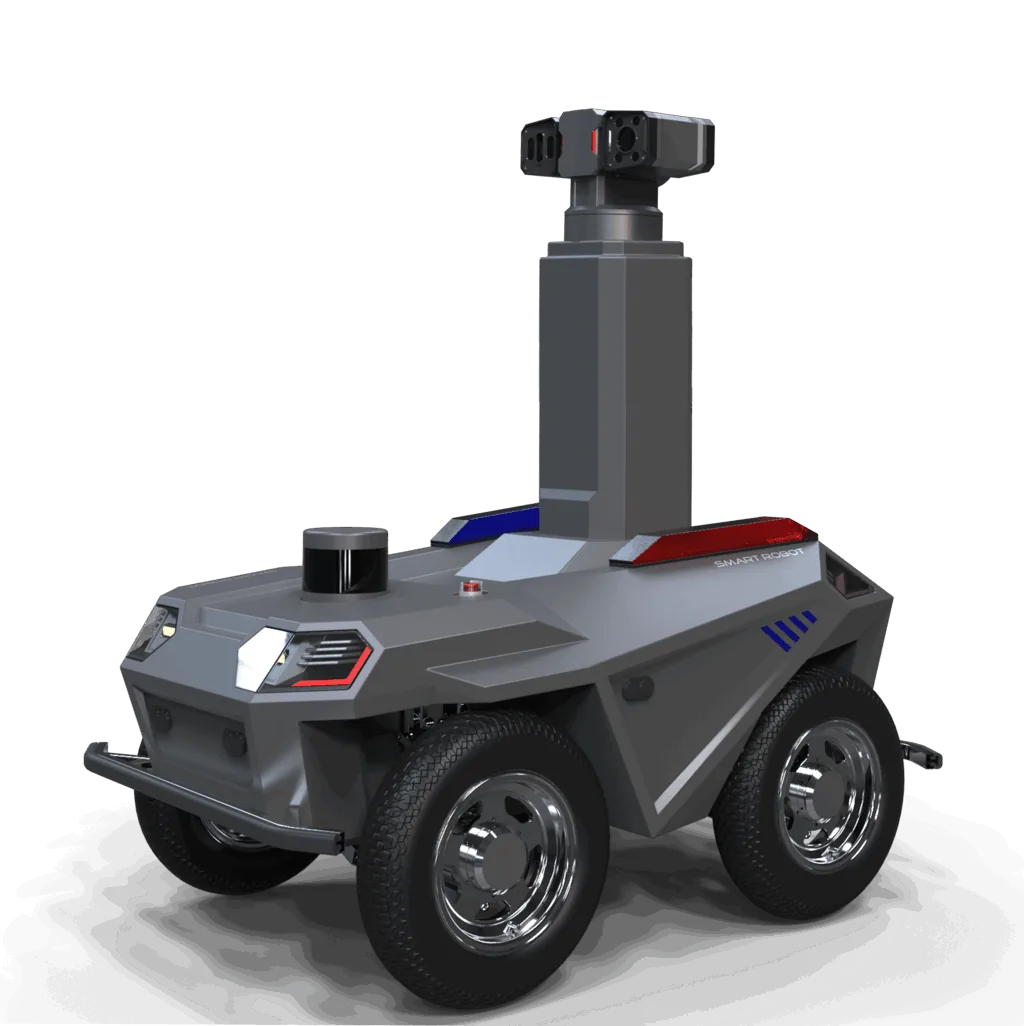
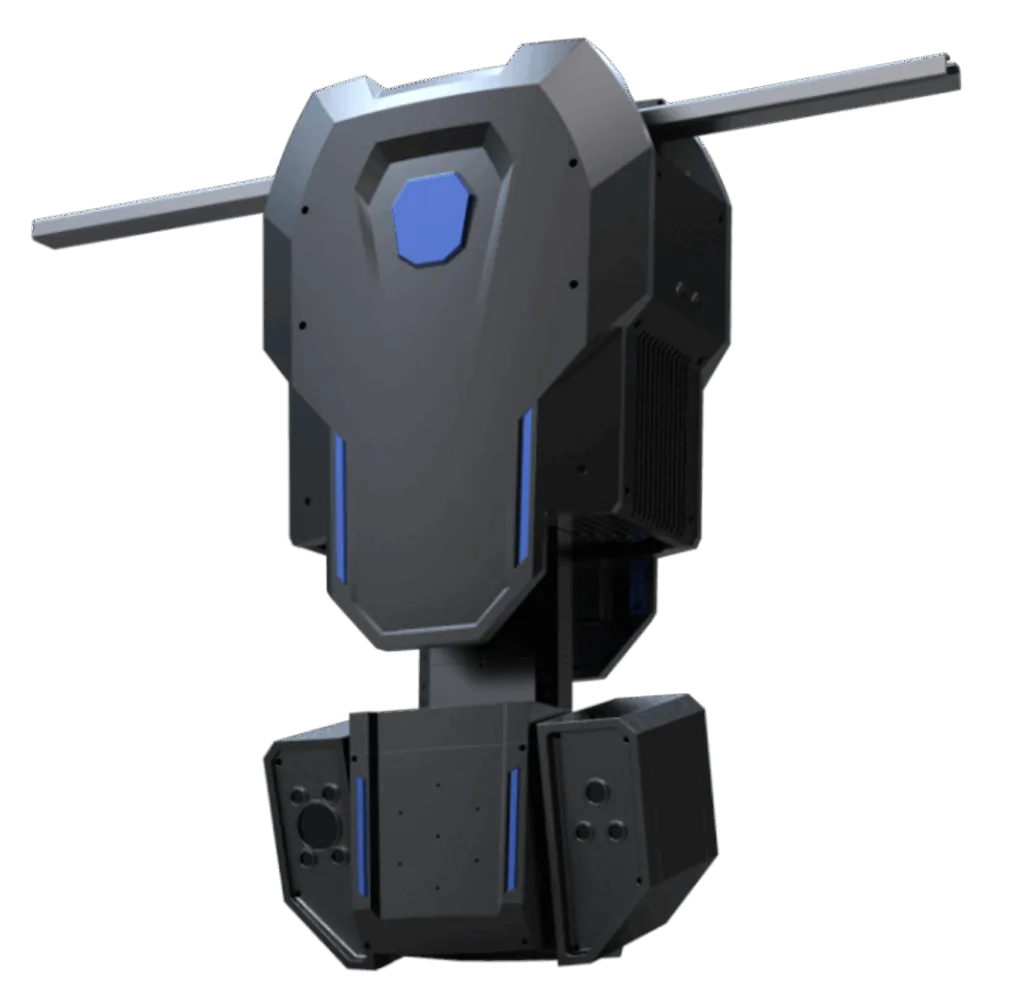
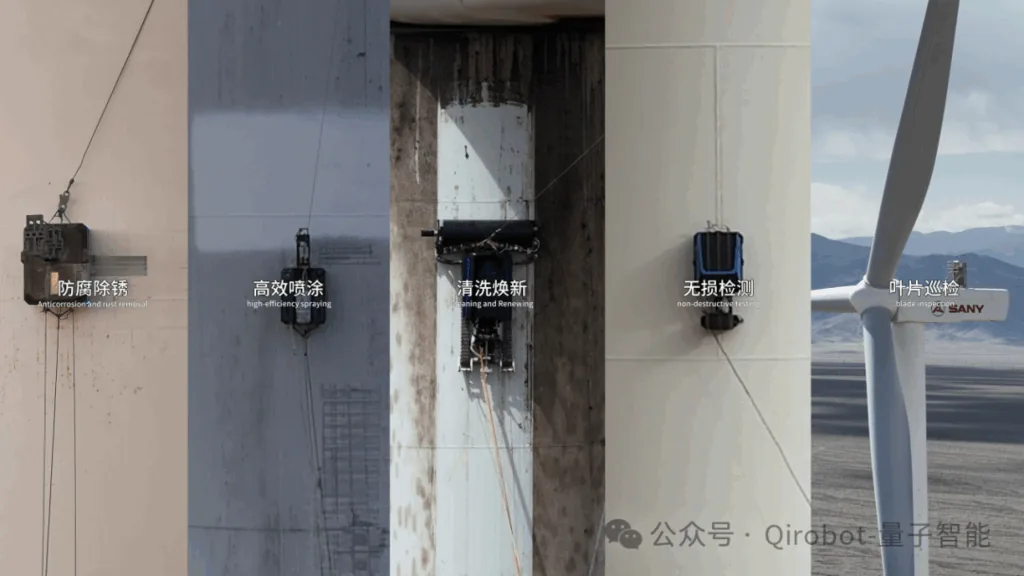
作为国内深耕具身智能与特种机器人领域的核心企业,量子智能已将前沿技术落地于多个高危行业。例如,在风电领域,公司研发的风电一体化作业机器人解决方案已在全国多个风电场投用,可在百米高空的塔筒稳定爬行,无惧强风,并自主完成打磨、喷涂、清洗、无损检测等全流程作业,将传统人工需48小时的单台风机维护缩短至数小时。在石油化工场景, T6防爆轮式巡检机器人部署于炼化厂、油气库等高爆区域,通过可见光、红外热成像与气体传感器融合,全天不间断监测设备温度、有害气体泄漏、跑冒滴漏等隐患,替代人工进入易燃易爆、有毒有害的危险区域。
PART 05 未来可期:开启人工智能新时代
很多人可能会问,具身智能的核心价值是什么?其实答案很简单:人类智能源于与世界的交互,而AI要实现可像人类一样灵活应对各类场景的通用智能,就必须拥有“身体”,走进真实世界——这正是具身智能的核心意义所在。
展望未来,随着技术的不断成熟,具身智能将变得更加灵活、智能,既可以成为贴心的家庭助手,也能化身高效的工厂多面手,更能作为先行者探索未知领域,真正开启人工智能的全新时代。
未来,量子智能将在具身智能作业机器人在高危场景作业中实现更精准的自主决策与高效协同,以更强的实时决策、环境自适应与极端环境作业能力,推动具身智能突破传统算力与感知局限,真正实现从‘自动执行’到‘自主智能’的落地升级!
 ·珠海市泰和量子智能有限公司
·西安量子智能科技有限公司
·西安泰和量子智能科技有限公司
·南京量子智能科技有限公司
·山东玄同量子智能有限公司
·深圳市量子智能科技有限公司
·北京新能源事业部
·甘肃金昌办事处
 微信公众号
 微信视频号