

智慧管控平台赋能机器人巡检全流程智能化
智慧管控平台赋能机器人巡检全流程智能化
在机器人智能化巡检作业过程中,前端设备承担着环境感知、移动执行与实时采集等关键任务。然而,要使机器人真正实现“可管、可控、可视”,后端平台不可或缺。
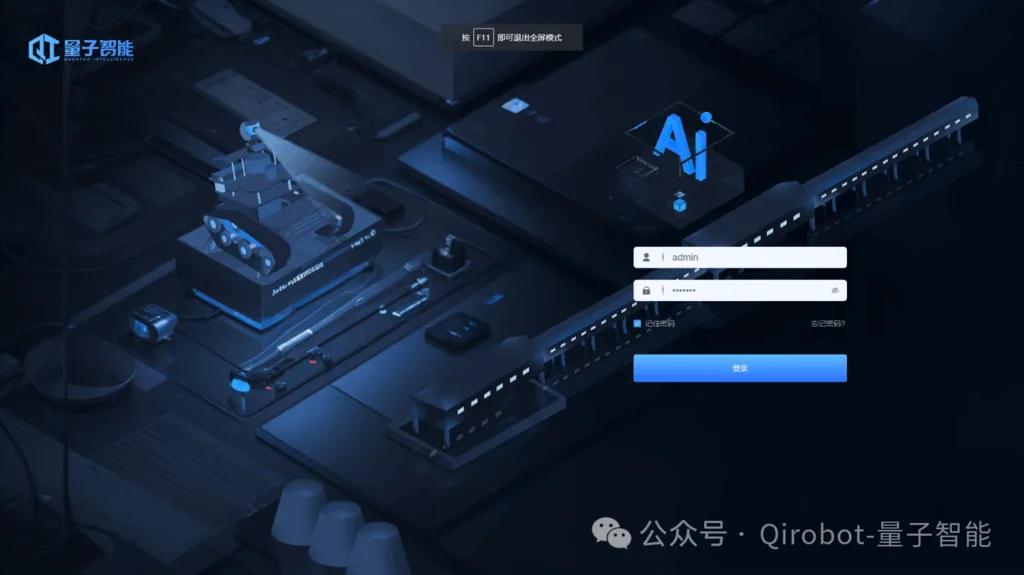
面对多类型、多台套的机器人系统,后端需要能够实时接收各类传感器数据与运行状态,实现远程集中监控与精准操控;同时,还需对海量巡检数据进行持久化存储与智能分析,形成完整的设备档案与历史记录;更需建立高效的报警监测机制,对异常状态进行即时识别、通知与跟踪处理。
智慧管控平台正是在此背景下应运而生,旨在构建一个统一、稳定、智能的后端支撑系统,为前端机器人作业提供全方位的运维保障与数据赋能。
现有巡检机器人后端支撑技术主要面临以下不足:
(1)系统孤立,管理分散:不同类型的机器人往往采用个子独立的后台系统,形成“数据孤岛”。管理员需要在多个平台间切换,操作复杂,无法实现对多机型的统一调度与状态总览;
(2)报警处理低效:报警多依赖于阈值触发,方式单一,且报警产生后通常需要人工逐一确认、排查,缺乏自动分级、智能过滤、闭环跟踪的机制,响应滞后,易遗漏重要告警;
(3)数据价值未充分挖掘:巡检产生的视频、传感器数据大多仅作存储和简单回放,缺乏有效的结构化处理与智能分析。海量数据沉睡,未能转化为设备健康预警、趋势分析等决策支持信息。
本项目所研发的智慧管控平台集成了多种技术,实现了丰富的功能,具体如下:
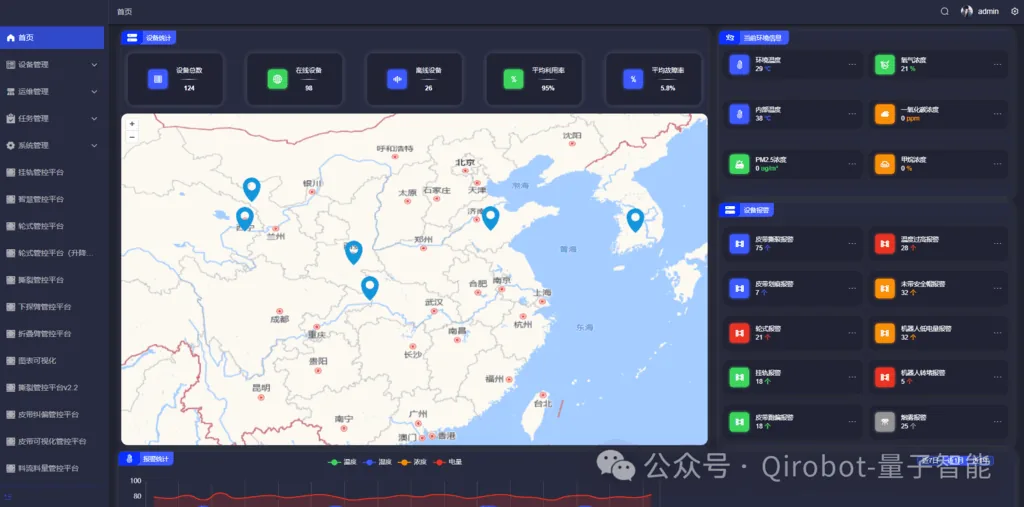
1、一体化设备管控
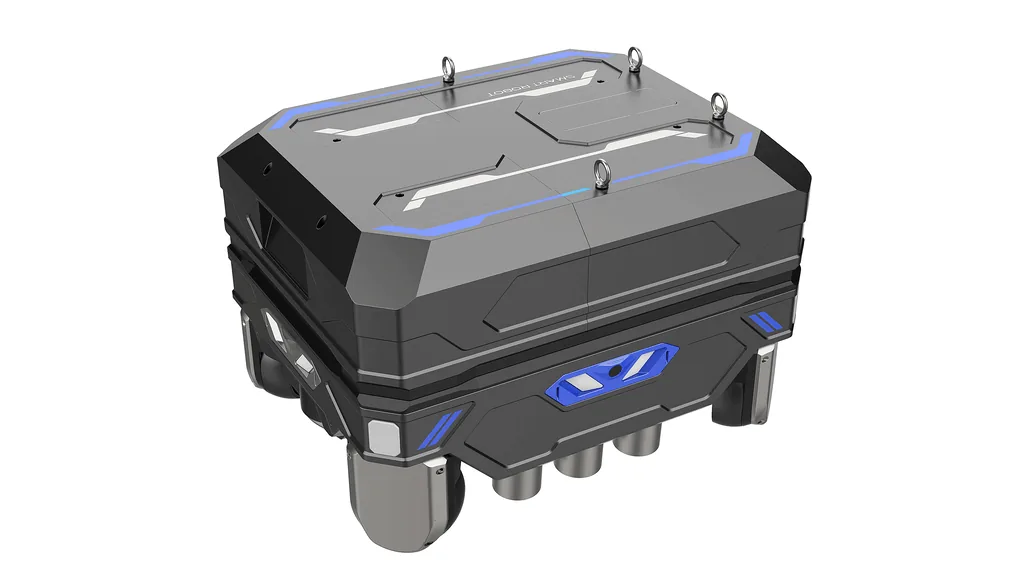
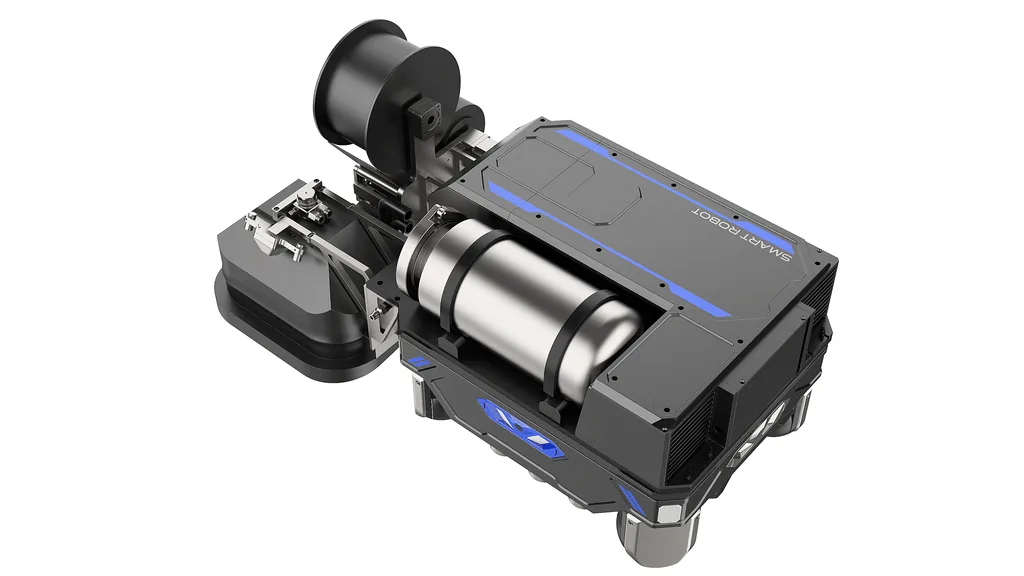
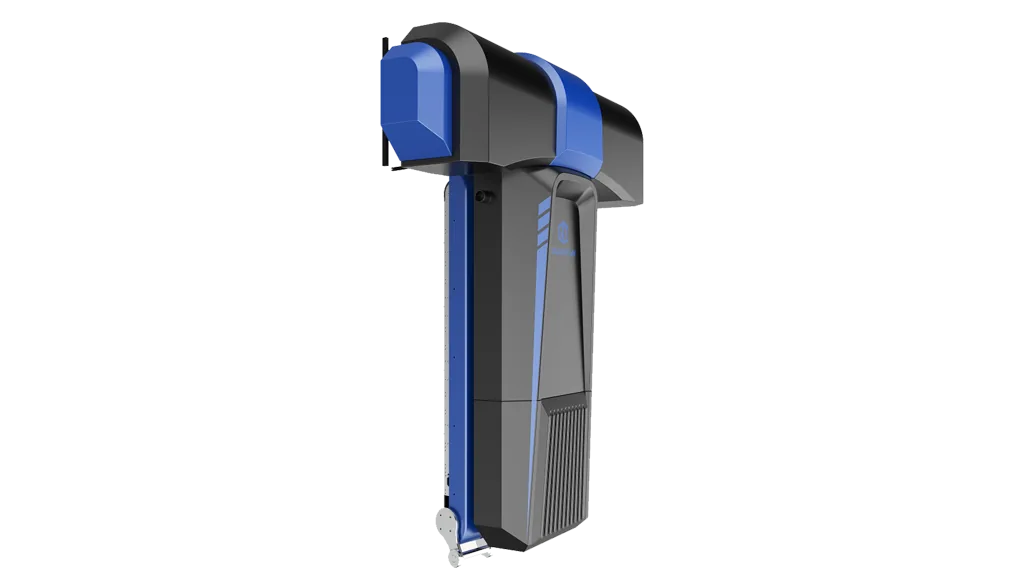
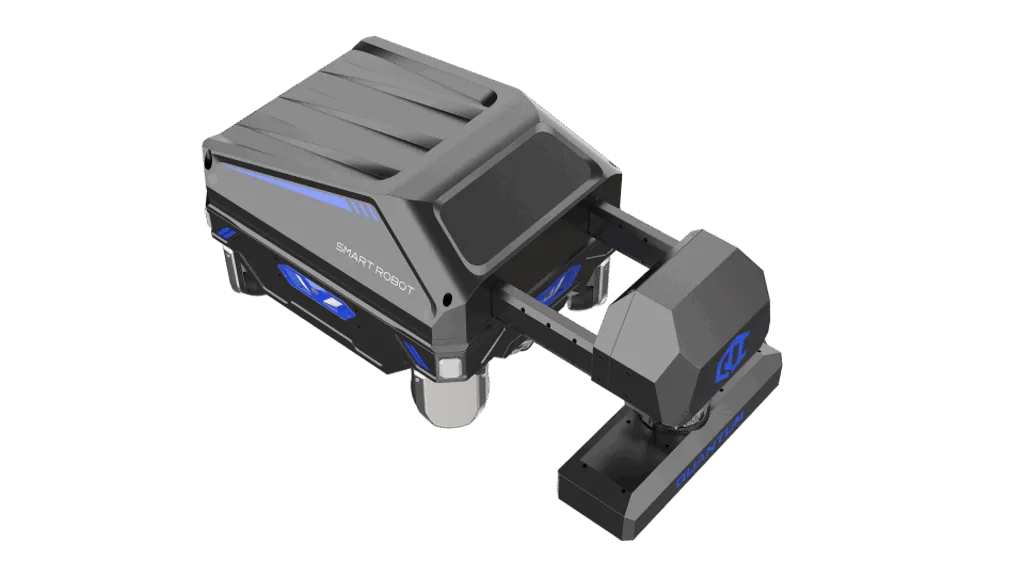
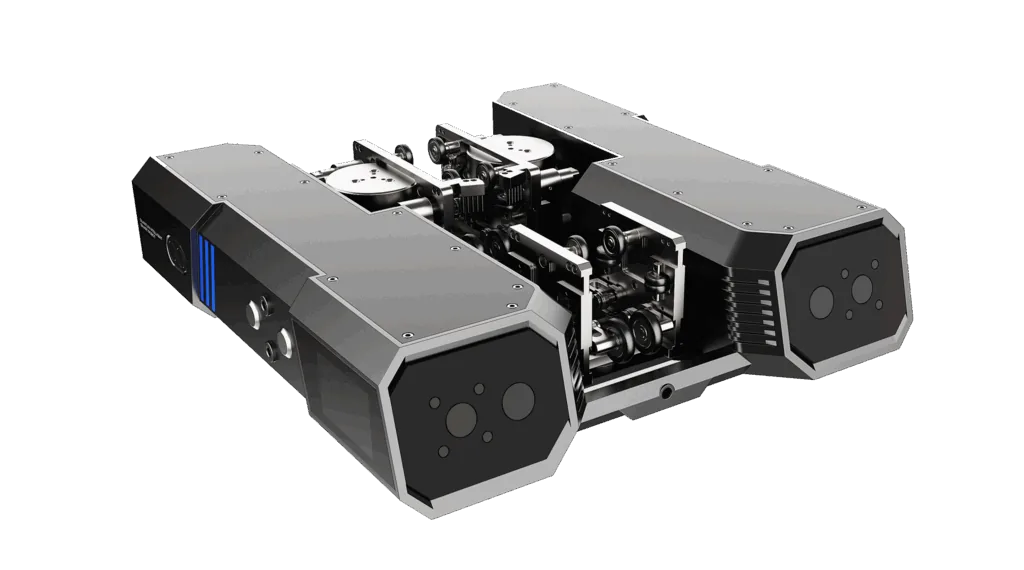
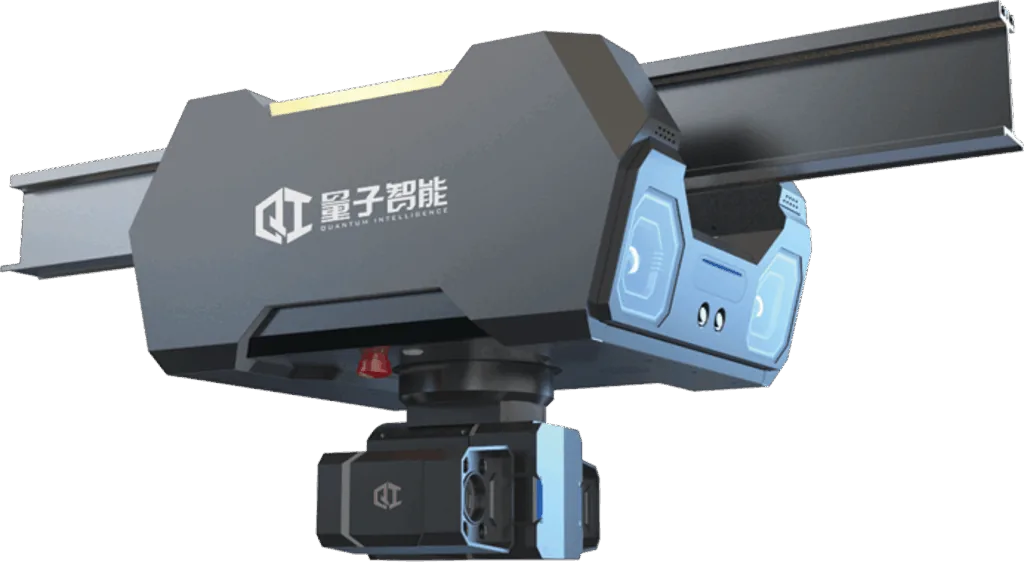
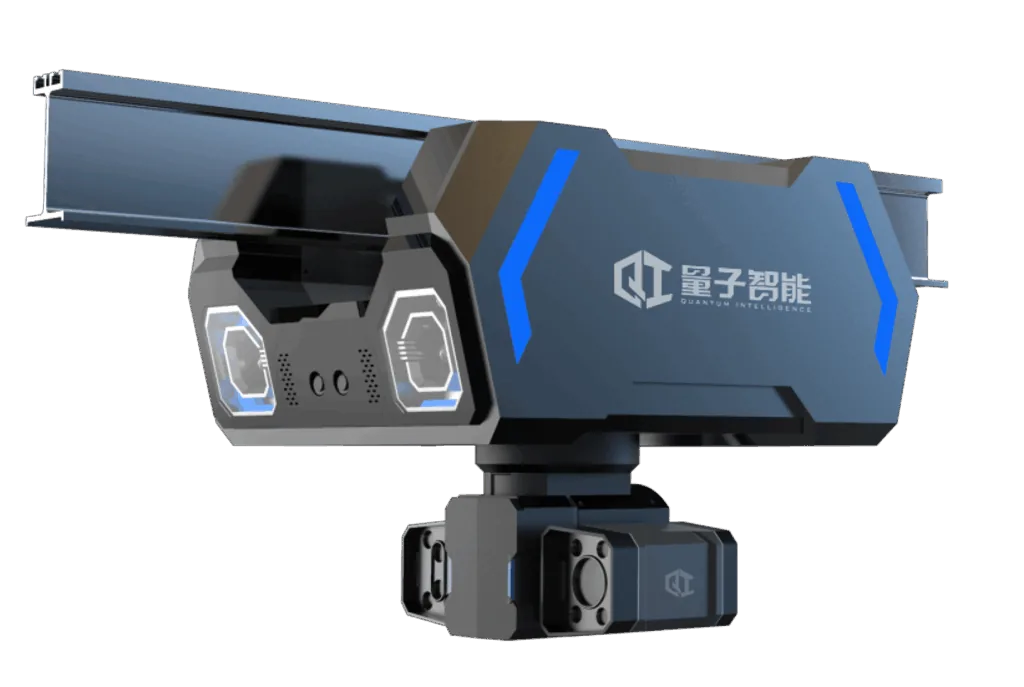
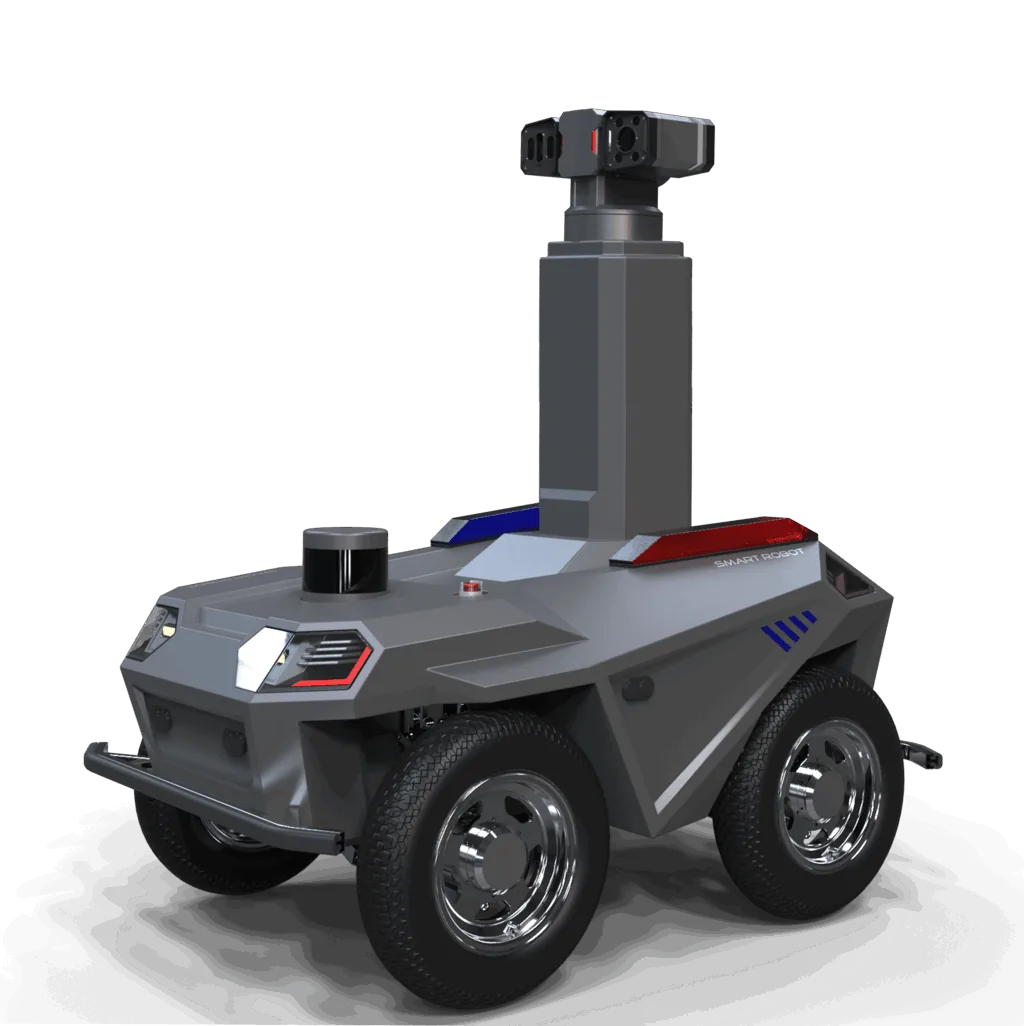
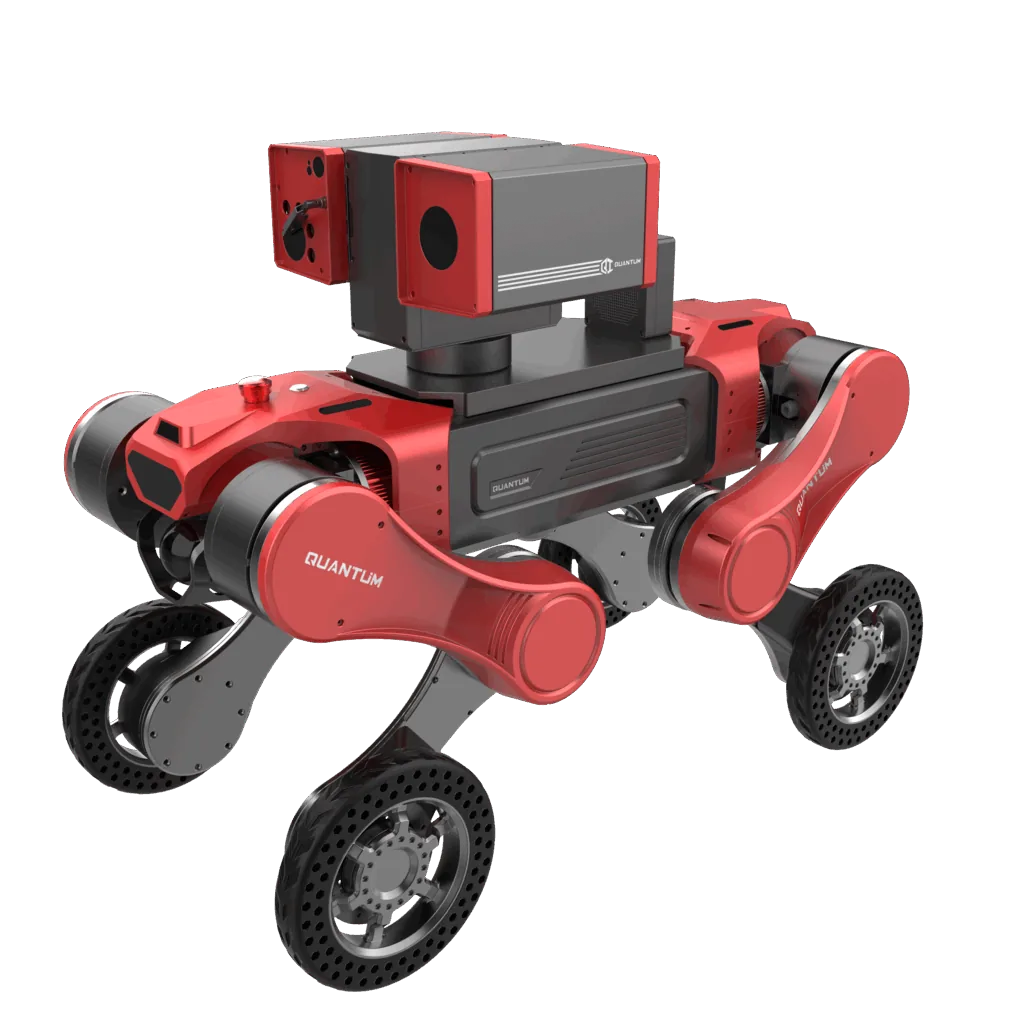
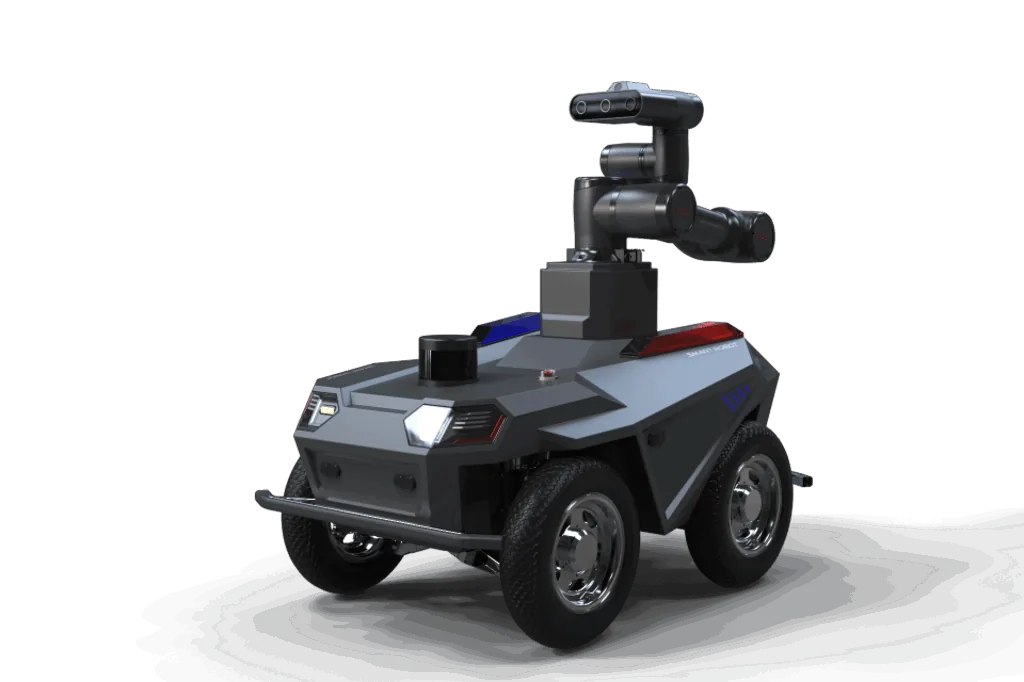
(1)全品类兼容:支持挂轨机器人、轮式机器人、Pad机器人、下探臂机器人、机械臂等各类设备统一接入;
(2)智能上线机制:通过MQTT协议自动识别设备类型和编号,实现“即插即用”;
(3)子设备灵活配置:可轻松添加云台、可见光/红外摄像头、传感器等子设备模块。
2、远程精准控制
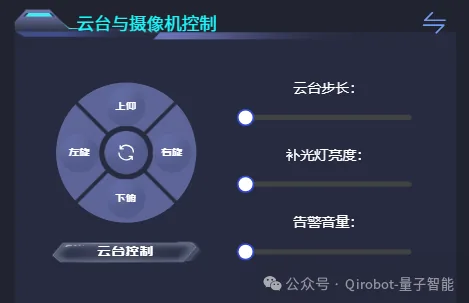
(1)实时视频低延迟:支持Video转发与WebRTC双模式,确保视频流畅传输;
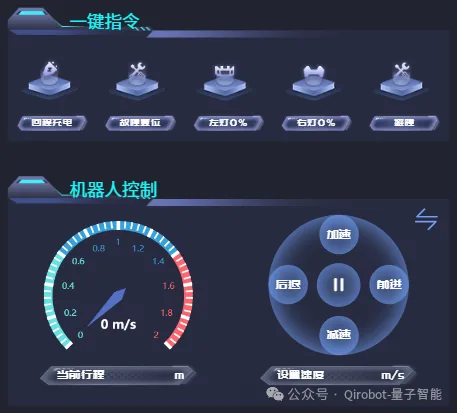
(2)多维度操控界面:提供速度控制、位置模式切换、云台调节、变倍变焦等精细操作;
(3)一键指令集:回程充电、故障复位、安全复位等复杂操作一键完成。
3、智能任务编排
(1)可视化任务编辑:拖拽式配置巡检点位和动作序列;
(2)灵活调度策略:支持定时任务、循环任务、即时任务多种模式;
(3)智能算法集成:可配置自定义算法,实现异常检测、仪表识别等AI功能。
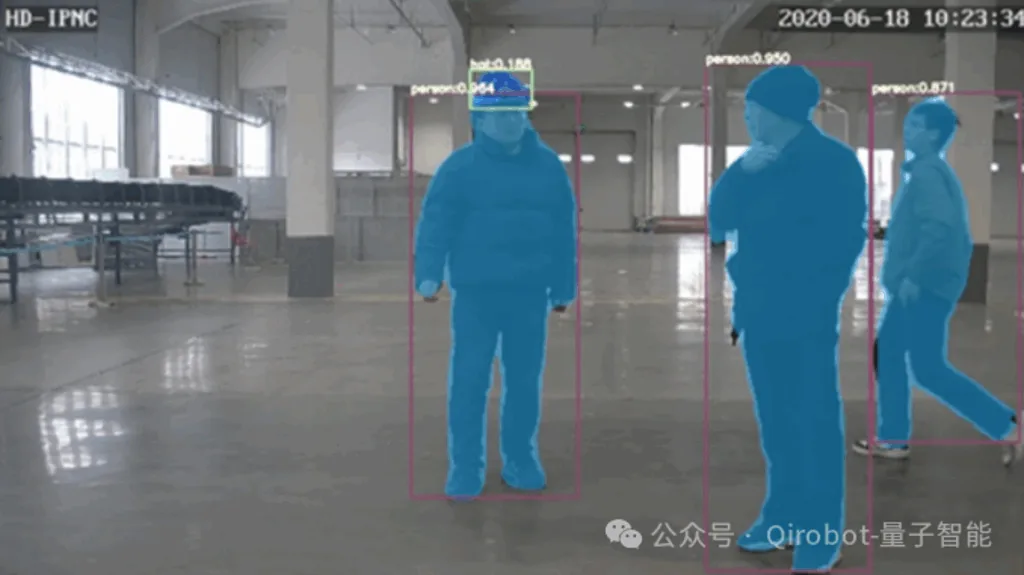
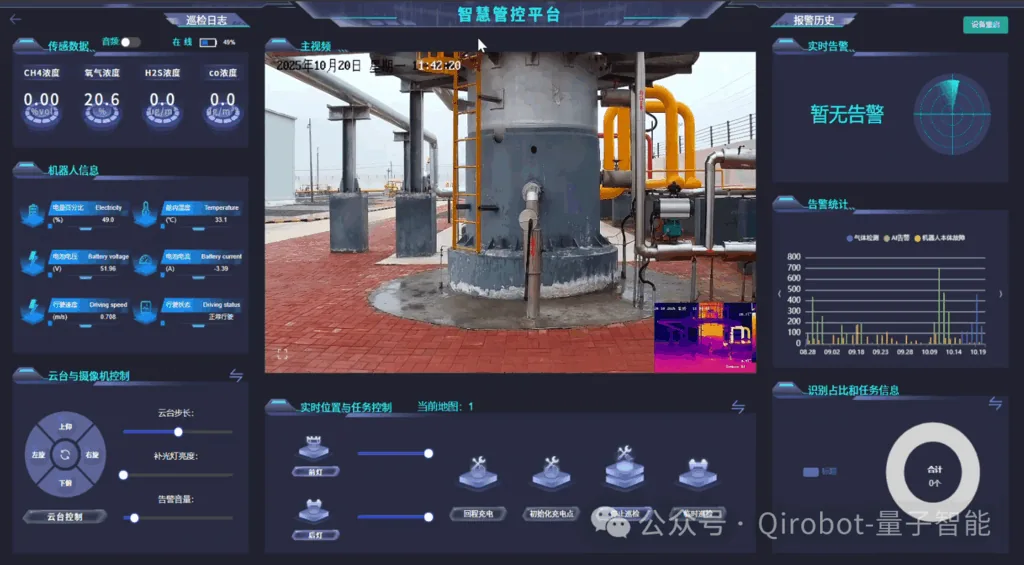
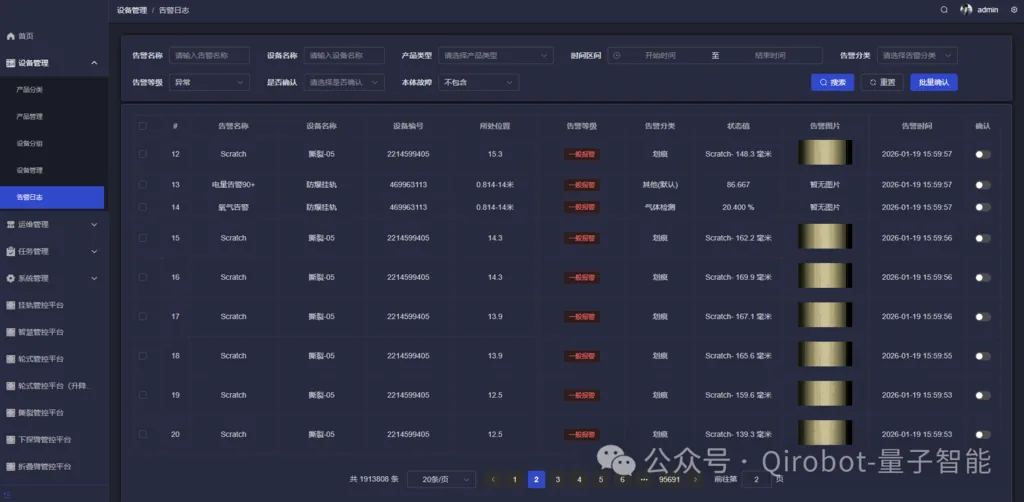
4、全景数据可视
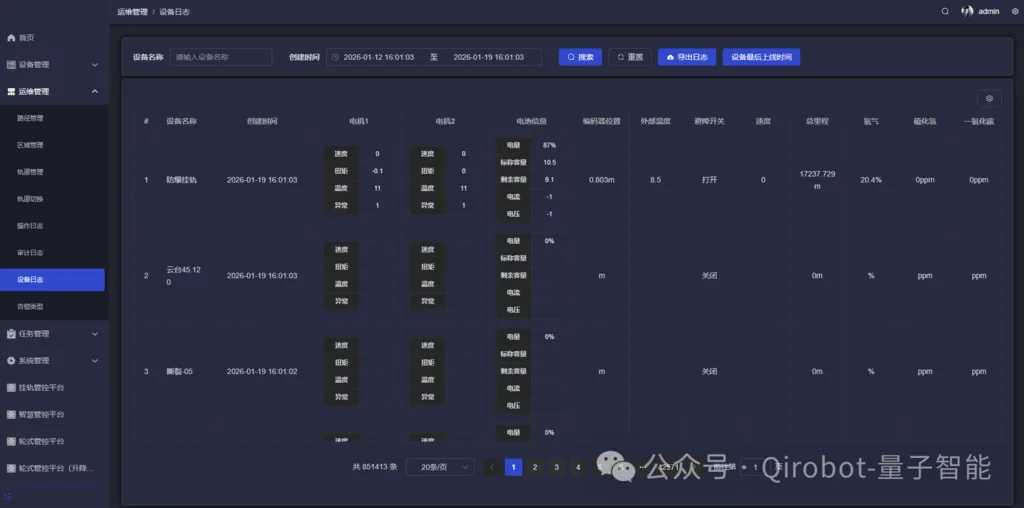
(1)统一监控大屏:实时展示设备状态、传感器数据、视频画面、告警信息;
(2)智能预警系统:阈值告警、实时推送、历史追溯全流程管理;
(3)巡检报告自动生成:支持日志导出、报表生成、数据分析。
1、经济效益
智慧管控平台通过“机器代人”与集中调度,直接降低了高危环境巡检的人力依赖与安全风险成本。自动化任务将巡检效率提升70%以上,并实现全天不间断作业,显著提高了设备利用率和有效巡检时长。
通过对设备运行数据与健康状态的持续监测,平台支持预测性维护,减少了非计划停机与重大故障维修费用,延长了机器人使用寿命。综合来看,系统在降低人工、能耗与维护成本的同时,提升了整体运营效率,为企业创造了直接、可观的经济回报。
2、社会效益
平台的应用将人员从危险、重复的巡检工作中解放出来,从根本上杜绝了人员在有毒、易燃、缺氧或高空等极端环境下的作业风险,体现了“科技以人为本”的安全发展理念。
其规模化应用推动了巡检作业的标准化与智能化,为能源、化工、交通等关键基础设施的安全保障树立了新范式。此外,该平台作为机器人集群管理与远程运维的典型案例,促进了“5G+工业互联网”、数字孪生等先进技术的融合落地,为相关产业的技术升级和智能转型提供了可复制的实践路径,具有广泛的社会示范价值。
立足当前成果,智慧管控平台将持续进化。未来,西安量子将深度融合人工智能与数字孪生技术,推动平台从“远程监控与调度”向“自主决策与协同”演进。通过强化AI算法,系统将不仅能识别异常,更能预测风险、自主规划最优巡检策略,并指挥多台机器人进行协同作业与任务分配。
同时,我们将构建高保真的虚拟数字孪生系统,实现物理世界与数字空间的实时映射与仿真优化,支持在虚拟环境中进行方案预演、故障推演与效率评估。最终,平台将超越单一场景,发展为一个开放、可扩展的智能运维生态系统,兼容更广泛的工业设备与数据源,融入企业更宏观的运营管理体系,成为推动产业全面智能化、无人化转型的核心基石。
 ·珠海市泰和量子智能有限公司
·西安量子智能科技有限公司
·西安泰和量子智能科技有限公司
·南京量子智能科技有限公司
·山东玄同量子智能有限公司
·深圳市量子智能科技有限公司
·北京新能源事业部
·甘肃金昌办事处
 微信公众号
 微信视频号