

“智”在必行,“检”效非凡:矿山全息感知巡检新时代
“智”在必行,“检”效非凡:矿山全息感知巡检新时代
甘肃某矿山的皮带运输系统,因设备数量众多、皮带传输距离长、系统运行方式复杂等特点,常年处于恶劣的运行环境中。加之故障诱发因素繁杂,极易引发各类安全事故受传输物料物理特性影响,传输带常出现卡阻、跑偏、撕裂、堆料等问题,严重时甚至会发生输送带断裂,不仅大幅降低系统运行效率,更对生产安全构成严重威胁。与此同时,皮带廊内的输送机皮带长期在高负荷的复杂环境下运转,滚筒轴疲劳、托辊损坏、输送带接头粘合力下降、输送带破损及跑偏等故障随时可能发生,进一步加剧了系统运行的风险。
目前,该皮带运输系统的运维主要依赖人工巡查点检,但这种方式存在明显局限:一方面,检测结果易受巡检人员个人经验、主观判断影响,且受限于监测手段的精度、数据记录的规范性及数据分析的深度,往往投入大量人力成本却难以达到预期效果;另一方面恶劣的环境因素也导致点检质量参差不齐。随着设备使用年限的增加,故障率逐渐攀升,传统人工点巡检模式已难以满足系统安全稳定运行的需求。
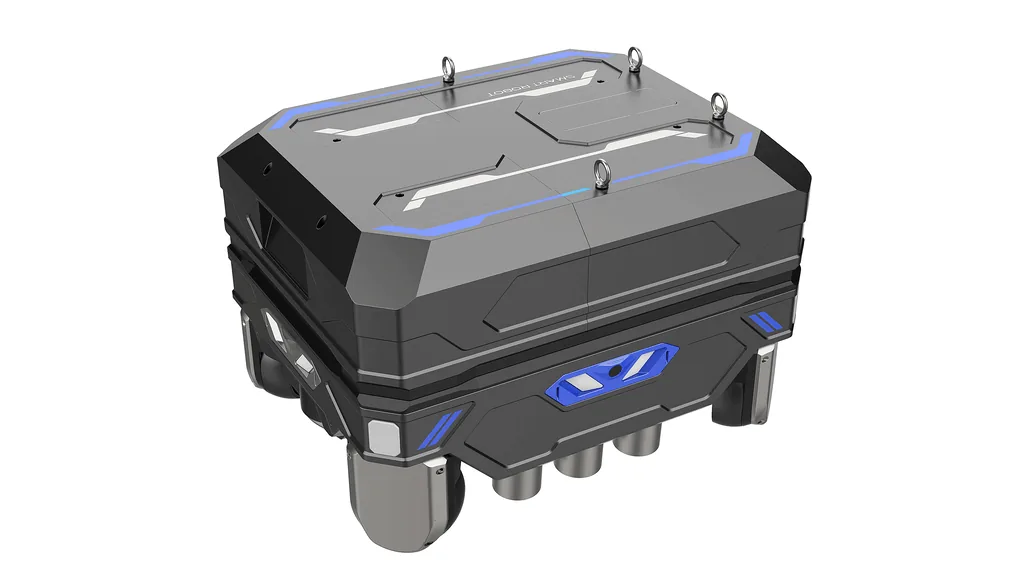
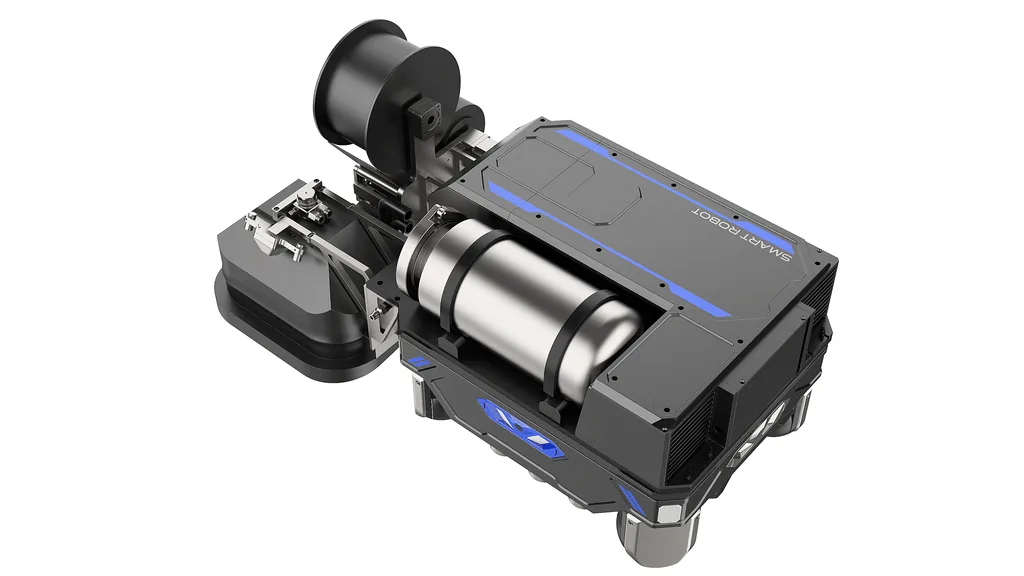
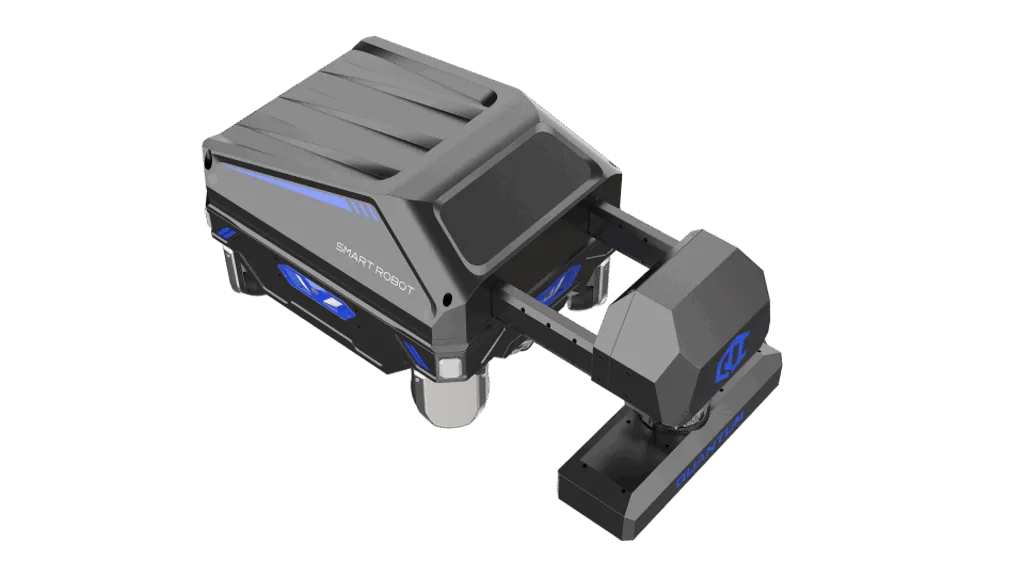
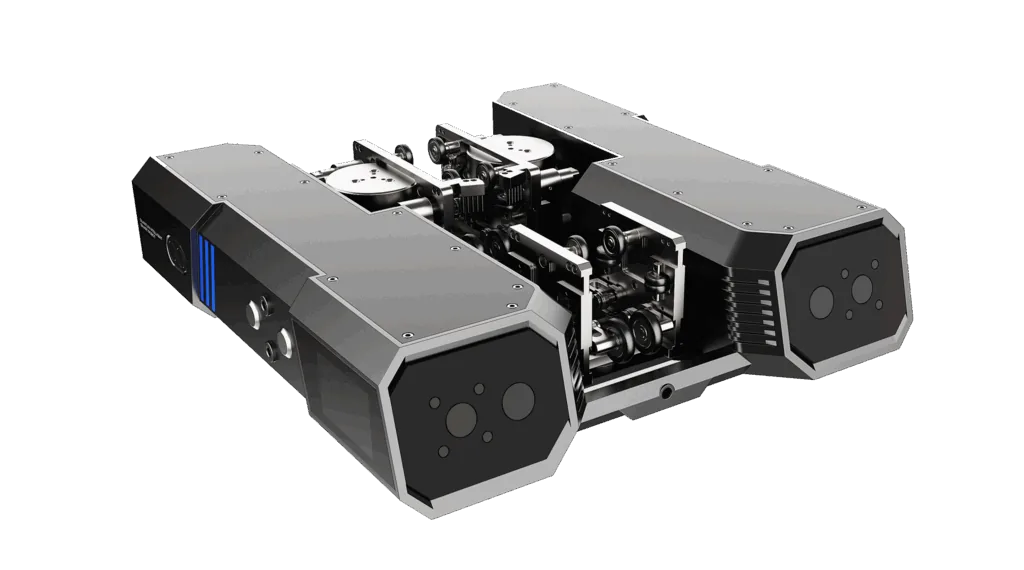
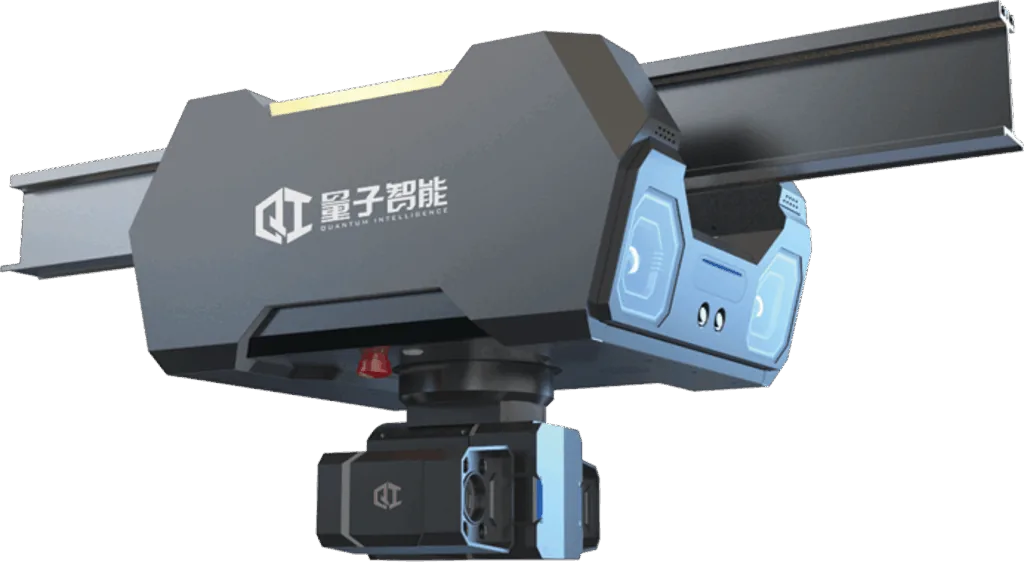
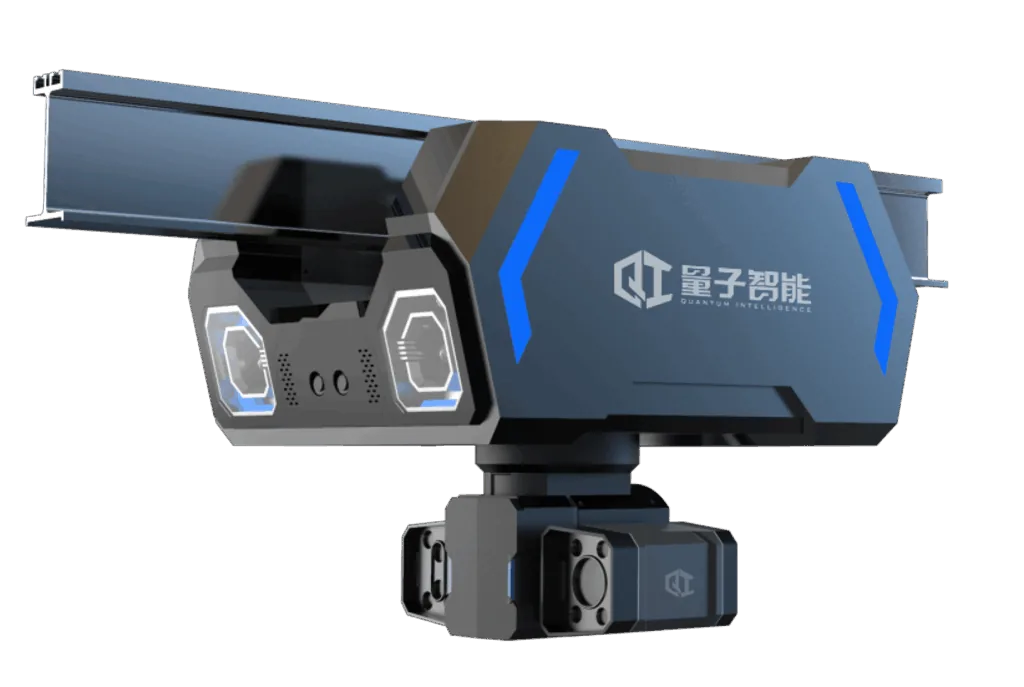
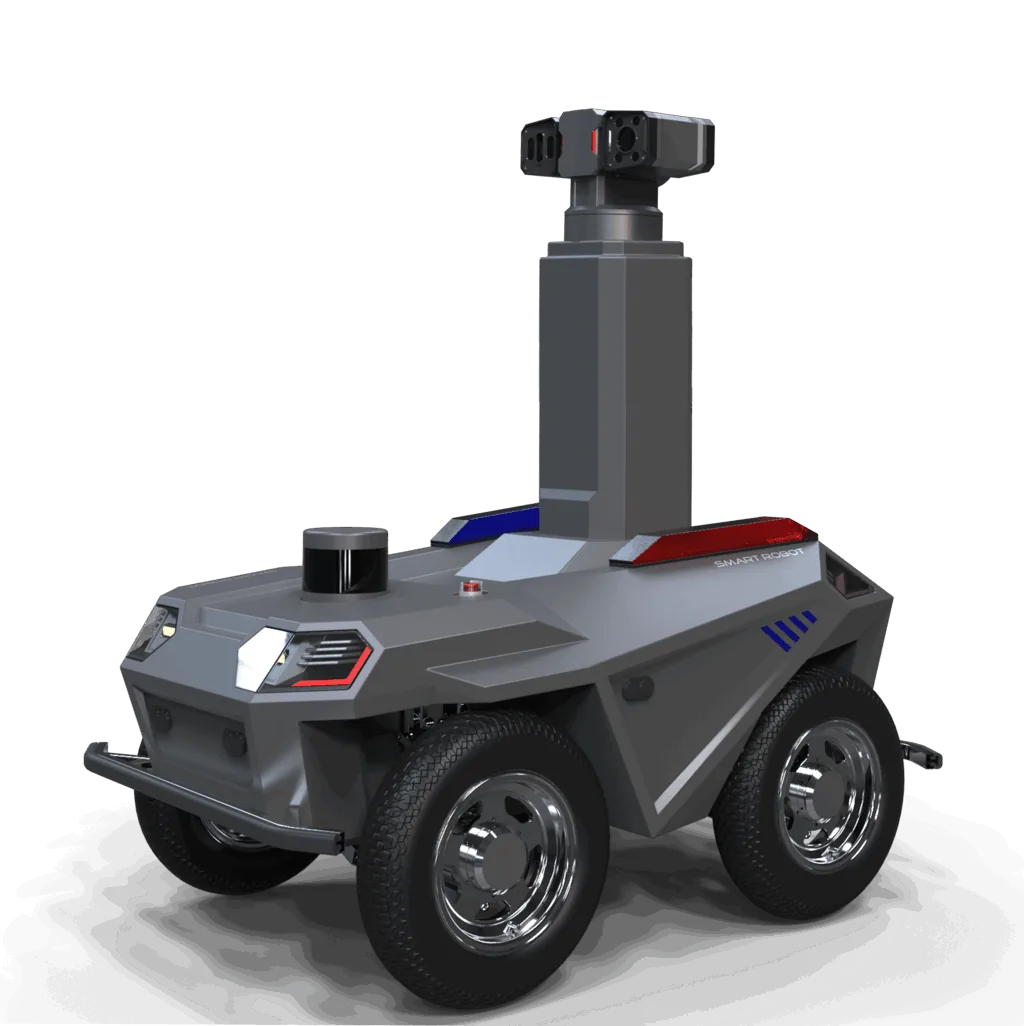
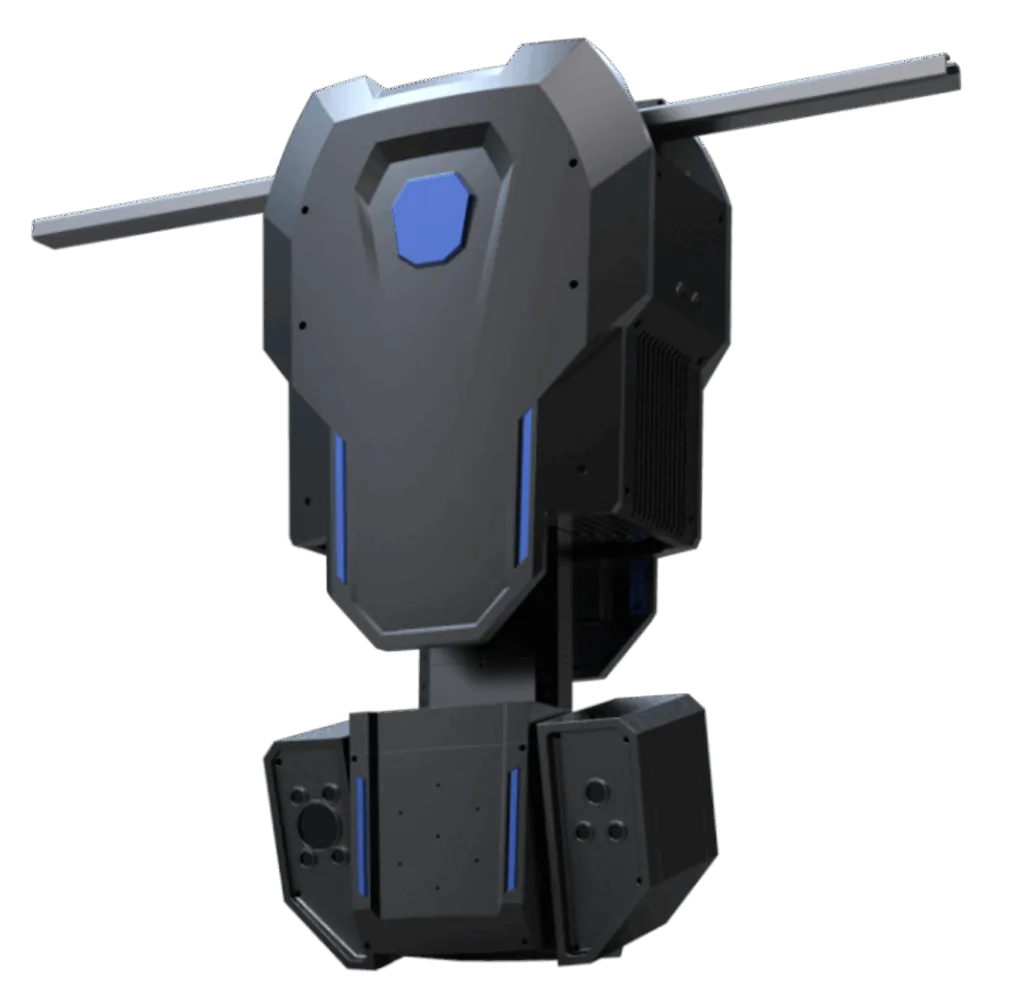
为破解上述难题,该矿山选用西安量子智能科技有限公司(以下简称量子智能)的上料系统智能巡检系统,在 16#、15# 皮带部署 1 台巡检轨道机器人。该智能巡检机器人配套可见光摄像头、红外智能摄像头及皮带撕裂检测装置,同时搭载由温振传感器组成的检测元件组合,可提供全面的在线检测服务。通过这套系统,能够实现对上料系统人员状态、设备运行状态的实时监控、异常预警及数据分析,从而确保上料系统运行过程全程可控、稳定可靠。
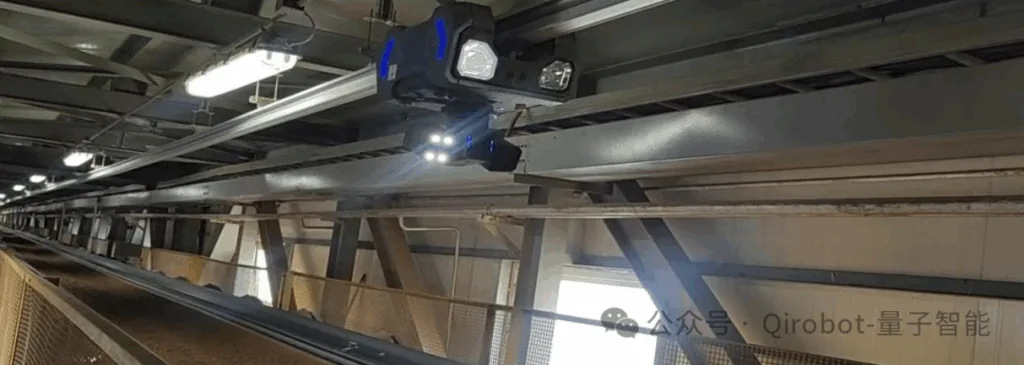
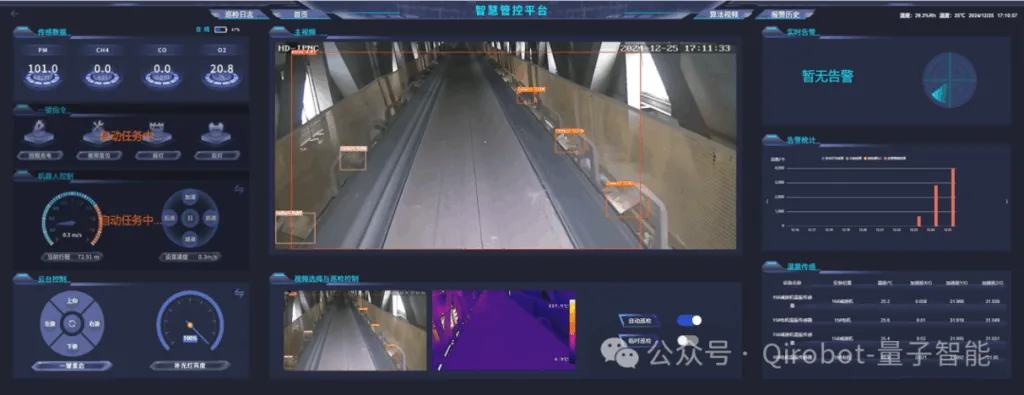
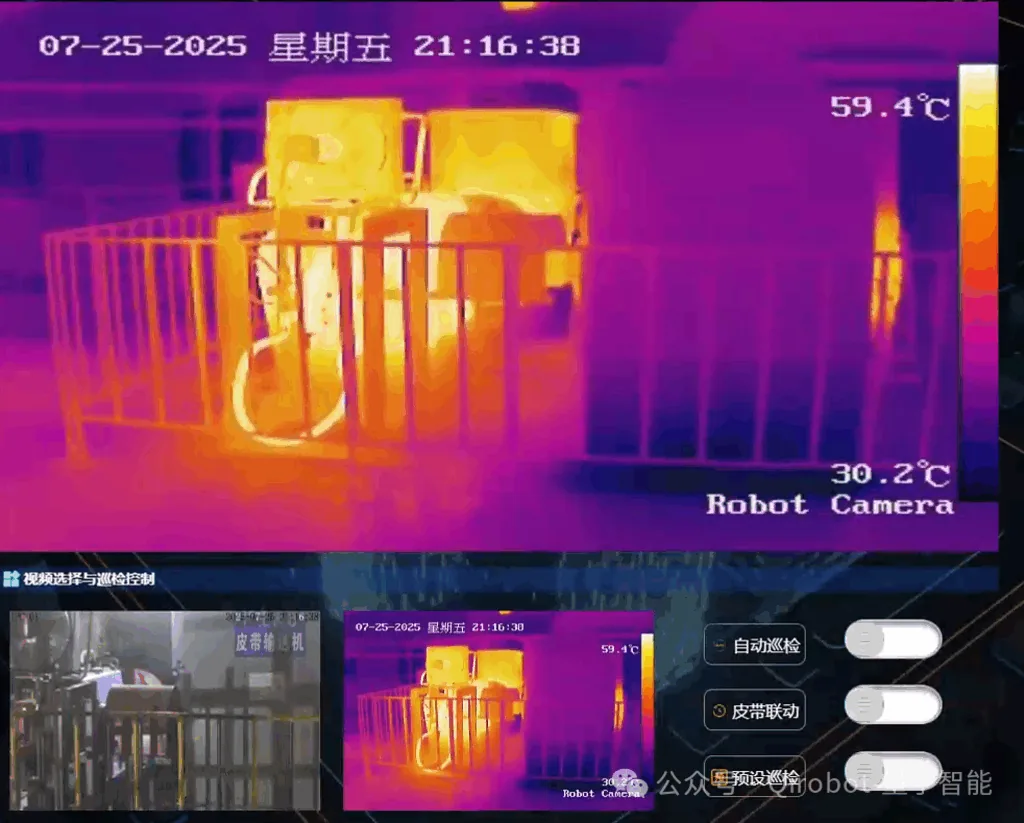
轨道巡检机器人:机器人搭载高清可见光和红外热成像仪,配备高性能AI处理服务器,即使在光线昏暗、高粉尘等恶劣环境下也能正常使用。其核心功能包括:实现对巡检区域及设备的非接触式温度测量,能自动识别最高温度与最低温度,同步完成图像化显示及温度异常报警;采用“双光融合”技术,可自动识别驱动电机、滚筒、减速机等目标物体,精准显示其温度测量值,并将红外测温数据直接叠加于可见光图像,便于运行人员直观观察。
皮带跑偏检测:基于图像识别技术的皮带跑偏检测模块,通过高清摄像机捕捉皮带边缘与托辊边缘的相对横向位移,经图像坐标到实际跑偏量的转换,结合预设阈值实时监测跑偏状态,为现场人员操作及纠偏装置运行提供精确的量化数据支持。
人员异常行为检测:为规范生产操作、降低安全隐患,系统通过视频与人工智能融合技术,对皮带机作业场景内的非法闯入人员、运行中非法越线人员及未佩戴安全帽等违规行为进行实时识别与报警,有效规避人员误操作引发的风险。
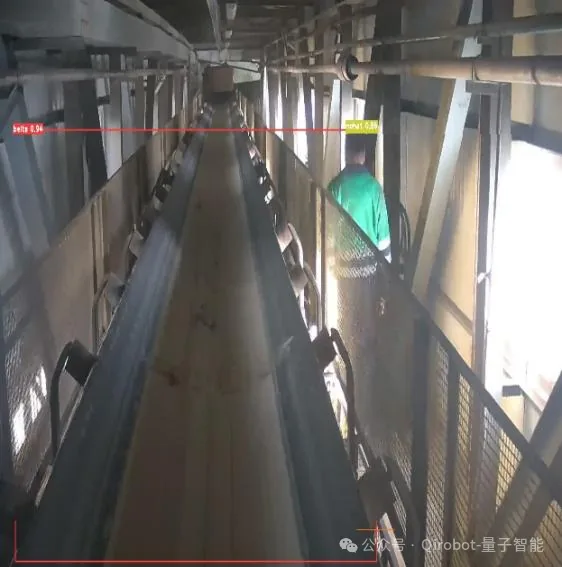
火焰烟雾识别:作为机器人核心安全监测功能,该模块依托高分辨率摄像头与红外热成像仪,实现全天候环境图像及视频数据采集。通过深度学习算法分析火焰的轮廓形态、闪烁频率等视觉特征与热辐射特性,精准识别明火;针对烟雾检测,则通过解析视频流中像素变化、运动轨迹及颜色特征,结合烟雾扩散模式完成识别,确保火情早发现、早处置。
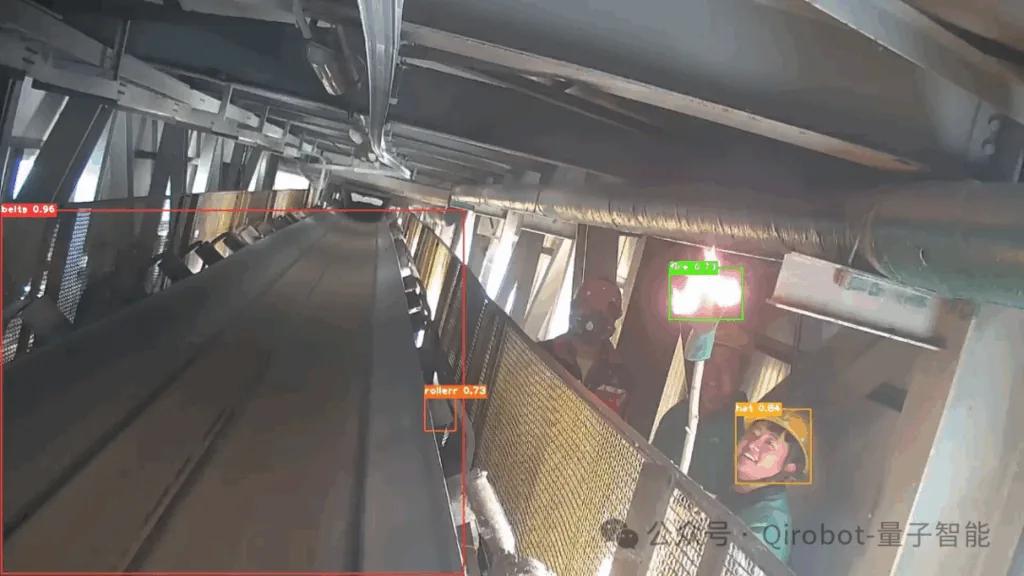
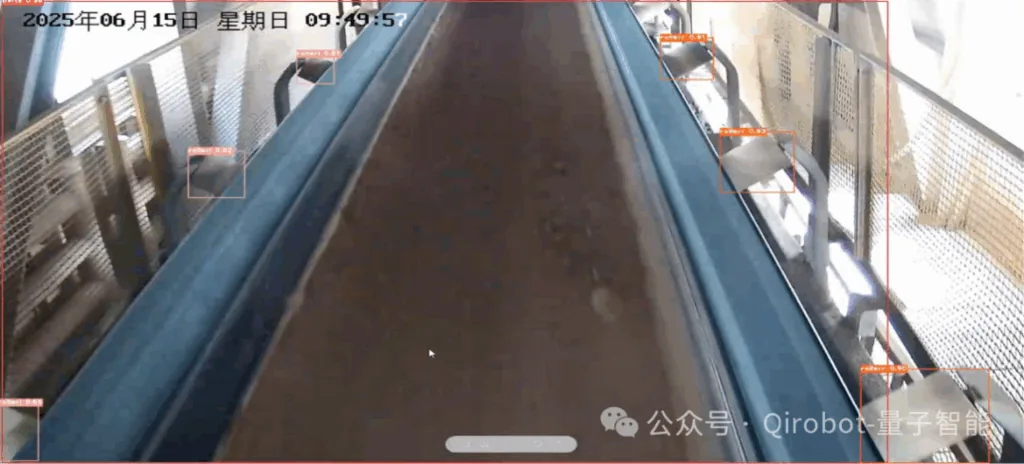
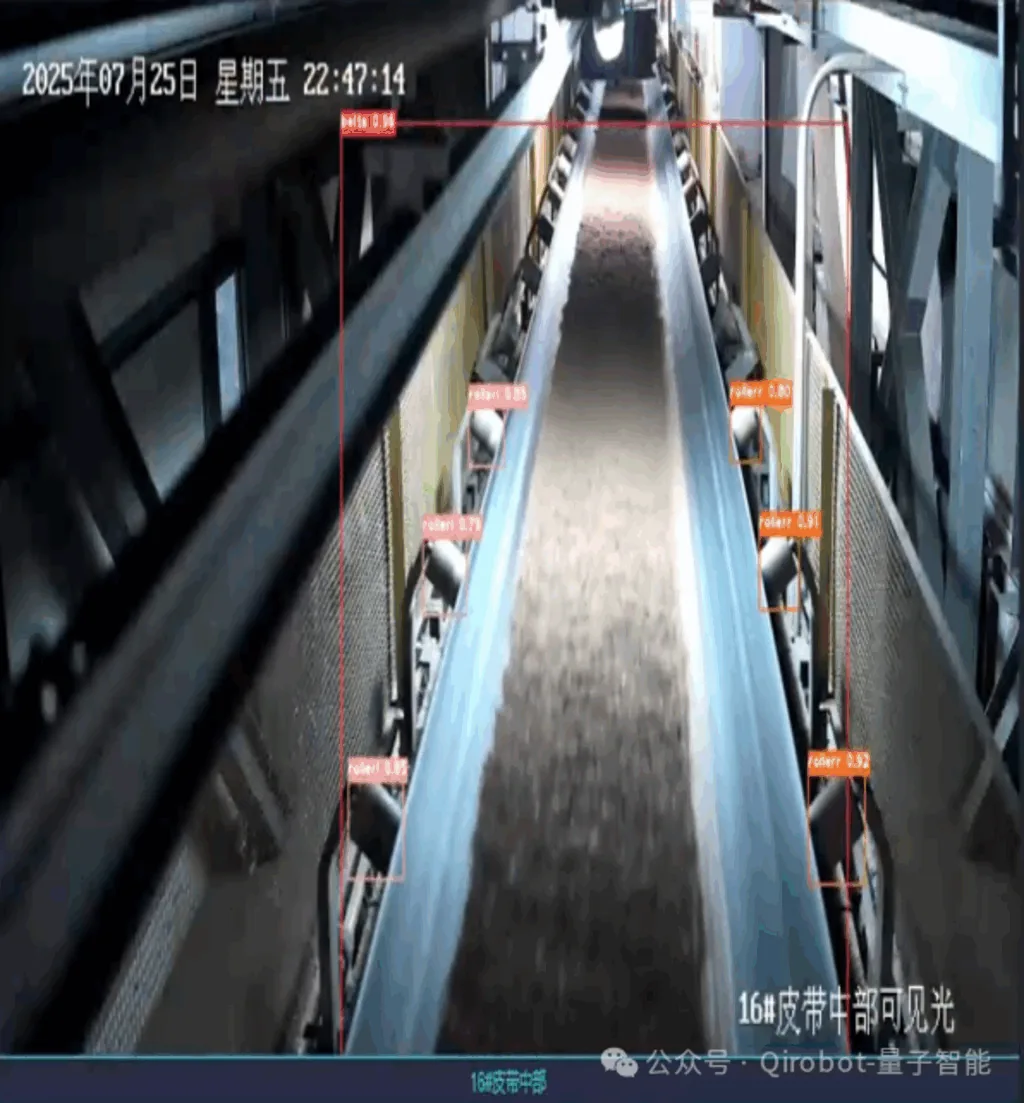
固定摄像头:固定摄像头深度集成AI 深度学习算法,构建高精度识别算法库与数据库,可对堵料漏料、托辊异常、皮带跑偏、人员违规、电机温度异常等设备及环境状态进行实时监测与自动上报,形成全方位监测网络。
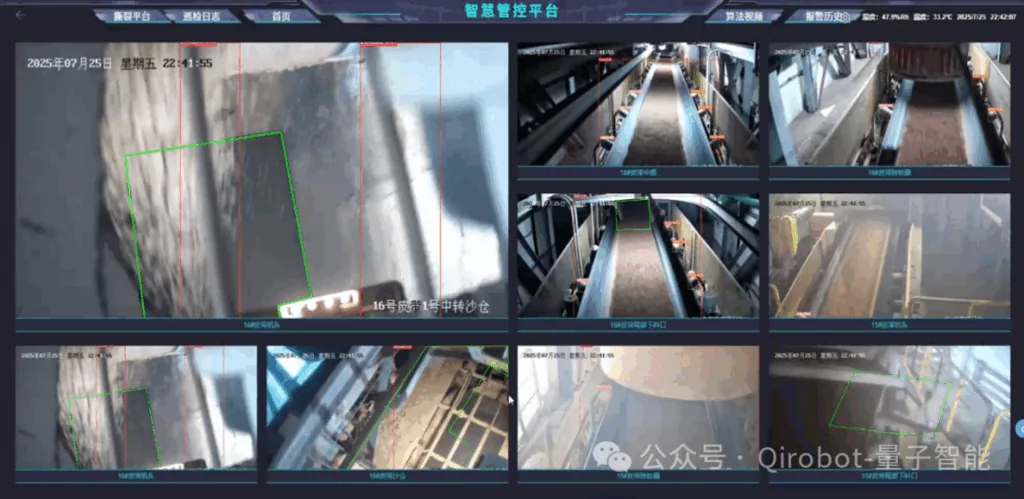
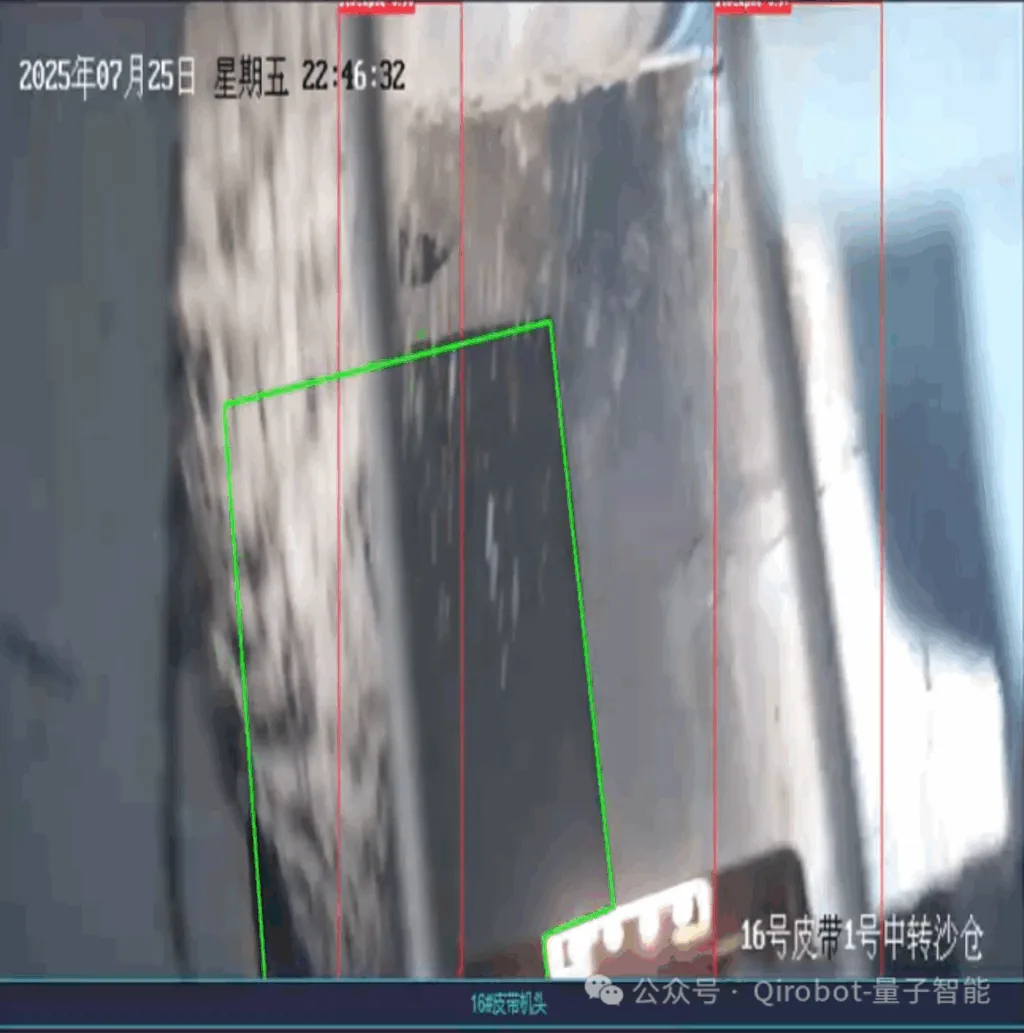
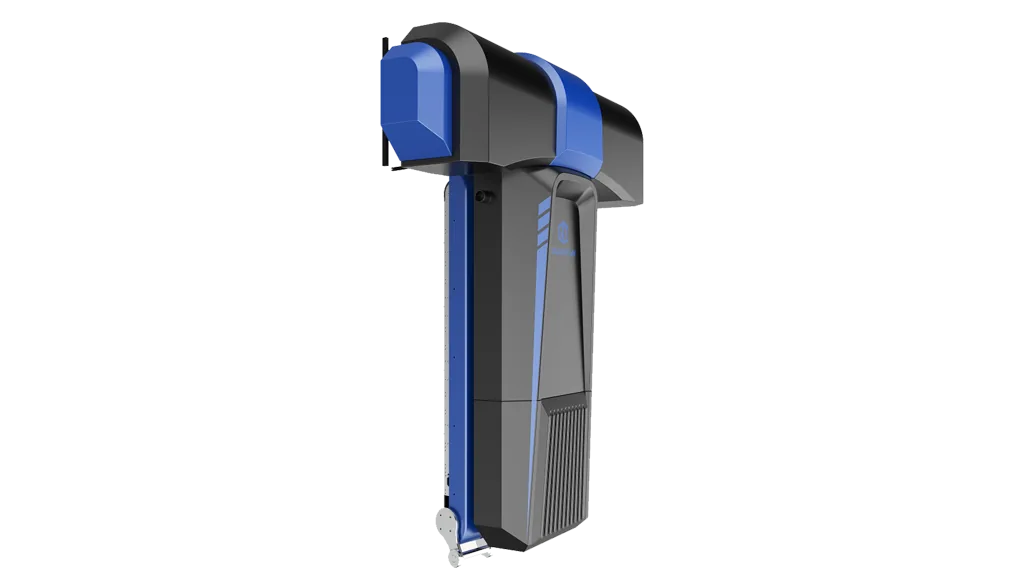
皮带撕裂在线检测设备:撕裂检测设备基于先进计算机视觉算法与机器学习技术,通过对皮带表面的扫描与图像分析,提取颜色、纹理、形状等特征并与训练模型比对,可快速识别细微撕裂及划痕及裂纹,具备高灵敏性与精确性。同时,该设备配套编码器,能够实时采集皮带运行的速度信号,通过将实际运行速度与设定速度进行比对分析,精准识别皮带打滑、失速等异常运行状态,及时发出预警信号,为皮带运输系统的稳定运行提供双重保障。
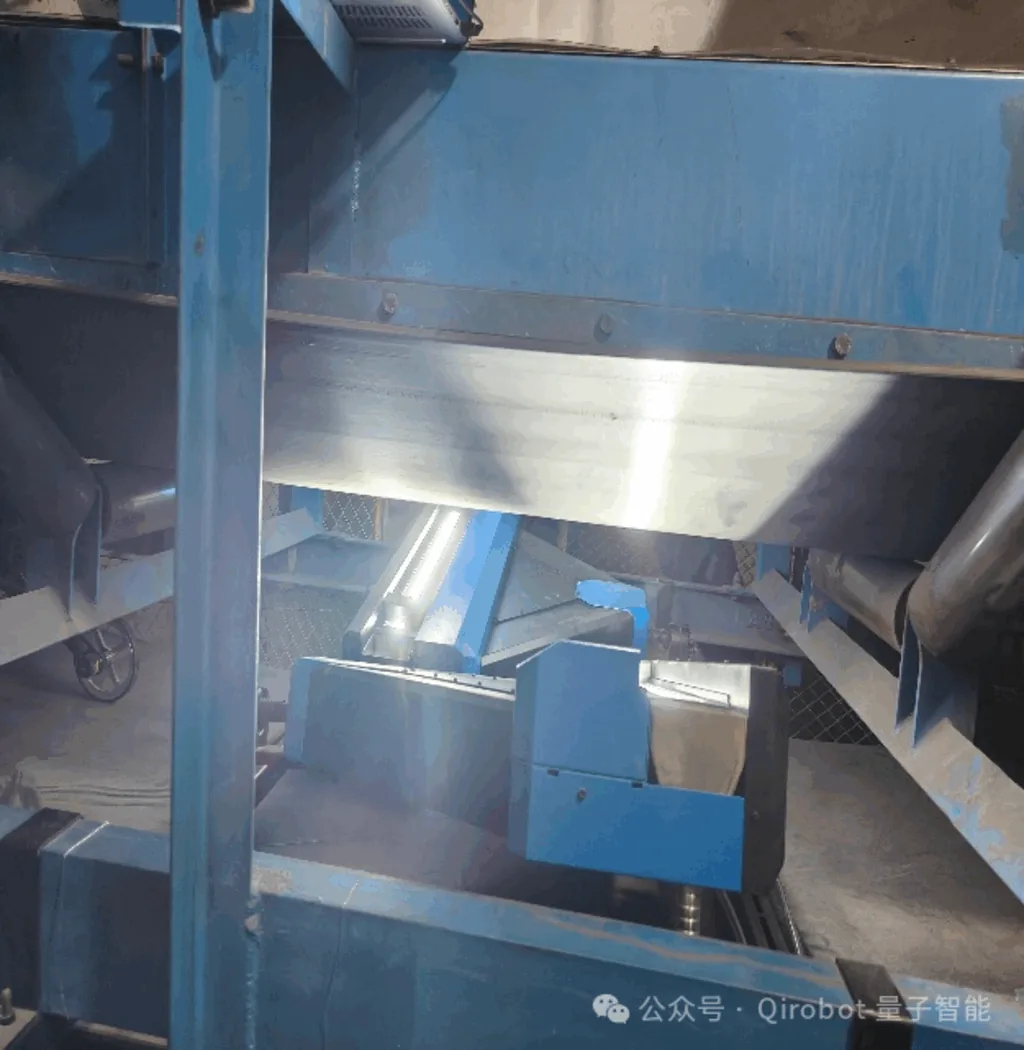
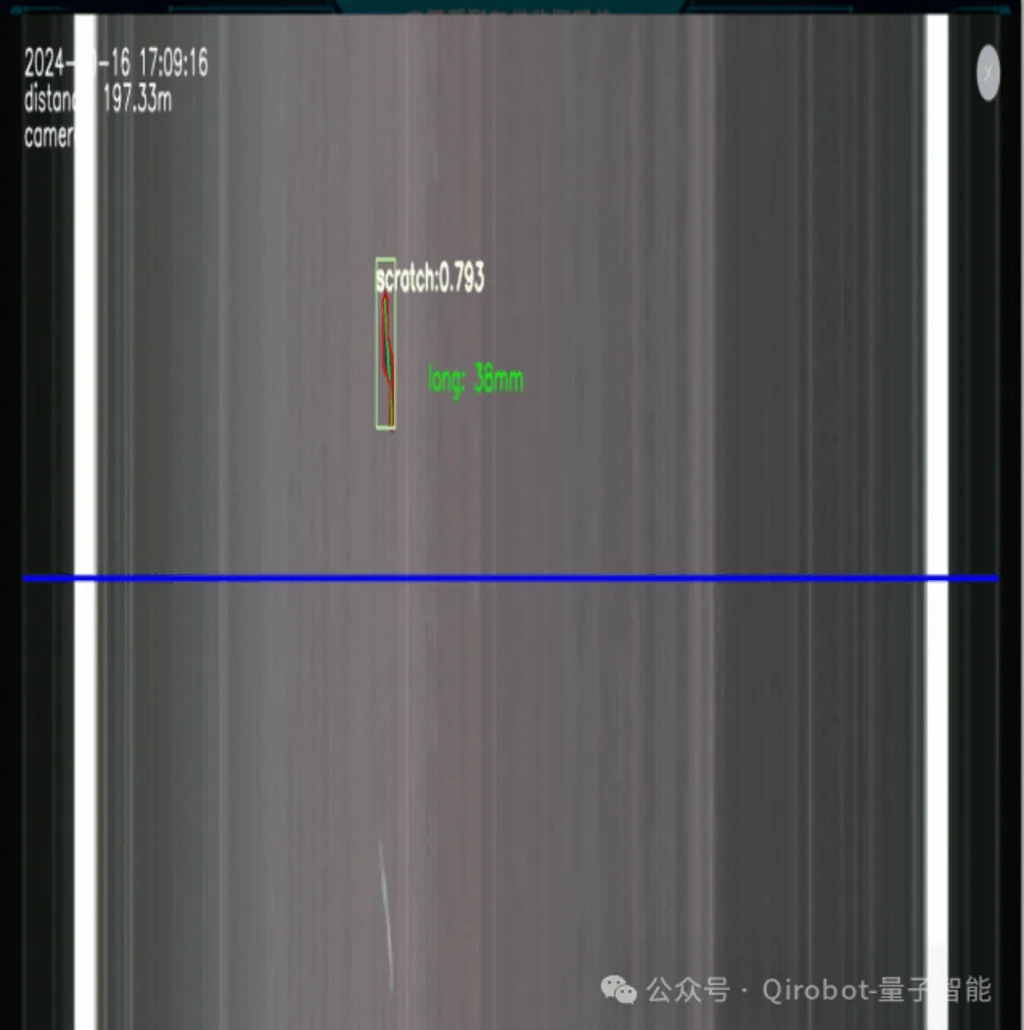
启停连锁:智能巡检平台与现有皮带远控系统无缝对接,依据预设的警告、一般报警、严重报警三级故障等级实现智能决策:对细微划痕,仅在平台显示并通过声光报警提示岗位人员;对可能造成严重后果的故障,立即下达停机指令并同步触发声光报警,连锁停机正确率接近100%,实现故障处置的精准化与自动化。
一体化温振传感器:该传感器通过实时监测电机与减速机的温度与振动速度(特征值)等核心指标,为设备预测性维护提供数据支撑。通过捕捉设备运行状态的细微变化,可及时发现潜在隐患、预防故障扩大、杜绝安全事故,显著提升设备管理水平与运行稳定性。
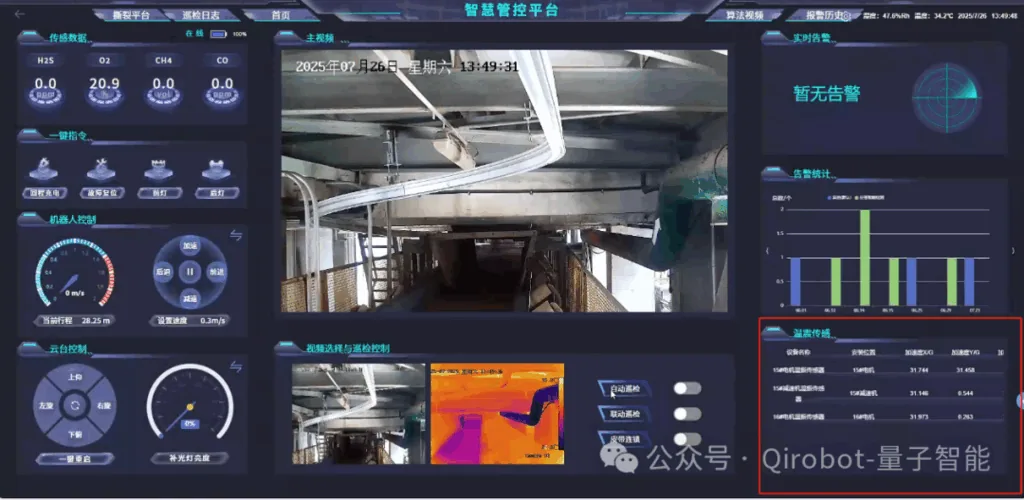
烟雾传感器:烟雾传感器对特定区域实施24 小时不间断监测,不受昼夜环境影响,可快速捕捉烟雾信号并触发报警,为工业场所的消防安全提供持续保障。
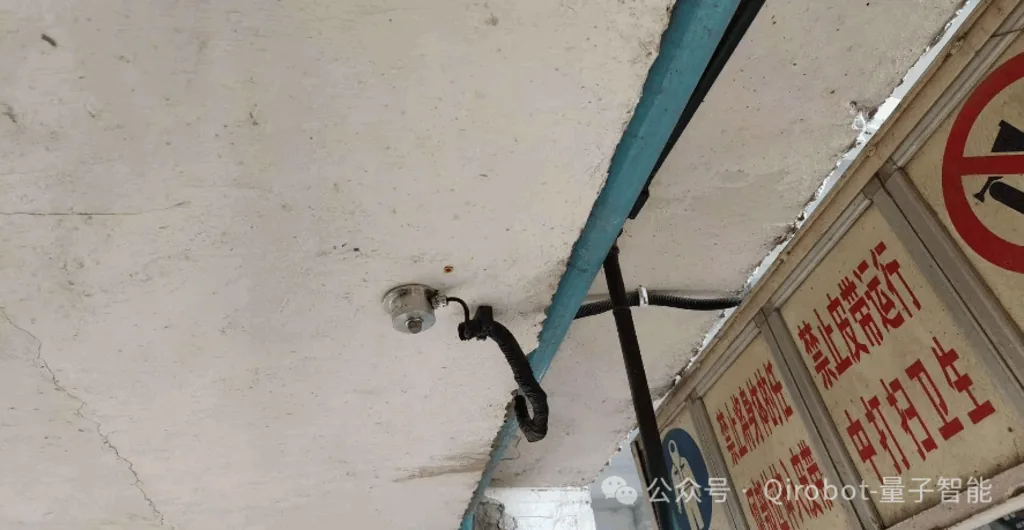
门禁系统:现场楼梯入口等关键位置部署双目相机与门禁系统联动装置,通过精准的人员身份核验与权限管理,有效提升区域安全管控水平,保障人员与设备安全,同时优化管理流程、提高运维效率。
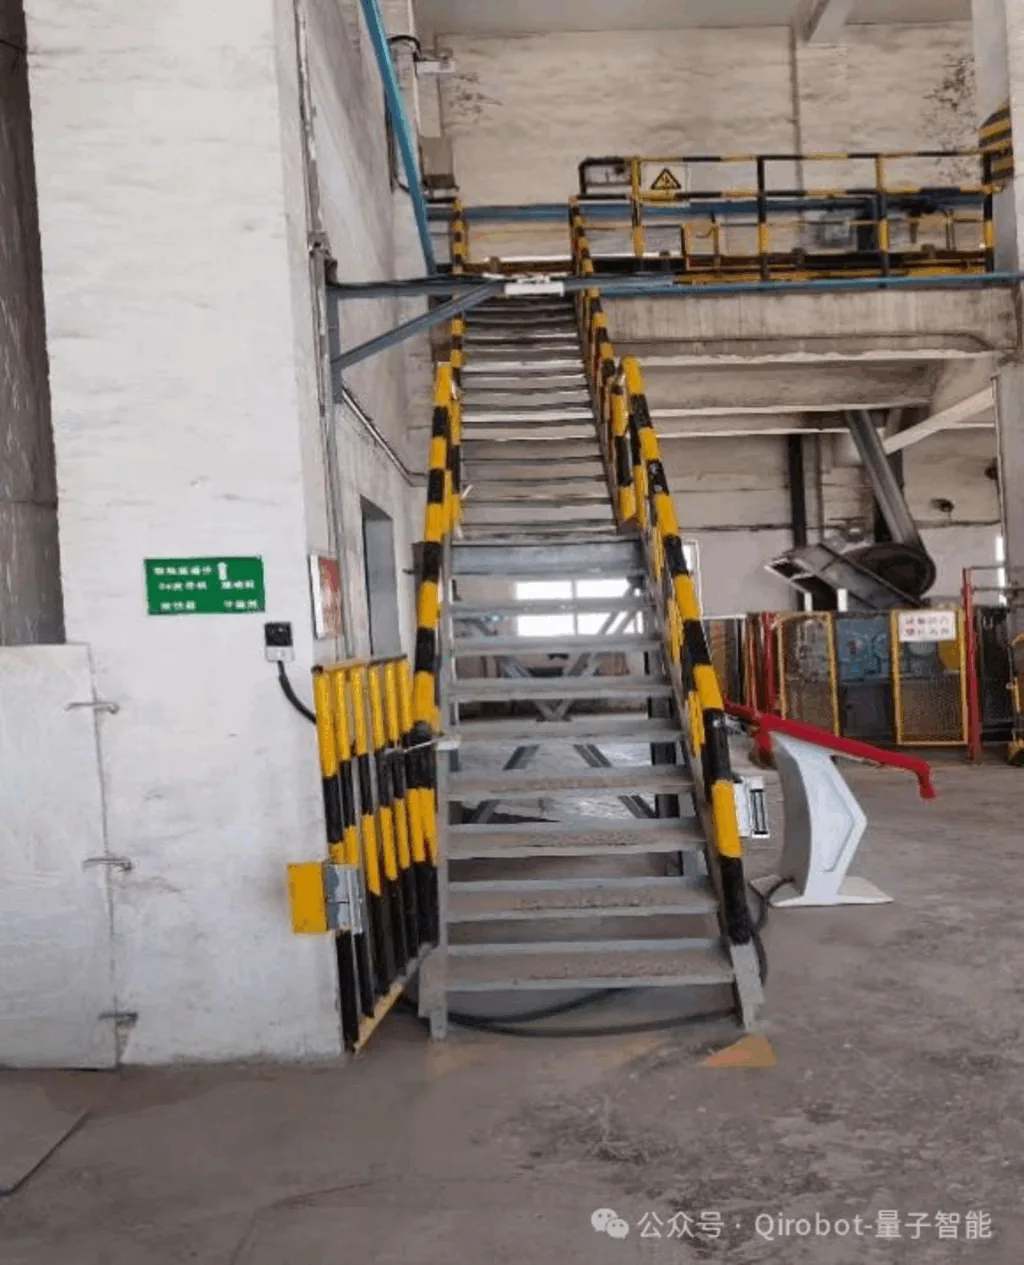
自系统在矿山皮带运输场景上线以来,已实现多维度显著效益:
智能巡检系统通过机器人的精准监测与预警,从源头提升巡检质量与故障预判实效性。针对矿山皮带运输中高频出现的输送带撕裂、托辊损坏、电机过热等隐患,可在萌芽阶段及时排查,减少因突发性故障导致的停机损失(矿山单条皮带停机日均影响产量可达数百吨);同时通过针对性检修降低盲目维护造成的备件浪费,使年度检修费用及备件采购成本降低 30% 以上。
1)安全风险管控升级:矿山皮带廊多处于井下或半封闭空间,存在粉尘浓度高、机械伤害风险大、局部高温等恶劣条件,机器人替代人工巡检后,使人员暴露于危险环境的时长减少90%以上,近一年未发生因巡检作业导致的安全事故。
2)生产连续性保障:系统实现 7×24 小时不间断监测,较传统人工巡检(日均2次,单次耗时3小时)的覆盖密度提升8倍,可快速响应皮带跑偏、堵料等影响生产的异常情况,使非计划停机时长缩短至每月不足2小时,较之前降低 60%。
3)检测精度提升:通过AI算法与多传感器融合技术,对皮带接头开裂、托辊异响等细微故障的识别准确率达 95%以上,避免因人工巡检漏检导致的故障扩大,保障矿山运输系统稳定运行。
量子智能以现有矿山皮带运输系统智能巡检项目的成功实践为基石,正全力推进矿山全场景智能化巡检的疆域拓展。通过深度解构矿山复杂工况下的核心需求,以高效与精准为战略导向,凭借前沿技术创新为引擎,持续迭代现有识别体系的精度边界——例如将皮带微观损伤、设备早期隐性故障的识别灵敏度推向新维度,同时将矿山特有的复合型设备故障与潜在安全风险纳入全域监测范畴,致力于构建兼具全域感知、智能决策、自主协同特性的智慧矿山运维生态体系,助力矿山行业迈入安全、高效、智能的新阶段。
机器人智能巡检系统作为智慧矿山建设的核心基建,通过在矿山皮带廊等关键生产域部署智能巡检机器人集群,实现了矿山运输系统安全屏障的全面升级——不仅能实时捕捉设备运行的动态体征,更能前瞻性预警潜在风险。这种 "机器自主巡检+人机协同决策" 的模式,从底层重构了矿山巡检的范式,大幅降低运维人员的劳动强度与高危环境暴露时长,将事故防控端口前移至事前预警阶段。
甘肃矿山的智能巡检机器人应用项目,通过智能化动态巡测与深度分析技术,实现了矿山核心运输枢纽设备管控的自动化与智能化跃升,为智慧矿山的全场景落地提供了可复制、可推广的示范经验。
量子智能深耕智能巡检机器人领域多年,以智能机器人巡检集群技术为核心支点,聚焦矿山等工业场景的智能化变革。依托高水平的智能巡检技术团队,始终以创新驱动技术演进,为传统矿山行业向 "安全筑基、高效赋能、节能提效、环保达标、智能引领" 的现代化智慧矿山体系转型提供源源不断的硬核技术支撑,为中国矿山行业的安全发展与产业升级注入强劲动能。
 ·珠海市泰和量子智能有限公司
·西安量子智能科技有限公司
·西安泰和量子智能科技有限公司
·南京量子智能科技有限公司
·山东玄同量子智能有限公司
·深圳市量子智能科技有限公司
·北京新能源事业部
·甘肃金昌办事处
 微信公众号
 微信视频号