

160米轨道 26天交付丨"人机异位"走进锂电池回收产线
锂电池回收产线,是新能源产业链中工况最为严苛的场景之一。
破碎、筛分、输送工序持续产生黑粉、铜铝粉尘;电解液挥发分解,空气里带着HF、SO₂的微量腐蚀;液压站、引风管、法兰接口,在渗漏风险。
设备密、通道窄、高处够不着。巡检人员长期在粉尘、噪声环境下人工巡查,依靠手电目视、纸质记录,全凭经验判断。
人工巡检,始终是产线数字化、标准化落地的短板。
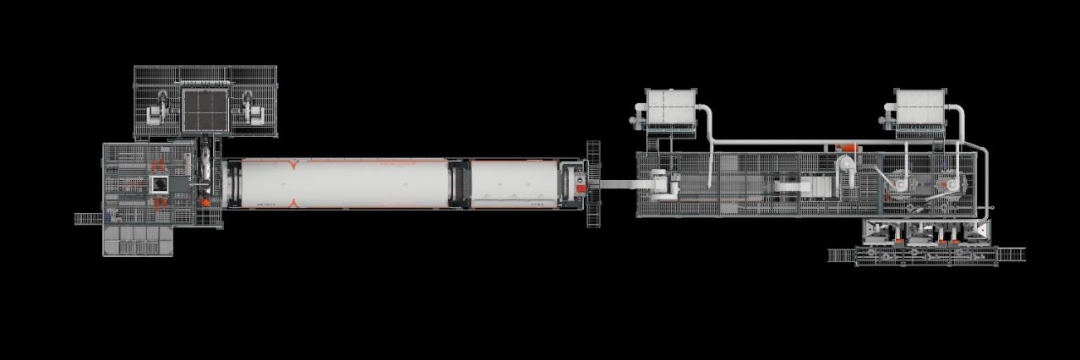
图1:锂电池回收产线设备平面图
(巡检轨道沿产线侧上方布置)
人员需反复穿行于粉尘、腐蚀性气体及机械运转区域,职业健康与现场安全管控压力突出。
跑冒滴漏的早期形态,是地面一小片油滴群、管壁一道湿痕、设备底座一撮粉料堆积。
靠人定期走一圈,往往等渗漏扩大了才被发现。
质台账无法精准留存时间、点位、现场影像信息,故障溯源、责任判定与趋势研判均缺乏有效支撑。
行业需要的其实是一句话:进得去、看得清、判得准、留得下。
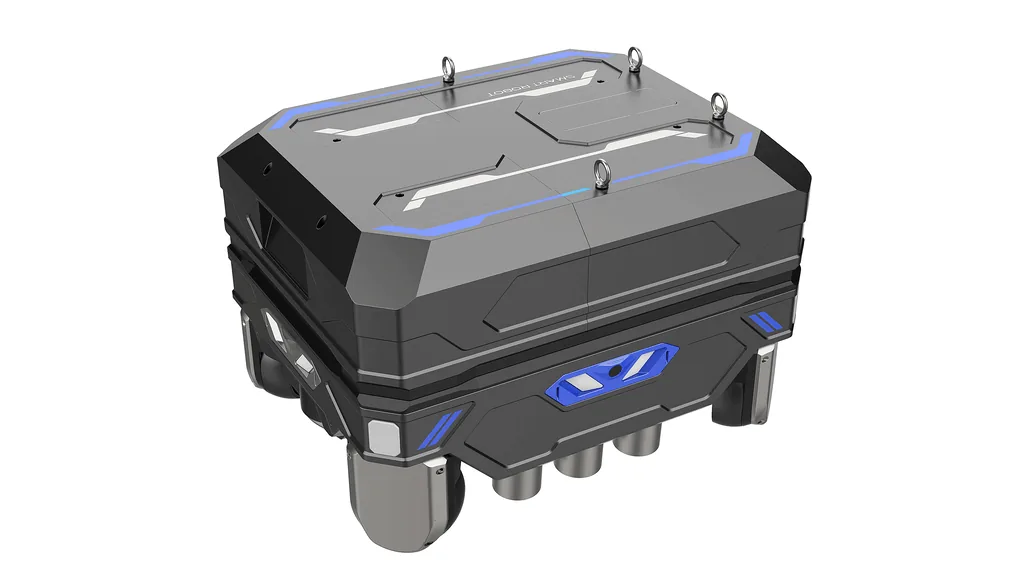
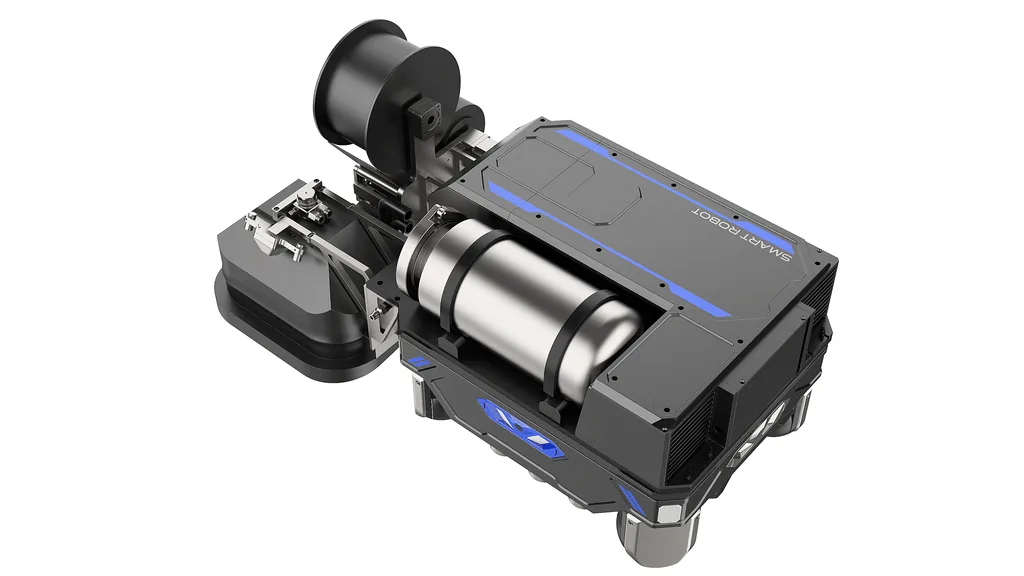
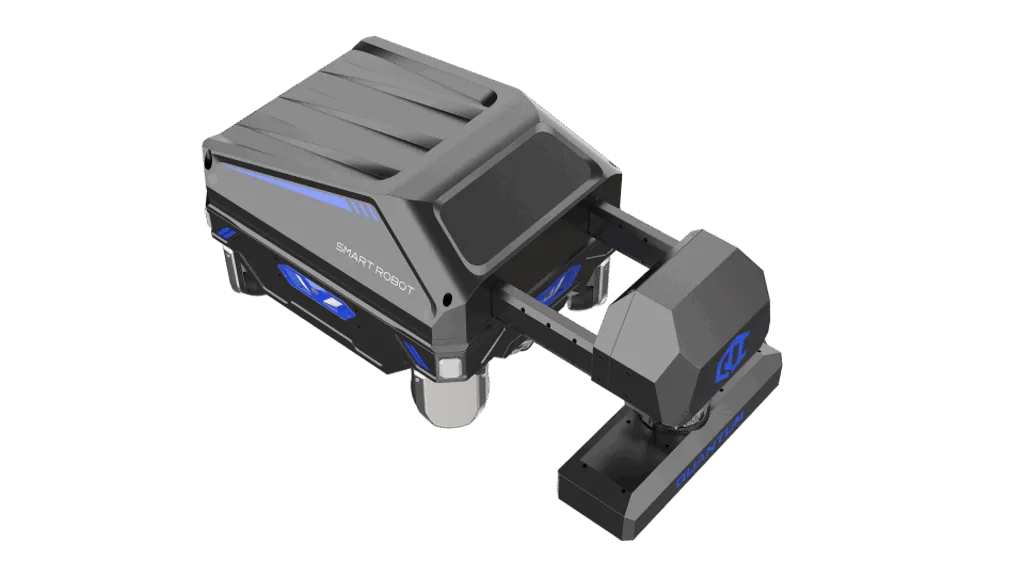
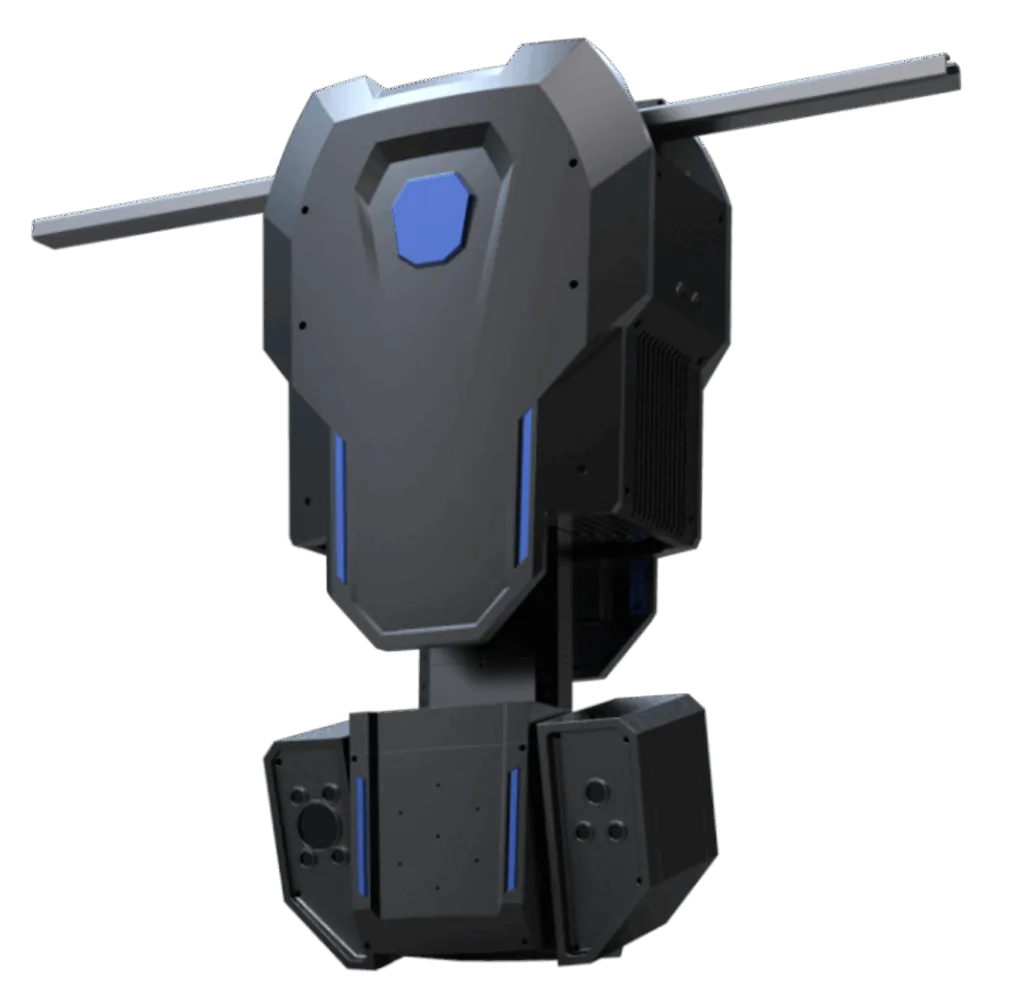
这套系统由五部分组成:机器人本体、轨道、供电与通讯、AI 算法、管控平台。
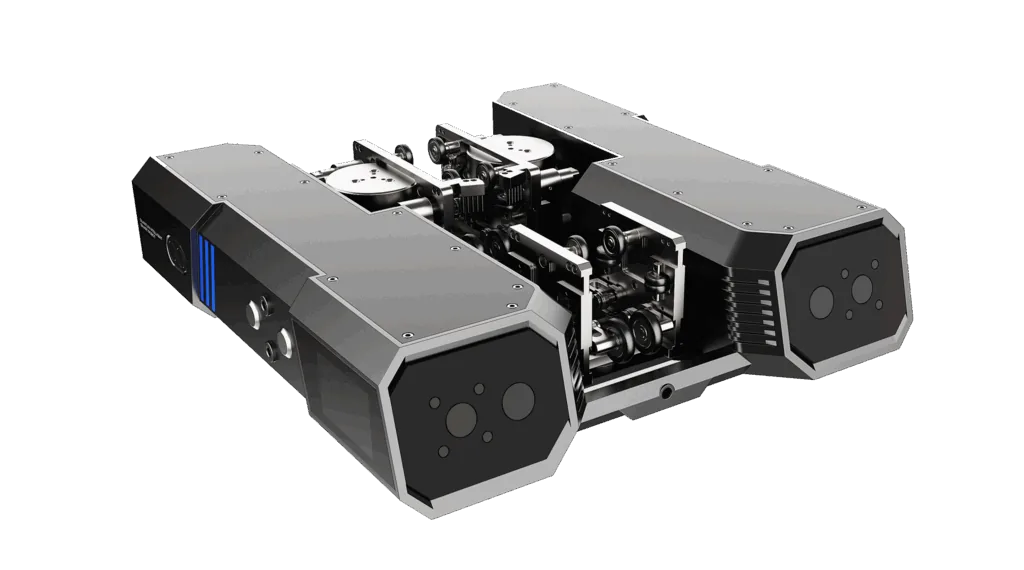
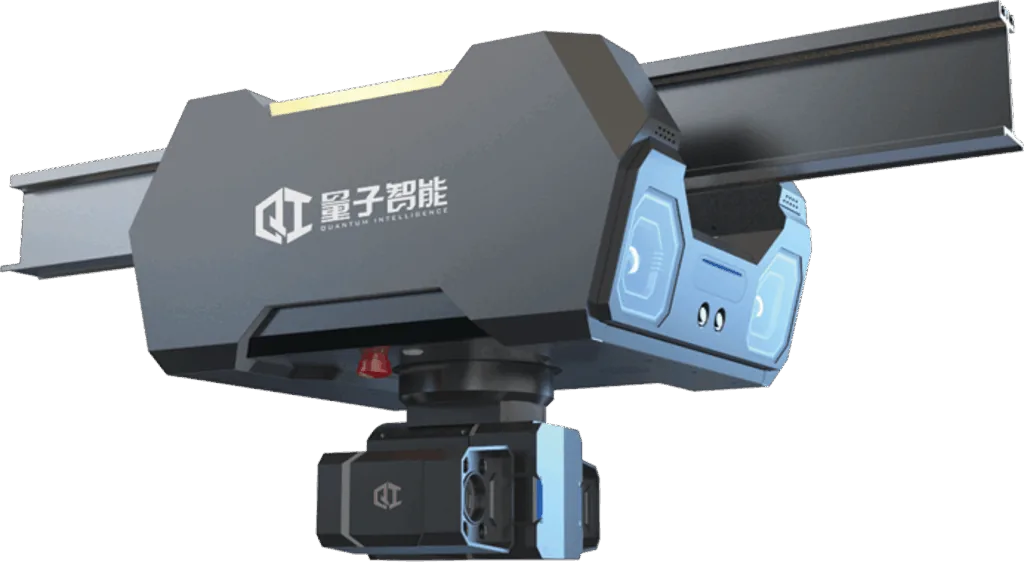
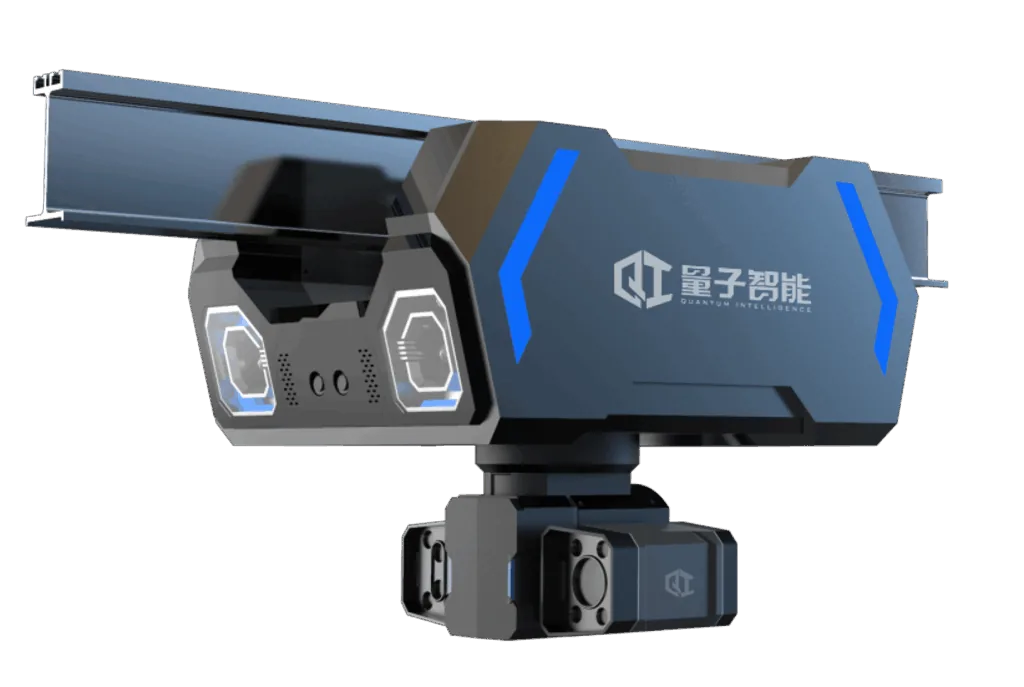
机器人悬挂于生产线上方轨道往复行走,到点停位,可见光与红外相机同步采集数据,算法在本地完成推理识别,发现异常即刻抓拍并推送告警信息,同步附带点位、时间及现场画面。完成全线一轮巡检仅需数十分钟。
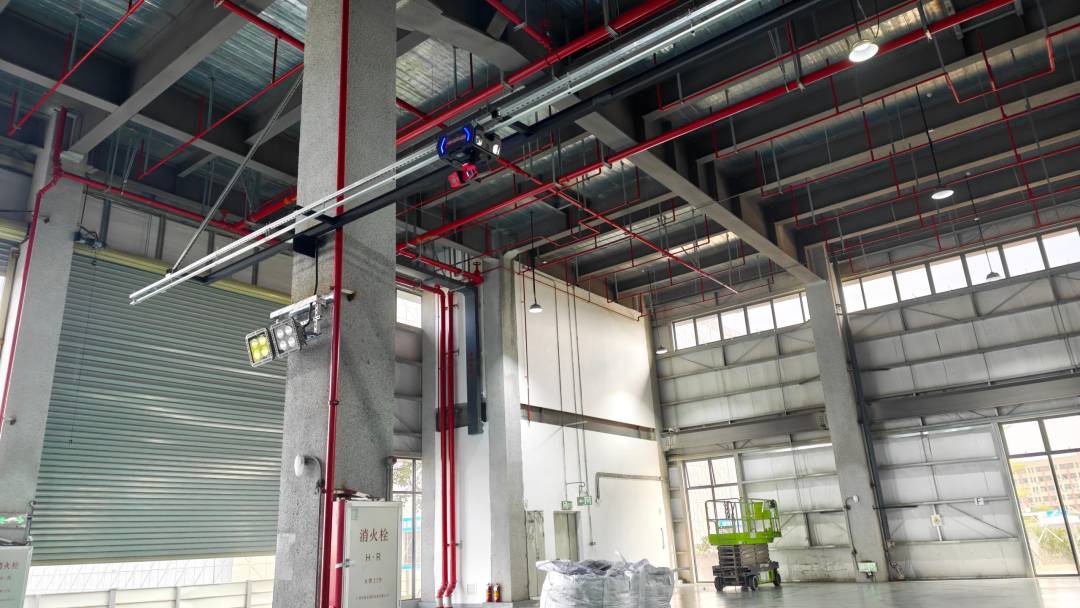
图2:挂轨巡检机器人与轨道现场实景
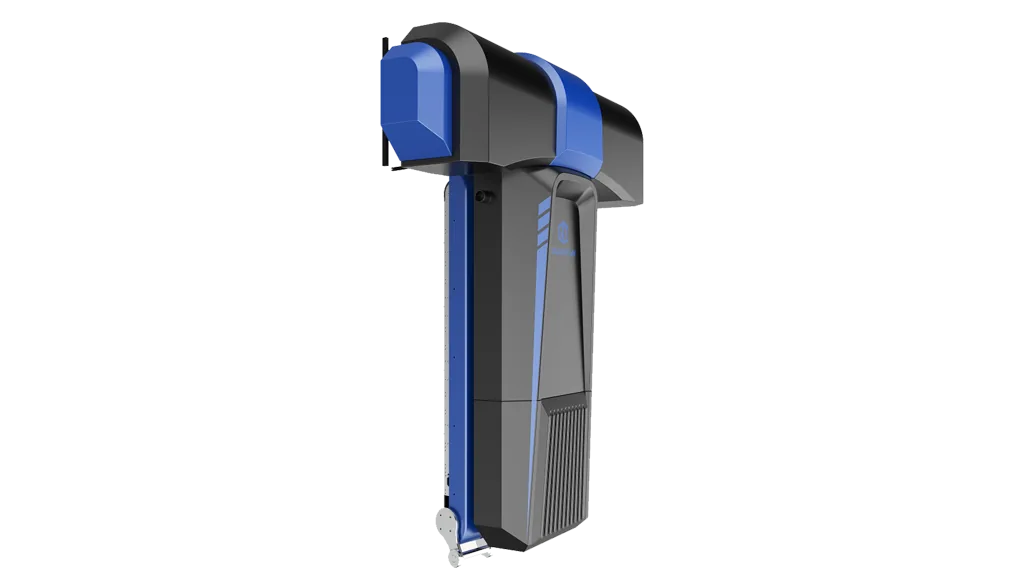
(1)挂轨巡检机器人1台(Qi-9,双视云台:可见光+红外)
(2)轨道约160m,环形布置,含爬坡段、限位与清扫
(3)无线充电桩1套,机器人自动回充,支撑7×24运行
(4)通讯基站沿轨道布设,无线漫游,移动中视频不掉线
(5) 双光一体AI摄像机4台,补轨道盲区
(6)算法服务器1台,16路视频分析,本地推理
(7)管控平台1套:任务调度、告警、报表、大屏、MQTT对接
挂轨方案适配存量产线改造,优势突出。
设备不占用地面通道,不会干扰现场检修作业与人员通行。
整机防护等级IP65并做表面防腐处理,可适应粉尘、弱腐蚀性气体环境。
行走定位精度±20mm,爬坡能力不低于30°,本项目现场实测可达45°。
搭载锂电池续航不少于5公里,具备双向避障与自动无线充电能力。
跑冒滴漏检测无法依靠单一算法全覆盖,我们按介质形态分了两类建模:
液体类——认“连续滴落、表面流痕、油洼反光”;
固体粉末类——认“喷射团状、表面堆积”。
当前已支持水、电解液、液压油、冷却液、黑粉、铜粉、铝粉共七种介质。
各点位独立设置检测区域与判定阈值,减少地面脏污、泡沫杂物带来的误报。
现场出现误报时,同步补充负样本持续迭代模型。
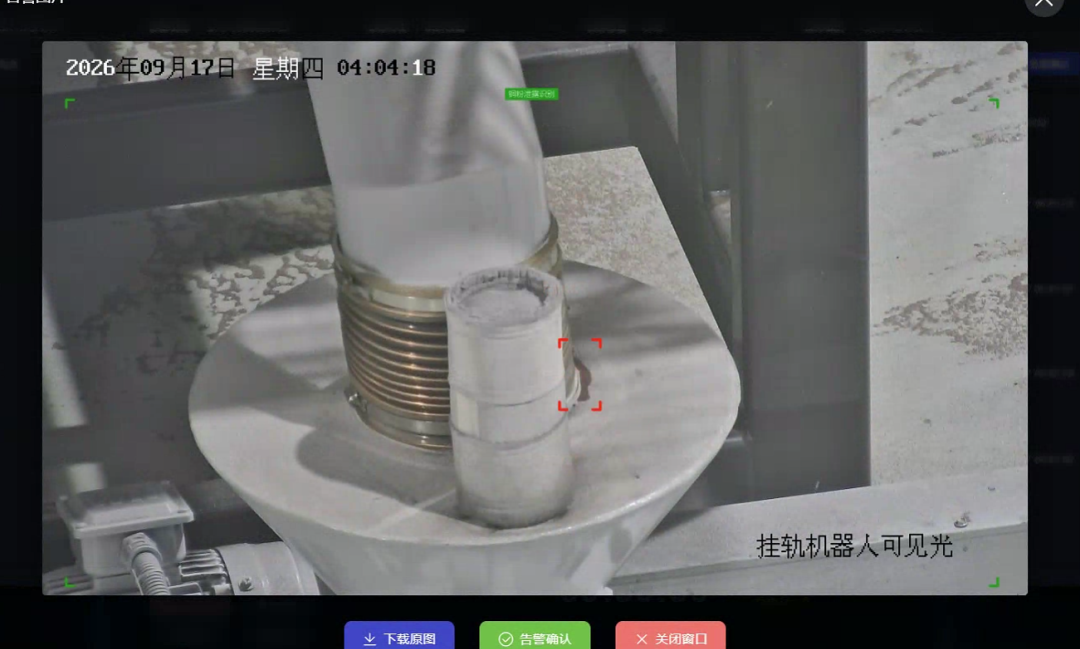
图3:粉末泄漏算法识别
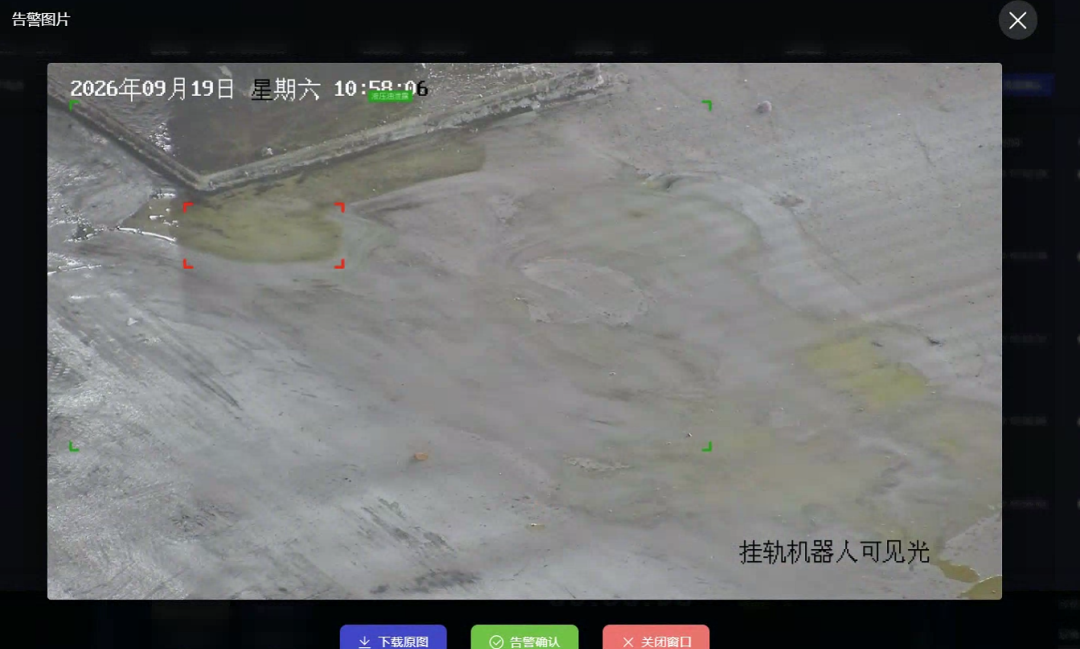
图5:液压油、电解液泄漏检测
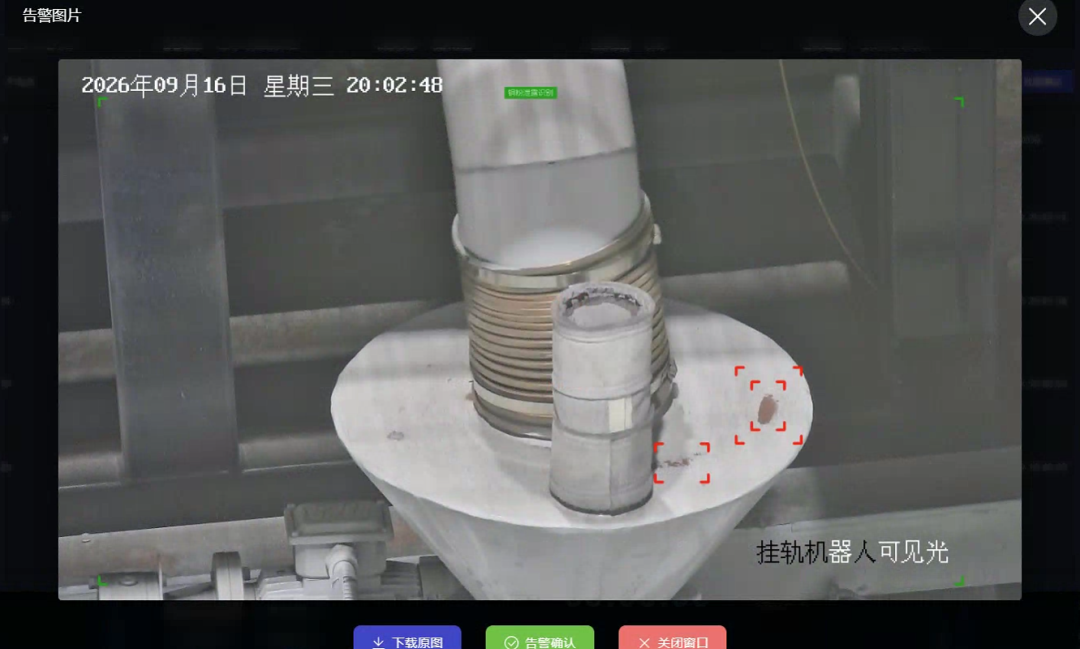
图4:粉末泄漏
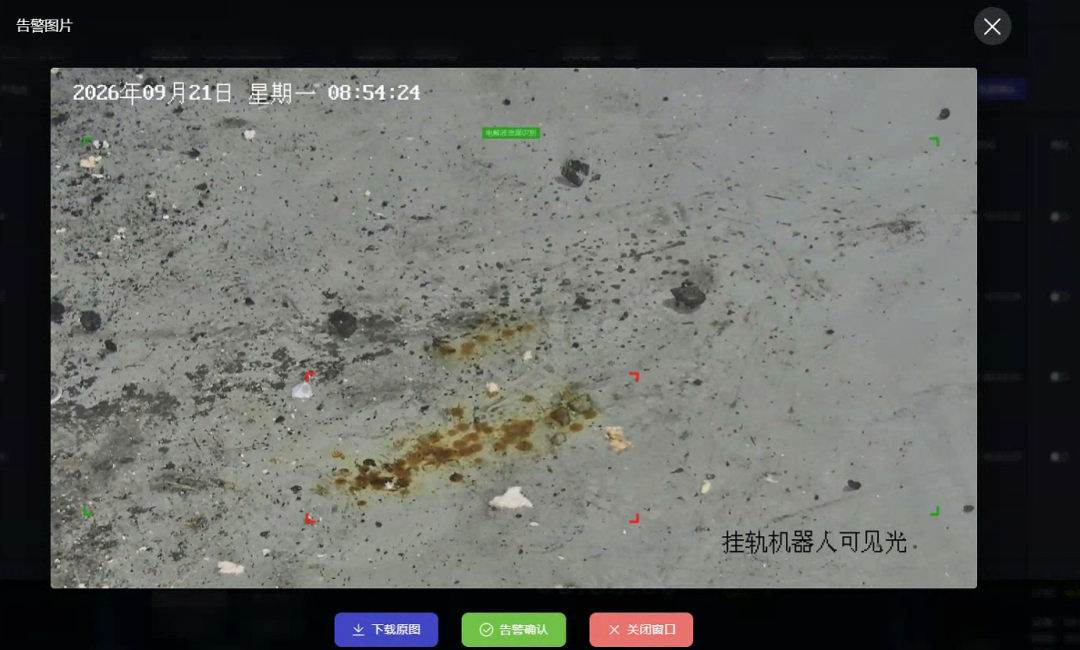
图6:液压油泄漏
温度监测依托红外通道实现,双视云台针对电机、软包、液压站开展定点测温,测温精度±2℃,温度超限后立即报警并留存热成像图片。
堵料摩擦、接触不良这类隐患,通常会先体现为温度异常。
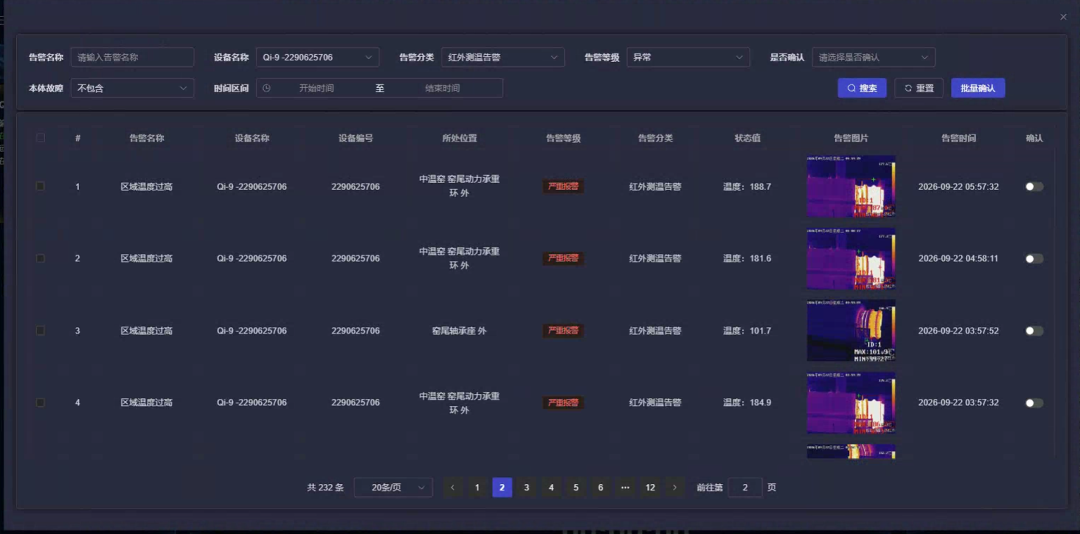
图7:红外温度检测
(可见光与热像同步采集)
告警指示启动后,平台承载巡检全流程管理能力,覆盖定时巡检、定点巡检以及任务暂停恢复,支持告警分级处置与人工复核,可自动生成巡检报表并实现大屏可视化展示。
平台通过MQTT协议对接厂级智慧管控平台,完成数据入湖和统一告警推送。
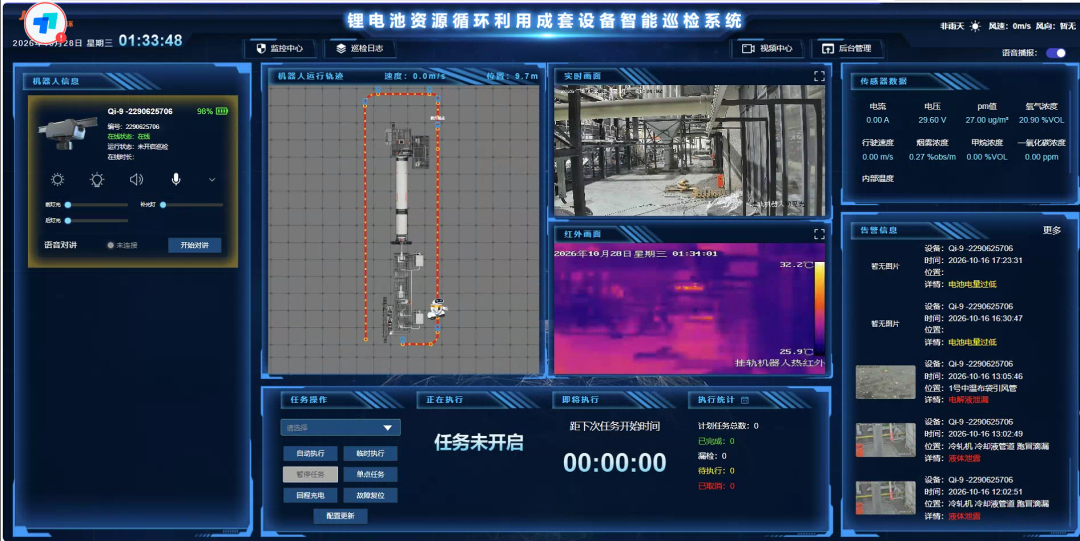
图8:智慧巡检大屏控制页面
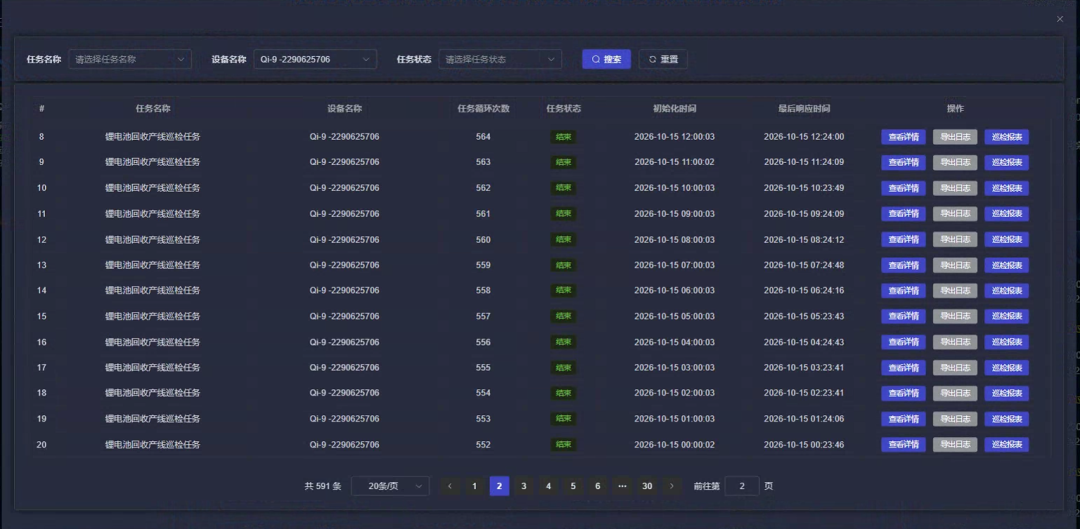
图9:机器人巡检任务
平台可接入固定式AI摄像机,构建“移动机器人 +固定点位补盲”一体化监测网络:机器人负责动态巡回检测,固定相机值守监控死角。
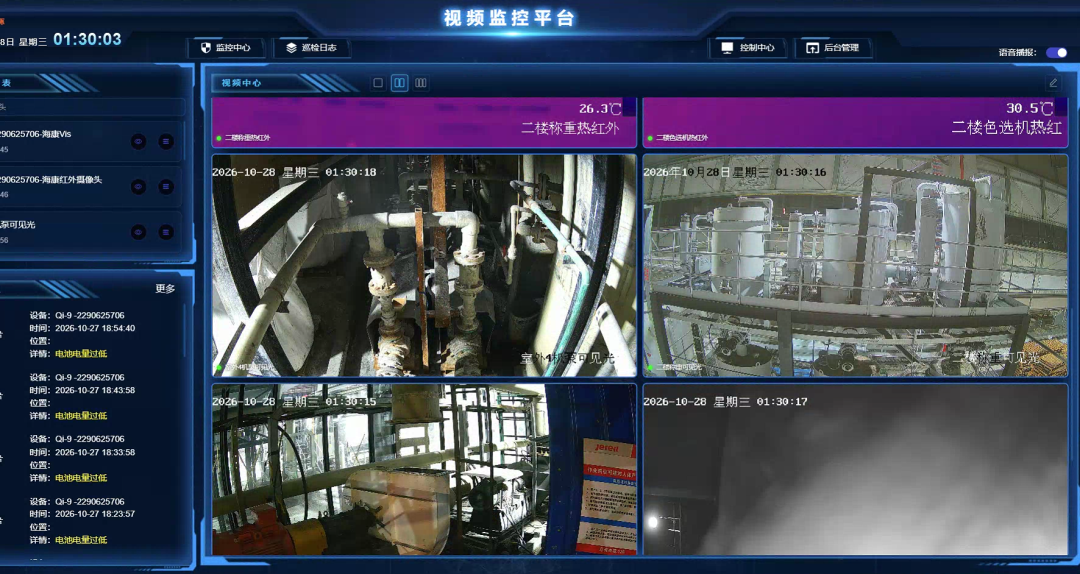
图10:固定式摄像头与巡检平台融合搭配
算法验收按“先出模拟实验测试大纲、经客户方确认、按大纲实施”的流程执行。
受现场条件限制,无法开展电解液连续滴漏试验,改用替代介质模拟其泄漏形态与颜色;液压油则按真实泄漏工况开展重复识别测试。
电解液泄漏(40个样本):准确率97.50%,漏检率0%,误报率4.76%
液压油泄漏(44个样本):准确率97.73%,漏检率0%,误报率4.76%
巡检点覆盖率100%,7×24小时连续运行协议指标全部达标:准确率 ≥90%、漏检率 ≤1%、误报率≤5%。
更值得看的是真实工况复测:
投运后抽取10个运行日、371帧有效画面逐帧人工复核,综合识别准确率96.2%、误报率1.5%。
其间真实泄漏全部被报警,且都留有带时间戳的现场画面。
算法不只在受控测试里达标,在真实的光照、粉尘和振动下同样能用——这才是能交付的东西。
工程侧的数字也一并摆出来:
约160m轨道,7月28日开工,8月22日一次通过施工验收,现场施工26天,9月中旬完成系统验收,平台、算法、资料同步交付。
覆盖约56m × 14m生产区域
巡检点位覆盖率 100%
施工周期较同类项目降低约20%
单台机器人调试周期缩短约30%(公司内部同类项目统计口径)
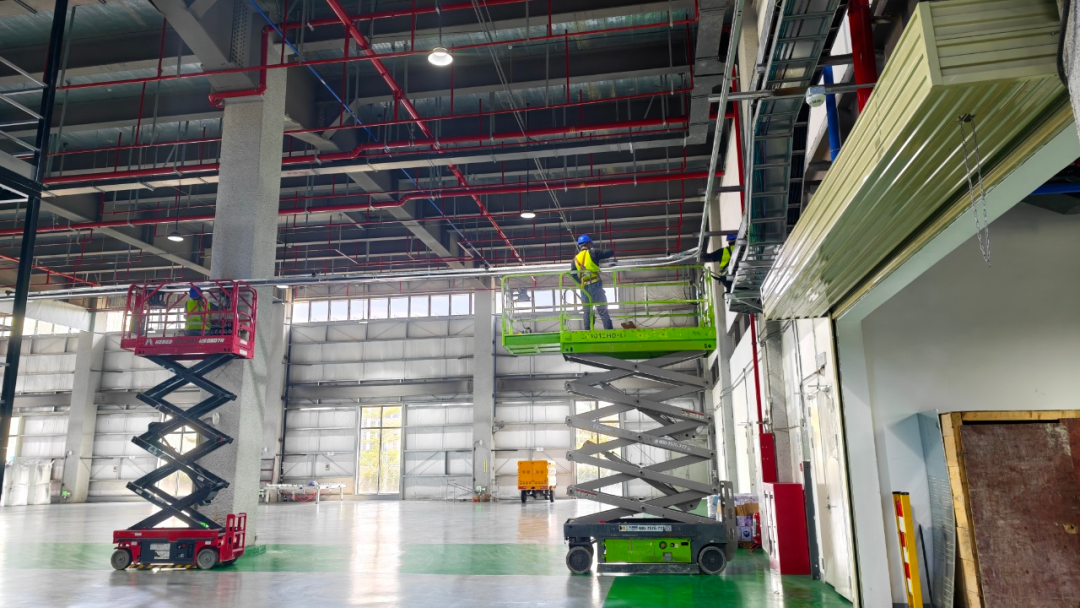
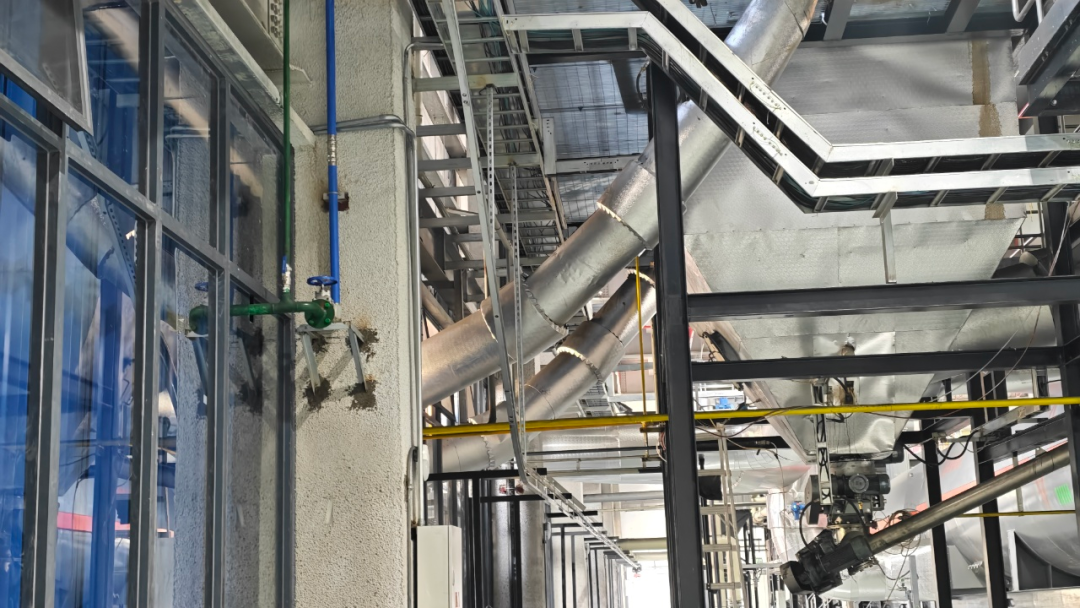
图11:现场部署实景
项目落地后,真正沉淀下来的并非单台机器人,而是四类可复用实施方法机:
一、源头前置管控
平台部署、定制开发、预联调均在发货前于公司内部完成,现场仅开展轨道施工、上电联调及功能验证,问题在厂内闭环,不带隐患赴现场。
二、固化施工验收标准
施工前完成详细技术交底,明确轨道接头平整度≤1mm、轨缝1~2mm,统一验收口径,减少返工。
三、算法验收先共识再执行
先行提交模拟实验测试大纲,经客户确认后组织实施,测试结果双方共同核验,规避验收争议。
四、问题日清闭环
现场问题当日定位、当日处置、台账跟踪,确保所有问题在验收前清零。
产线智能化,不是往现场堆更多传感器,而是让“巡检”这件事从依赖人的经验和责任心,变成一套可重复、可验证、可追溯的工程能力。
1台挂轨机器人、160米轨道、一套跑冒滴漏算法,26天落地,真实工况下96%以上的识别准确率。
这套方案,为锂电回收高危产线验证了可行路径,也为同类复杂工况场景提供可复制、可复用的智能化范式,以现场数字化守牢安全环保底线,服务国家新能源产业链供应链稳定与绿色循环发展大局。
作者:魏成硕
审核:李跃科
 ·珠海市泰和量子智能有限公司
·西安量子智能科技有限公司
·西安泰和量子智能科技有限公司
·南京量子智能科技有限公司
·山东玄同量子智能有限公司
·深圳市量子智能科技有限公司
·北京新能源事业部
·甘肃金昌办事处
 微信公众号
 微信视频号