

量子智能 | 智能守护,配电未来
量子智能 {'|'} 智能守护,配电未来
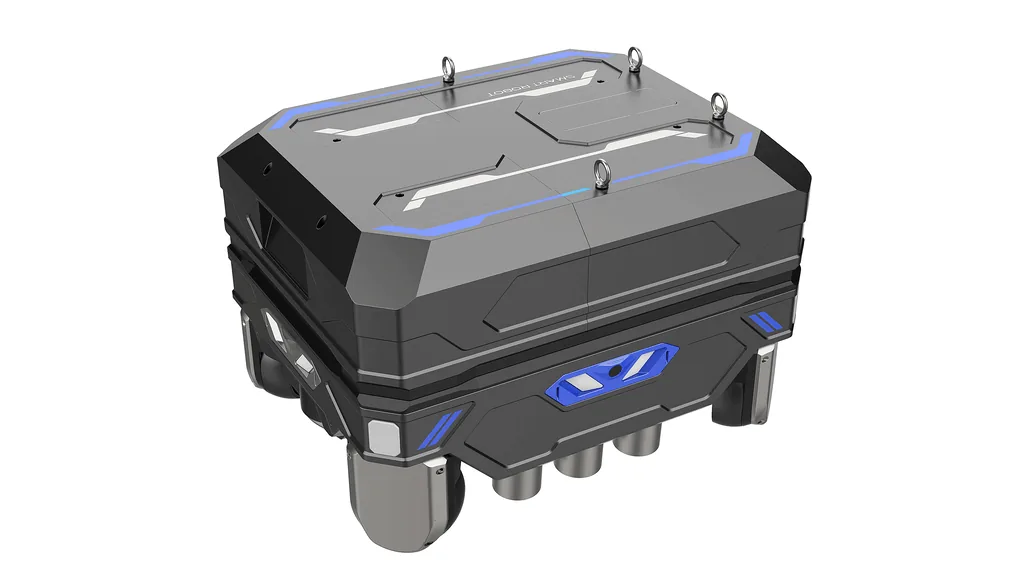
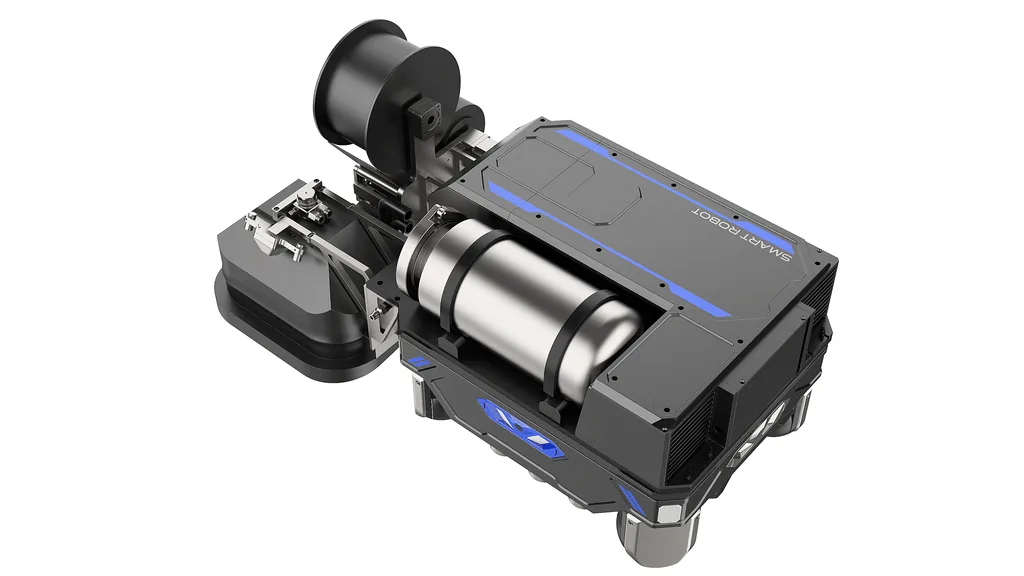
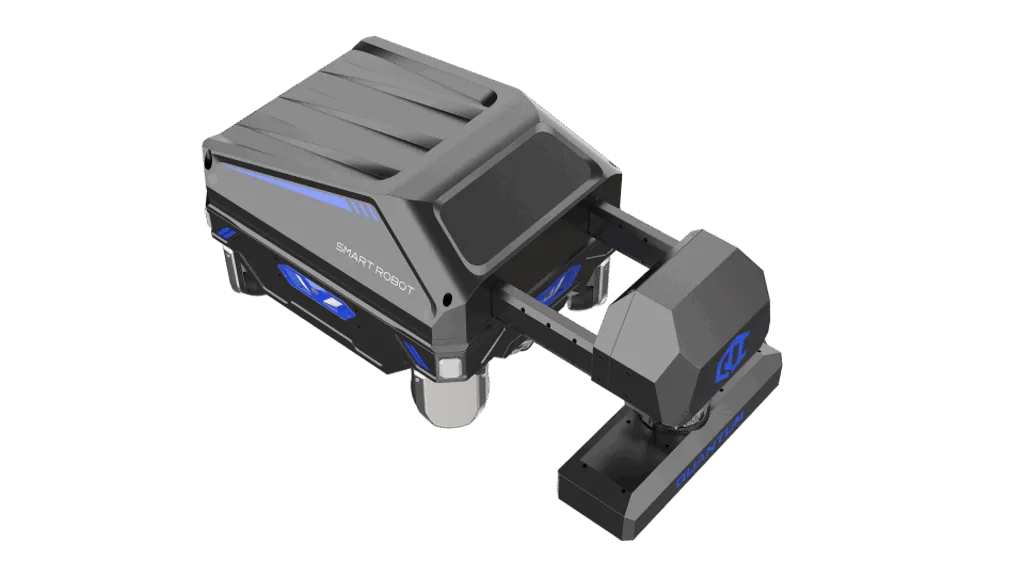
国家电网“十四五”规划明确要求推进配电自动化与智能化运维,机器人是核心载体。在新型电力系统建设与数字化转型的时代浪潮下,传统配电室正经历着从"人工值守"向"智慧物联"的跨越式升级。其中,搭载AI技术的智能下探臂巡检机器人凭借其创新性突破,成为重构配电室运维体系的核心引擎。
下探臂机器人作为破解传统运维痛点、保障电力安全供应的关键技术,其规模化应用标志着电网运维从“人工经验主导”向“数据智能驱动”的跨越,是构建新型电力系统的必然选择。
触电事故隐患:高压设备(10kV及以上)占比超75%,带电检测时安全距离不足(<0.7m),触电风险概率达0.3次/万次操作(行业统计数据)。误入带电间隔事故占电力行业人身伤亡事件的43%(国家能源局通报数据)。
环境健康威胁:密闭空间作业时SF6气体泄漏风险(致死浓度阈值1000ppm),每年引发中毒事件约120起(应急管理部统计)。设备噪音长期暴露(85dB以上)导致巡检人员听力损伤比例达28%。
应急响应滞后:突发电弧光故障(持续时间<0.1秒)时,人工撤离平均需3秒,超过人体耐受极限(0.2秒)。
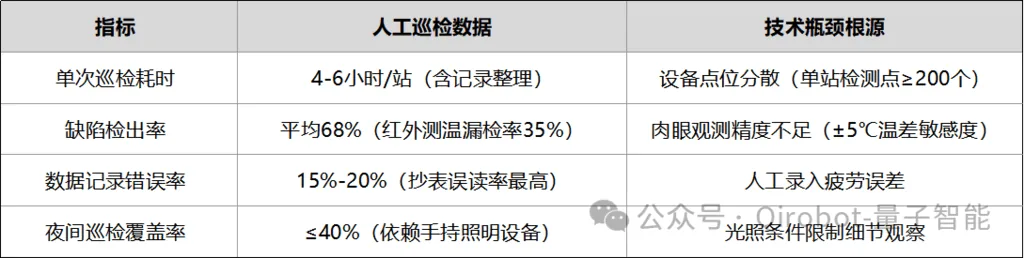
老龄化与流失率高:电力运维人员平均年龄47岁,35岁以下占比不足15%(中国电力企业联合会数据)。夜班/节假日值守导致年离职率达18%,技能传承断层严重。
专业能力参差不齐:新员工故障识别准确率仅55%(vs. 老员工82%)。复合型人才缺口:同时掌握电气知识、设备诊断、数字化工具的技工不足30%。
标准化困境:巡检质量依赖个人责任心,漏检率波动范围达15%-35%。交接班信息损耗导致30%异常状态未被持续跟踪。
监管盲区:无穿戴式记录设备时,30%巡检动作未按规范执行(缩短检测时间、跳过高危点位),夜间/恶劣天气巡检到位率不足60%。
决策支撑缺失:90%以上决策依赖定性经验,缺乏量化数据支持,应急预案演练与实际工况匹配度仅45%。
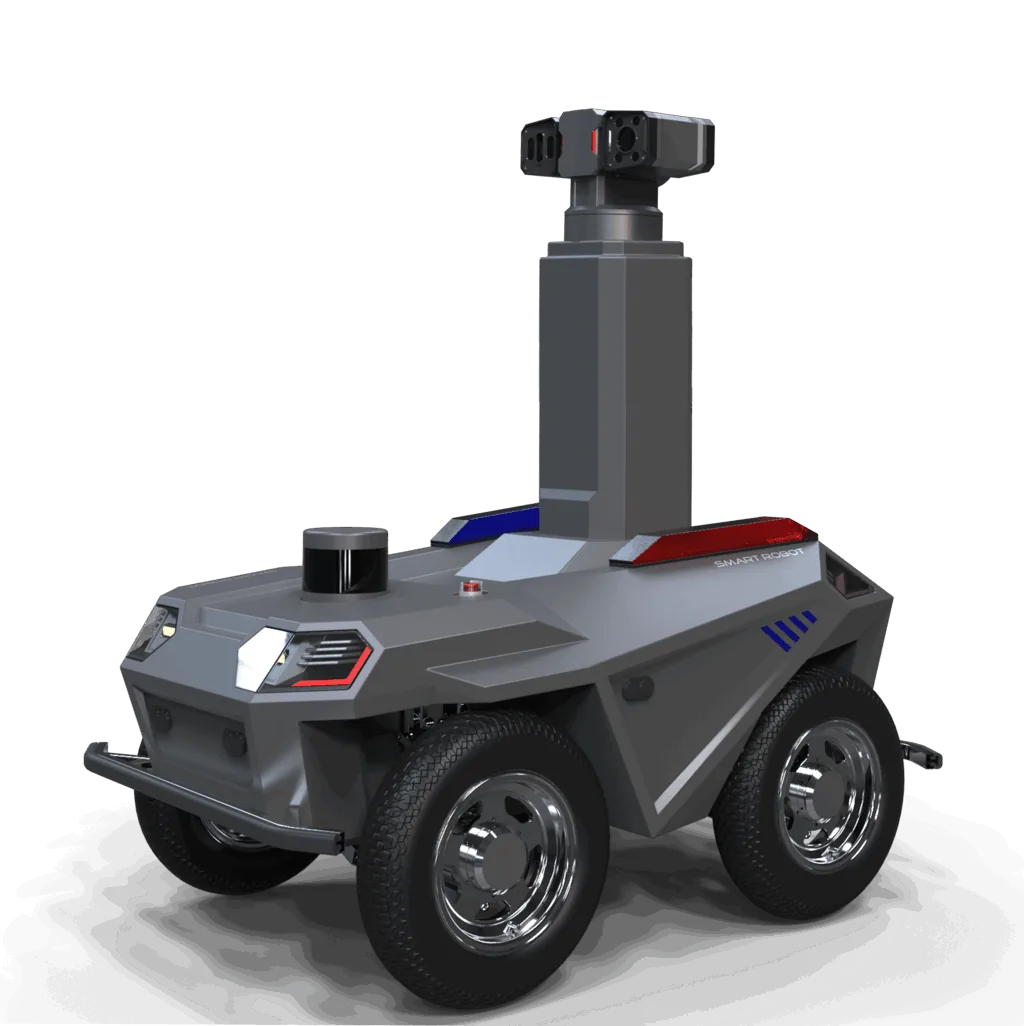
配电室机器人是破解传统运维痛点、保障电力安全供应的关键技术,其规模化应用标志着电网运维从“人工经验主导”向“数据智能驱动”的跨越,是构建新型电力系统的必然选择。
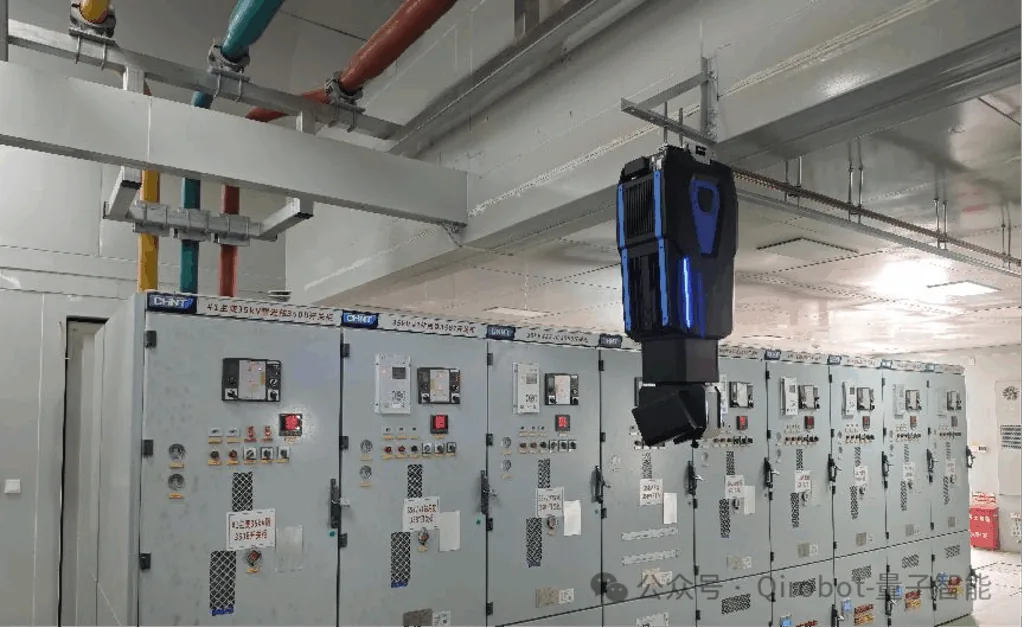
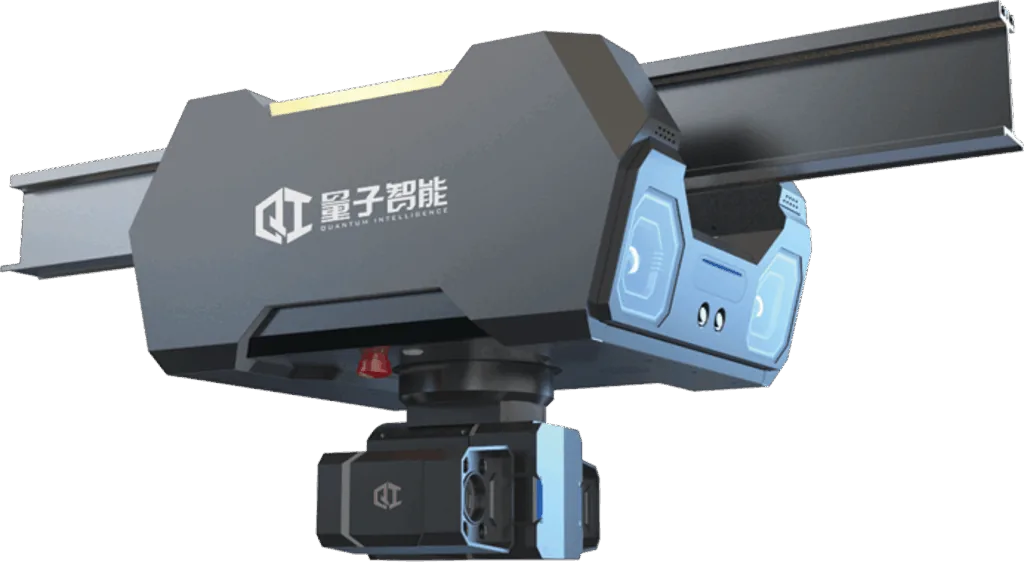
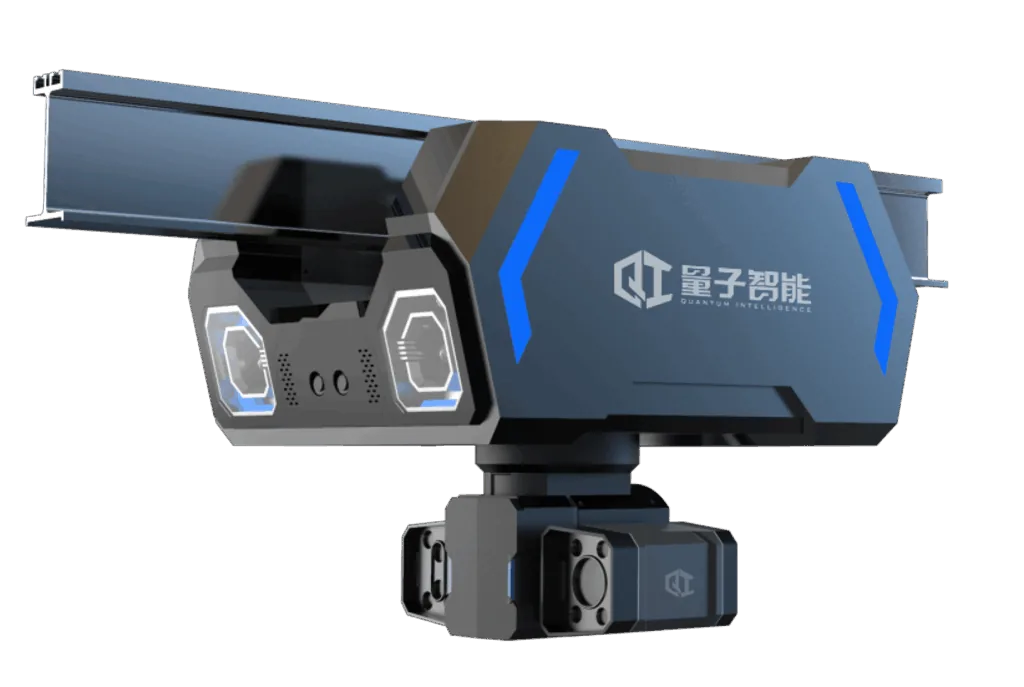
搭载红外热成像(±0.5℃精度)+可见光双光谱摄像头,实现设备温度异常与表计识别的双重检测。
多传感器集成,配备摄像头、温度传感器、湿度传感器、气体传感器等,实时收集环境数据和设备状态。
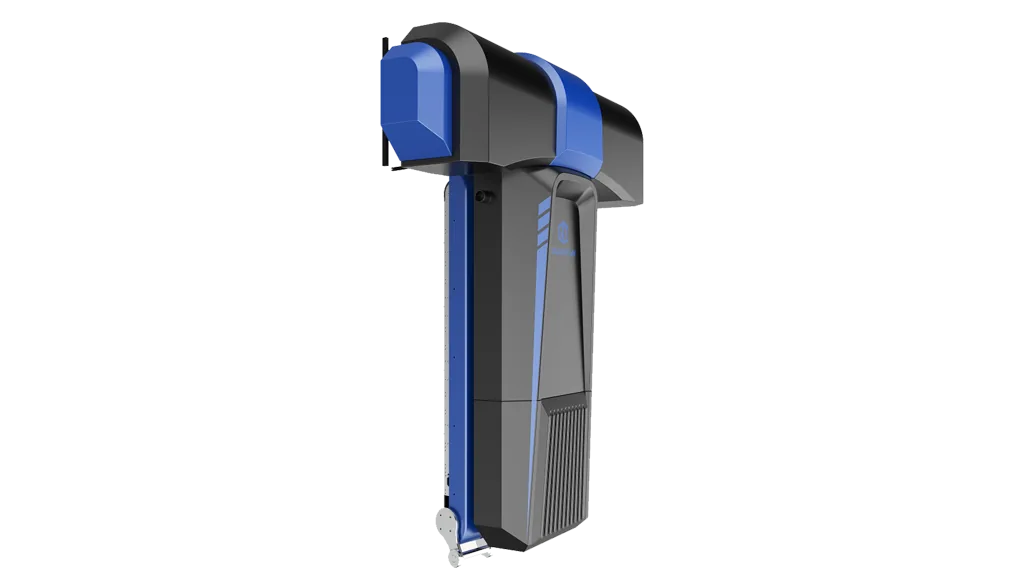
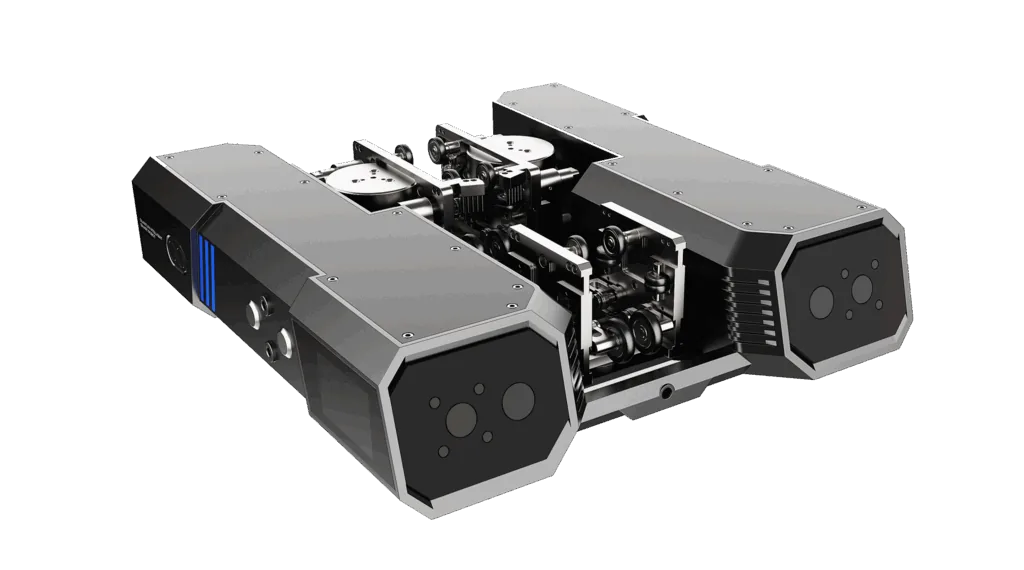
毫米级定位精度:升降臂通过高精度伺服电机和编码器控制,可实现毫米级的定位精度,确保在对开关柜、配电柜等设备进行精准图像采集。
载荷自适应调节:内置力矩传感器,可实时监测负载并调整输出力矩,避免因过载导致的设备损坏。
多重安全冗余设计:配备紧急停止按钮、碰撞检测传感器和过载保护装置,确保在异常情况下立即停止运行。
环境适应性:机械臂采用防尘、防水、耐高温设计,可在-20℃至60℃的环境下稳定工作,满足配电室复杂工况需求。
故障自诊断与预警:内置健康管理系统,可实时监测机械臂的关键部件状态,提前预警潜在故障。
视觉识别:集成高清摄像头和红外热成像仪,升降臂可根据预设值,自主移动前往目标点识别开关柜设备位置、状态信息等。
AI算法优化:通过深度学习的算法,目前已对配电室常规仪表识别率可达98%。
远程监控与控制:支持5G/Wi-Fi无线通信,运维人员可通过远程终端实时监控机器人状态,并下达操作指令。
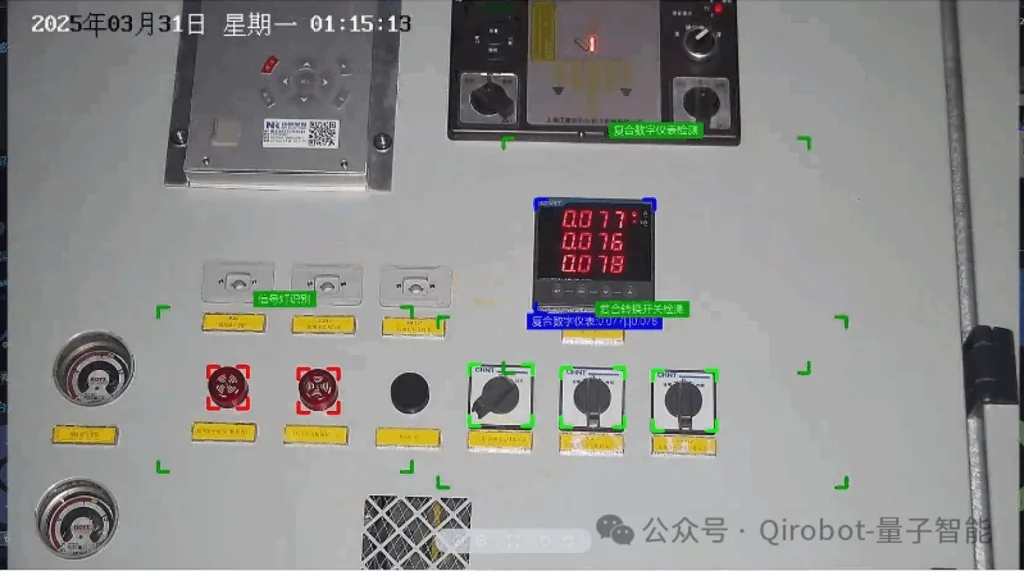
表计指针与LED屏识别:利用高精度视觉模块,机器人可自动识别指针仪表读数及LED屏显示信息,误差率低于0.5%,并支持异常数值自动报警。
开关状态识别:通过深度学习算法,机器人可精准判断断路器、隔离开关的分合状态,识别准确率达99%以上。
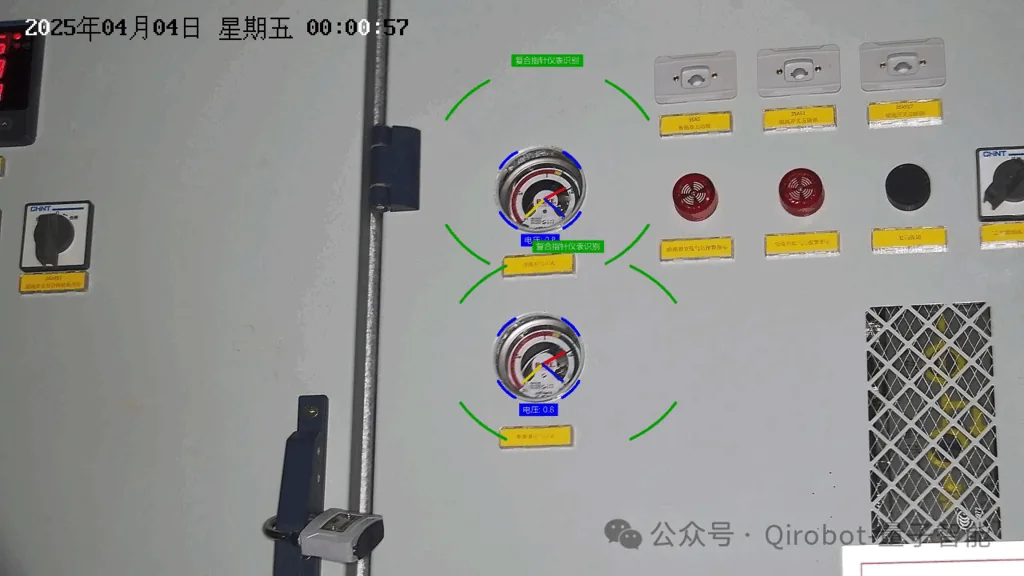
指示灯检测:可识别设备指示灯颜色,辅助判断设备运行状态(如故障、待机、运行中)。
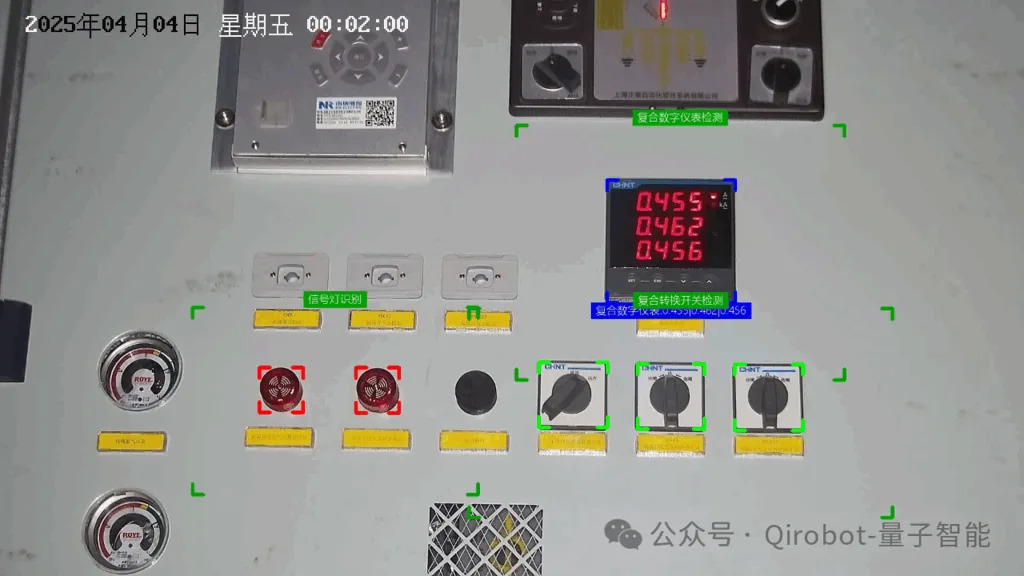
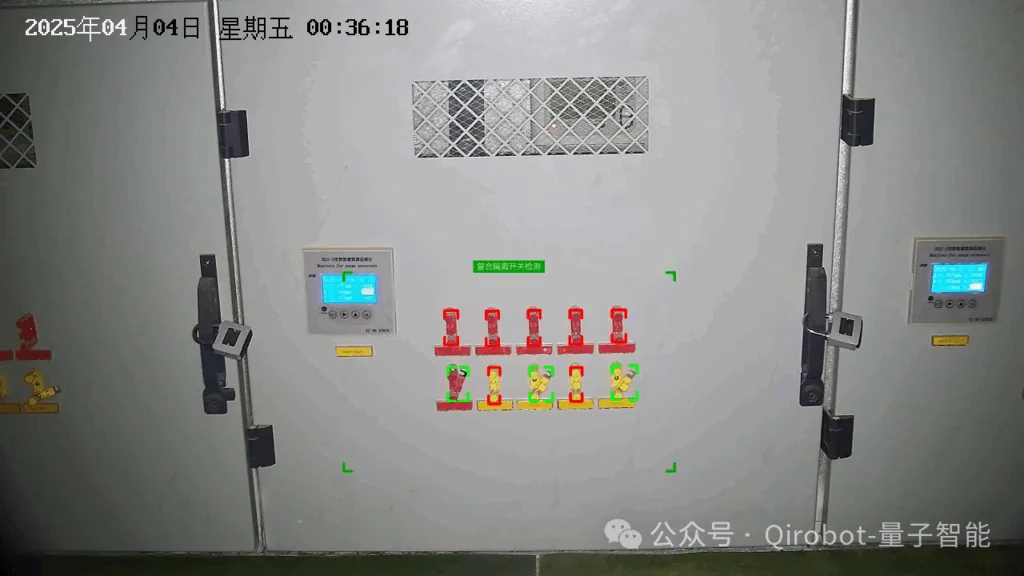
压板状态识别:配电室机器人通过视觉系统识别压板状态(如投入/退出),预训练轻量化卷积神经网络(如MobileNet)对压板状态分类,输入特征图输出“投入”或“退出”概率,阈值判断最终结果。
气体浓度检测:搭载SF6、甲烷、臭氧等有害气体传感器,实时监测气体浓度。
温湿度与烟雾检测:通过分布式温湿度传感器,提前预警过热或火灾风险。
红外热成像:对主变、开关柜等关键设备进行红外扫描,生成高分辨率温度成像,发现局部过热点并预警潜在故障。
下探臂机器人通过“结构-感知-决策”一体化设计,解决了传统巡检方式在可达性、安全性、智能化方面的不足,推动工业检测、特种作业等领域向无人化、精准化升级,为复杂场景下的运维难题提供创新解决方案。
通过机器人弥补人类在精度、耐力、安全性方面的短板,构建设备全生命周期数字画像,实现从"经验运维"到"算法运维"的跃迁,将人力资源转向更高价值的故障分析、策略优化等创造性工作。AI赋能的智能下探臂机器人将通过"三维感知+自主决策"技术矩阵,构建起全天候、全要素的无人化运维闭环。
 ·珠海市泰和量子智能有限公司
·西安量子智能科技有限公司
·西安泰和量子智能科技有限公司
·南京量子智能科技有限公司
·山东玄同量子智能有限公司
·深圳市量子智能科技有限公司
·北京新能源事业部
·甘肃金昌办事处
 微信公众号
 微信视频号